改进线性PID算法的直流电机控制
2021-02-07中国兵器工业第214研究所
电子世界 2021年2期
关键词:系统
中国兵器工业第214研究所 姜 峰 李 亮 曹 彪
直流电机和步进电机的运行特点不同,通过设置步进电机的运转步数来控制转过的角度,而直流电机不能直接精确地实现旋转角度的控制。通常会将电位计和直流电机配合使用,电位计的电位值和电机旋转角度是一一映射关系,通过采集指示直流电机旋转角度的电位值反馈控制直流电机旋转的角度。处理器选择TI的DSP的2000系列处理器TMS320F28335。
如果将DSP输出PWM波作为输入,将电机转动角速度作为响应,那么可以认为电机的转速和方向受PWM波的占空比影响,如果输出的PWM波的占空比为50%,则电机停转;当PWM波占空比大于50%时,电机会沿着某一个方向旋转,此时设这个方向为正方向,而当PWM波占空比小于50%时,电机会沿着反方向旋转,此时称电机反转,而且实验指出占空比和电机的转速呈现线性关系。
通常电机控制采用PID控制算法,PID控制是比例积分微分控制的缩写,直流电机的反馈控制算法采取改进线性算法的方案,改进算法的收敛速度优于线性算法,最后会给出改进算法和线性算法的对比结果。
1 线性算法
线性PID算法结构简单灵活,实用性好,在线性连续控制系统中得到广泛地应用。线性PID算法的模型不再赘述,直接切入正题。

图1 线性反馈算法和非线性反馈算法仿真图
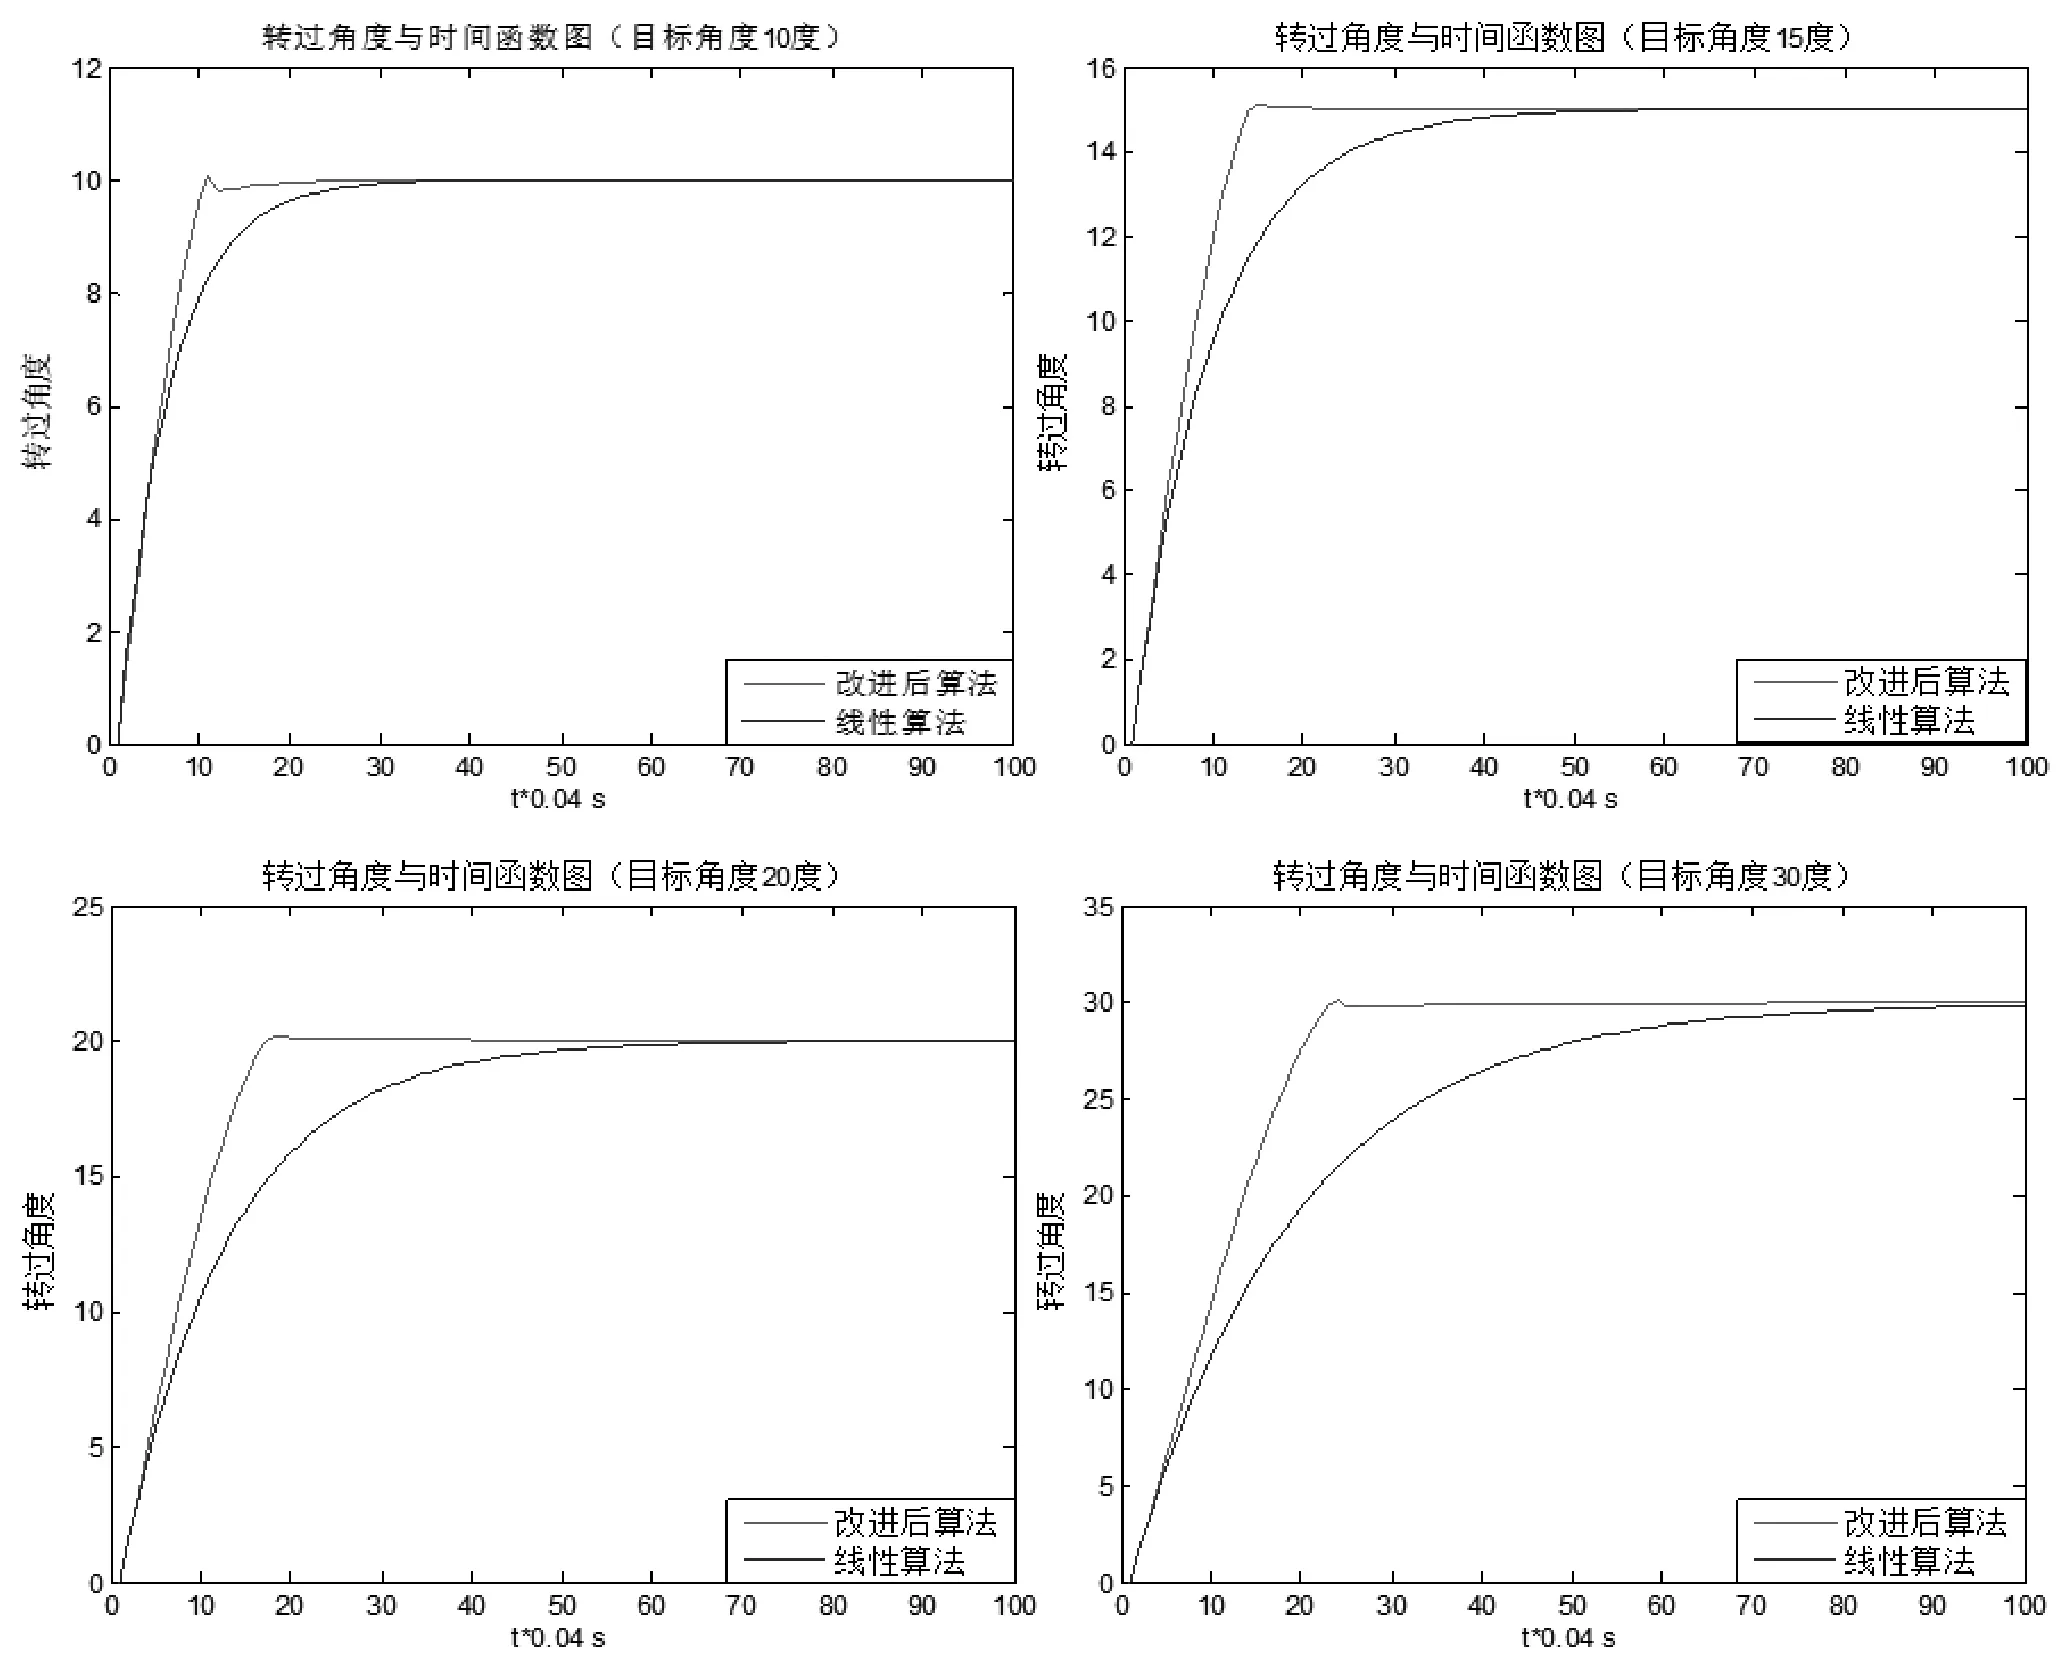
图2 线性反馈算法和改进算法仿真图
设电机当前的角速度为ω[n],电机从0时刻到目前所转过的角度为θ[n],时间片为ΔT,即可得:

设直流电机待旋转的……
登录APP查看全文