基于麦克纳姆轮的智能小车SLAM导航研究
2021-01-13蔡一杰史星彦胡乐媛
吴 迪,杜 峰,蔡一杰,史星彦,胡乐媛
(天津职业技术师范大学,天津300222)
0 引言
同步定位与建图(Simultaneous Localization And Mapping,SLAM)技术作为智能化研究的重要一环,目前已广泛应用于物流车、仓储机器人等领域,而麦克纳姆轮作为一种全向移动的运动方式,其转向范围较小,在一些特定的复杂环境下比普通的运动模式更为简单、便捷,如Airtrax开发的Sidewinder系列叉车、Vetex开发的RoboMate全向移动机器人平台、Kuka公司的YouBot等产品,可在狭窄、紧凑的区域内运动。当前对麦克纳姆轮的相关研究已逐渐成熟,Sarmento L等[1]设计的基于麦克纳姆轮的全向移动机器人实现了基于无线的远程遥控;Sang Won Yoon等[2]针对麦克纳姆轮在运动过程中的滑移问题,提出多传感器数据进行卡尔曼滤波融合,消除了传感器和滑移的噪声影响,实现了麦克纳姆轮移动机器人的精确定位。本文以麦克纳姆轮智能小车为研究对象,在ROS(Robot Operating System)系统下研究关于SLAM自主导航与避障,并验证其可行性。
1 系统框架
本文在基于麦克纳姆轮的智能小车上,搭载ROS操作系统,通过传感器探索未知区域收集环境信息,实现实时同步定位与建图(SLAM),并通过所建地图规划路径,实现自主导航避障。
1.1 硬件架构
系统硬件包括麦克纳姆轮底盘小车,激光雷达、里程计等传感器,麦克纳姆轮底盘小车集成了ROS系统,激光雷达、IMU(Inertial Measurement Unit)、里程计等传感器搭载在小车上,其硬件架构如图1所示。
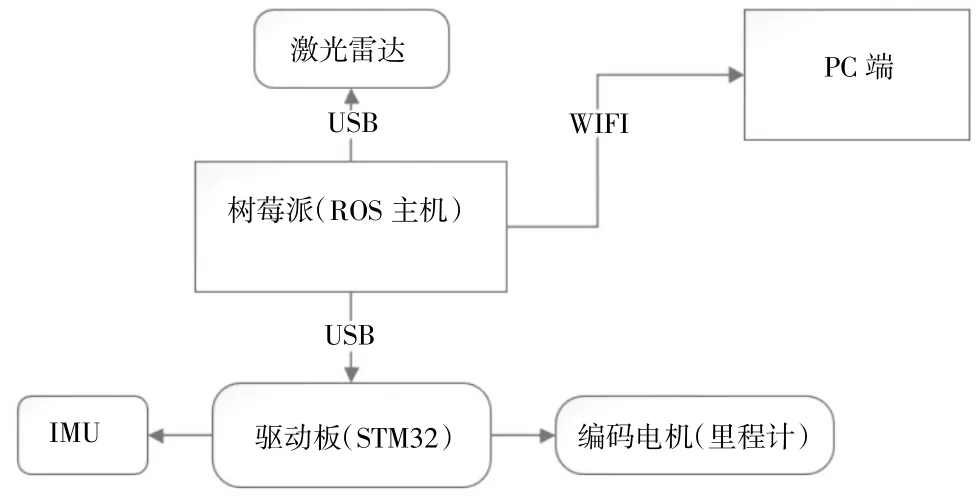
图1 硬件架构
智能小车装载树莓派(内置ROS系统),通过WIFI与PC相连,借用ROS的分布式通信可将主机转移至PC端,实现远程操控。……