三坐标自动化检测系统中视觉定位补偿方法的应用
2021-01-07李建磊唐振宇时春峰张宁
智能制造 2020年12期
李建磊、唐振宇、时春峰、张宁
(海克斯康测量技术(青岛)有限公司,青岛 266101)
随着智能制造进程的不断推进,制造业自动化/智能化生产的需求不断提升。而作为制造业中重要组成部分的检测环节的也逐渐从测量室忘车间现场、甚至自动化产线集成的模式发展。海克斯康推出的自动化在线检测方案直接将三坐标测量机集成到自动化生产线,满足客户提出的提高设备检测效率、缩短工件检测流转环节,及时反馈工件加工质量、实时进行检测数据反馈或加工补偿等需求。
在自动化在线检测时,为了提高三坐标测量设备的检测效率和设备利用率,针对批量工件我们通常提前编制好工件自动测量程序(在测量程序中根据工件位置及特征提前设定工件坐标系),当自动上下料新工件后,只要保证工件重复装夹定位精度,自动化系统就可以自动启动原有测量程序完成工件检测。
但在实际自动化上料过程中,受工件上料方式不同的影响,工件上料至检测工位的重复定位精度差异较大;工件上料后原工件坐标原点会偏移,坐标系角度会发生偏转;当工件原有坐标系偏移达到一定程度后,自动运行原测量程序就会发生检测设备测针/测头碰撞的情况,从而无法完成工件自动化检测。
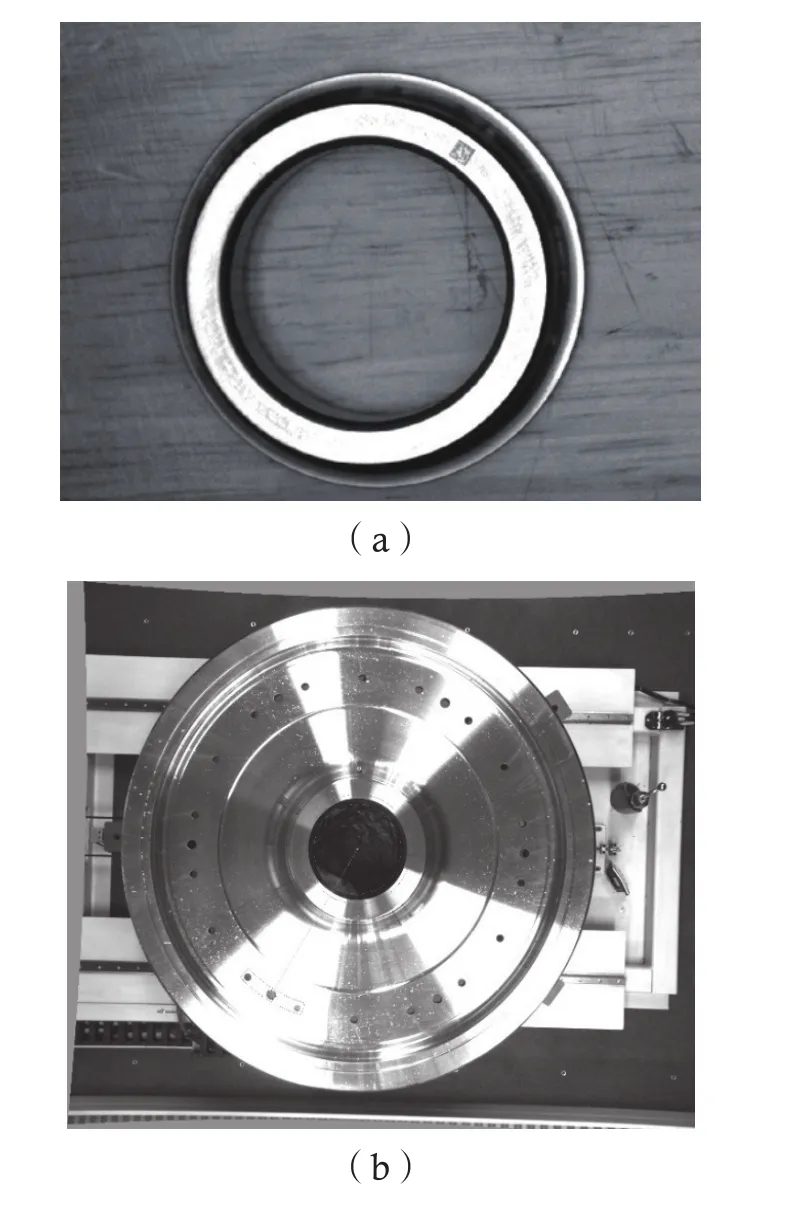
图1工件视觉识别定位前
如图1(a)中示例工件重约400 kg,需要检测工件外径、内径,以及圆周孔(非均布)的直径和位置,桁架机器人上料无法保证工件圆心的重复定位精度和圆周孔位角向角度;……
登录APP查看全文