基于LabVIEW和NI myRIO的移动机器人系统设计
2020-12-23陈小宁
中国教育技术装备 2020年13期
关键词:移动机器人
陈小宁
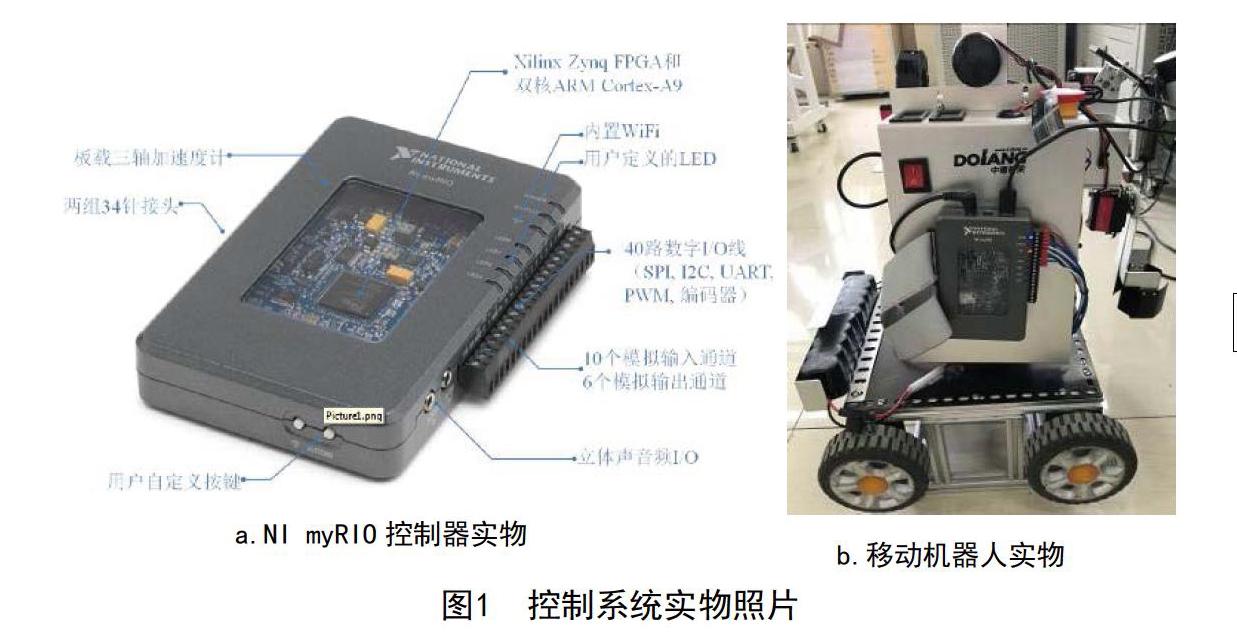
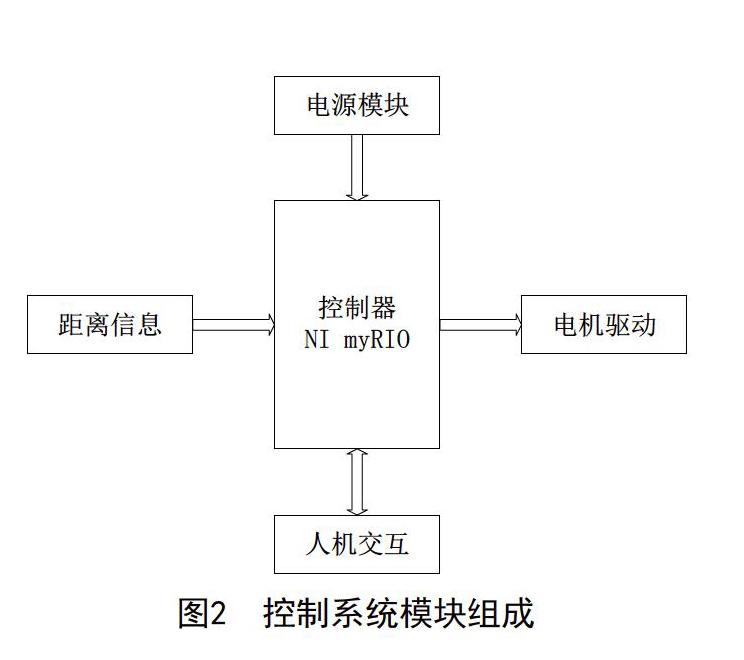
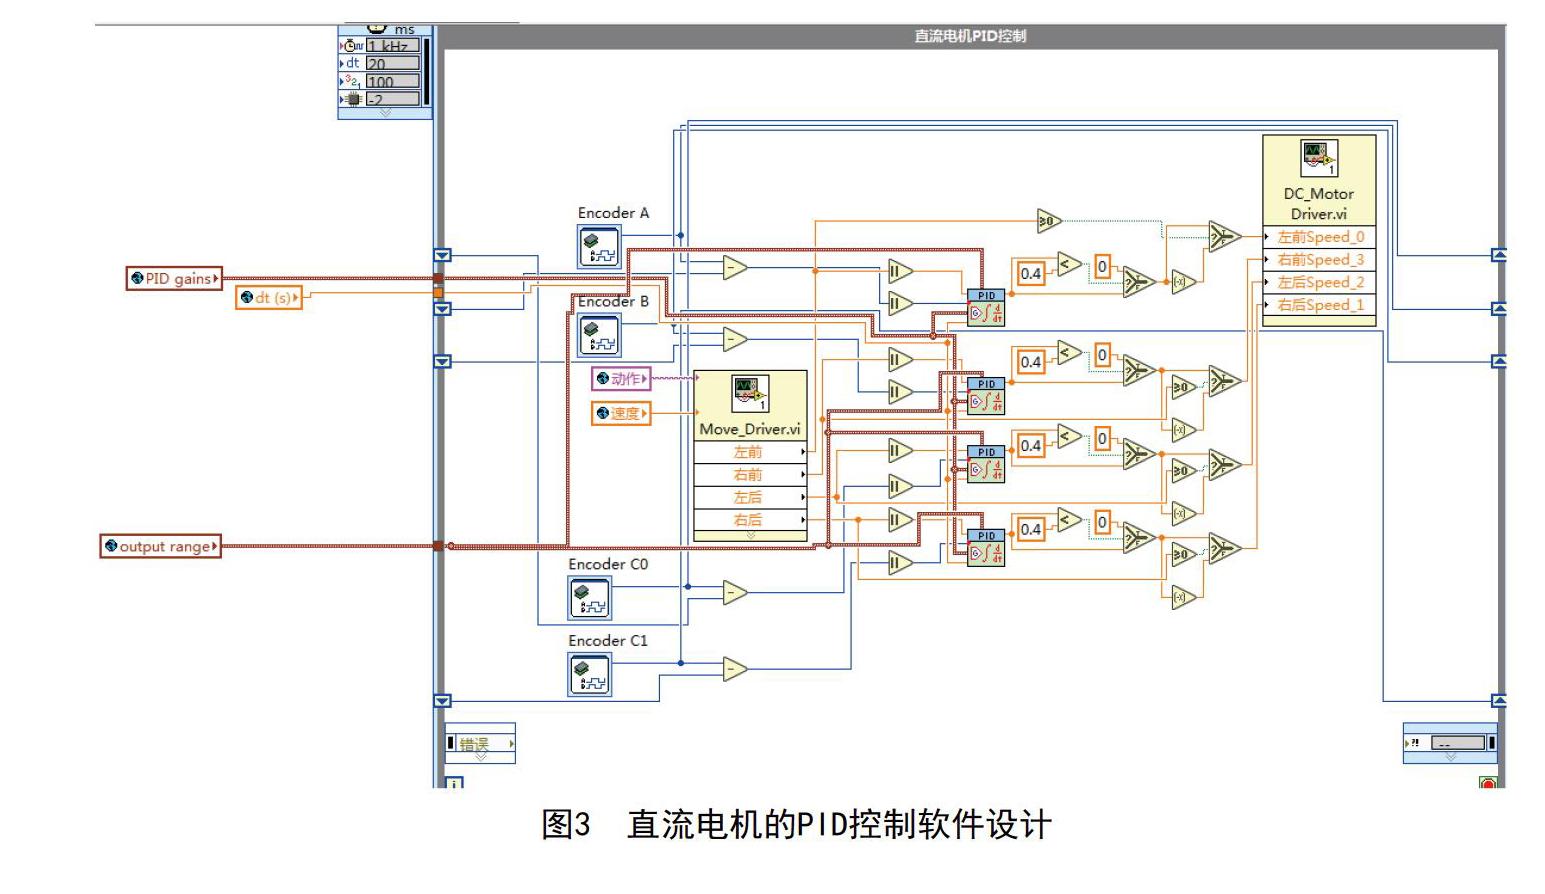
摘 要 依托世界移动机器人技能大赛背景需求,采用中德栋梁移动机器人平台,基于LabVIEW和NI myRIO进行移动机器人控制系统的设计,借助直流电机、伺服舵机及传感器等,实现移动机器人的基本运动、智能距离检测及路径自主循迹等功能。实验结果表明,该系统能较好地完成移动机器人的基本运动以及智能距离检测的路径自主循迹功能。此外,该系统还设计了完善的用户操作界面,且具有高效灵活、可扩展性强和较好的兼容性等特点,对探究智能移动机器人的发展方向具有重要意义。
关键词 LabVIEW;NI myRIO;移动机器人;控制系统
中图分类号:TP242 文献标识码:B
文章编号:1671-489X(2020)13-0027-03
1 引言
移動机器人是机器人领域的重要组成部分,目前广泛应用于工业生产并在社会服务方面发挥重要作用。我国的移动机器人产业起步晚,但是随着智能制造的发展浪潮以及“中国制造2025”的提出,移动机器人技术将会迎来新的发展阶段 [1]。
该设计以“第44届世界技能大赛移动机器人项目”为背景,采用中德栋梁移动机器人平台,该平台模块资源丰富,底层配置模块完善,更有利于聚焦移动机器人的功能设
计[2]。该比赛中的走廊区为移动机器人自主路径循迹区,机器人从起点位置出发,自主循迹通过走廊,沿途不能碰到走廊墙壁;通过走廊区后进入下一个比赛区,完成后面的任务后,还要再回来自动循迹通过走廊区以返回到起点。基于以上控制要求,本文设计一种基于LabVIEW和NI myRIO的路径规划及循迹的移动机器人控制系统。……
登录APP查看全文