全向底盘机器人智能定位和姿态检测系统
2020-12-21赵晋秀刘文杰
赵晋秀 刘文杰
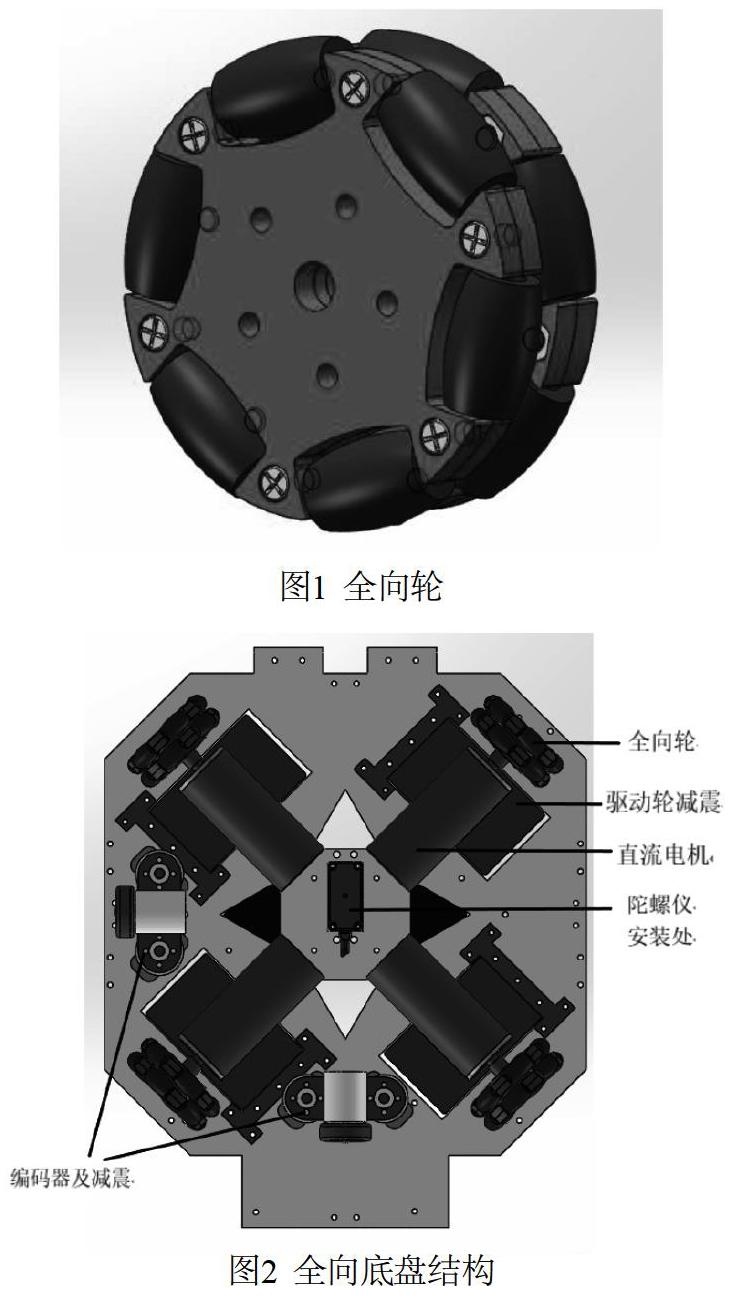
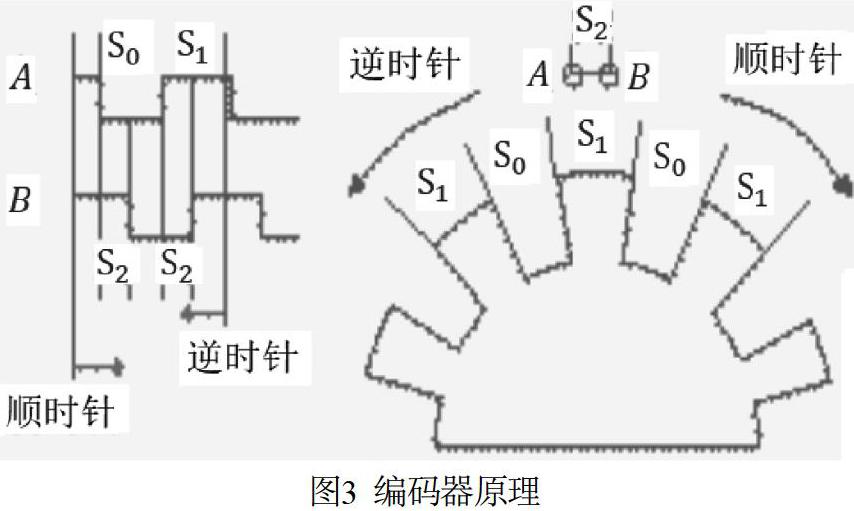
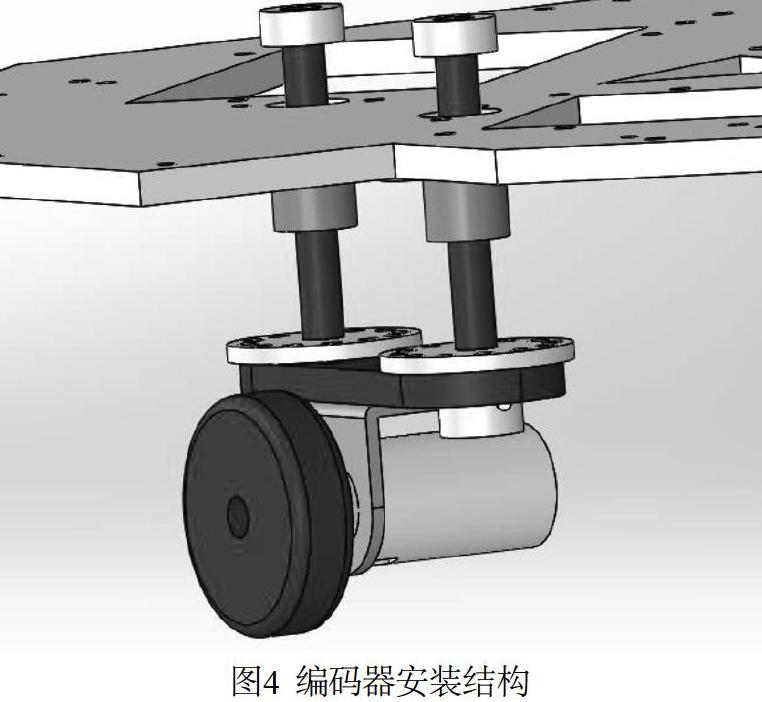
摘 要: 基于正交编码器、陀螺仪等传感装置,为全向底盘机器人设计一套智能定位和姿态检测系统。将陀螺仪安装于全向底盘转动中心处,通过对角速度进行积分运算,得到行驶轨迹偏离原坐标系的角度;将编码器正交布置,作为机器人测速、计路程传感器;使用定位算法,确认机器人所处位置的坐标和姿态信息,由主控芯片作出判断,控制机器人到达目标坐标点和姿态。制作了实物模型,进行了系统应用,通过改变PID权重初步解决了PID算法造成全向底盘震荡的问题。系统误差仅为5 mm/m左右,可满足机器人竞赛和室内物料搬运等应用场景的精度要求。
关键词: 全向底盘机器人;正交编码器;陀螺仪;智能定位;姿态检测;PID权重
中图分类号:TP242 文献标识码:A 文章编号:2095-8412 (2020) 05-033-05
工业技术创新 URL: http://gyjs.cbpt.cnki.net DOI: 10.14103/j.issn.2095-8412.2020.05.007
引言
21世纪以来,智能机器人技术发展迅速,轮式机器人以结构简单、载重量大、性能稳定、转向灵活等特点,成为一种应用广泛的机器人[1]。全向底盘机器人是一种典型的轮式机器人,能够通过狭窄空间,实现边走边自转、弧线运动等高难度动作,以高度的机动性在各大机器人赛事、服务型机器人设计、搬运机器人应用中备受青睐[2]。
全向底盘在提高机动性的同时,也给坐标定位和姿态检测带来了困难[3]。使用摄像机、激光雷达、微波雷达、超声波、红外线等传感器对机器人进行定位,易受工作环境等外部因素的干擾,具有一定的局限性[4-5]。
据此,本文基于正交编码器、陀螺仪等传感装置,为全向底盘机器人设计一套智能定位和姿态检测系统。……