基于PLC的操作手系统的设计
2020-10-21邢阳阳
科学与财富 2020年10期
摘 要:在现代化的工业控制中,通过伺服电机控制的操作手的运用越来越普及,为了能让教学更好的与实际衔接,设计了一种教学用的操作手系统。该设计以伺服电机控制为基础,以PLC为控制核心、传感器为检测元件、气动设备为驱动力,通过编程可以实现对操作手的精确控制进而完成工件的搬运。该系统可以用于独立学科实验,也可用于综合性的课程设计。
关键词:伺服电机;PLC;气动技术
前言
操作手和机械手类似,都是是模仿人手的部分动作,按照给定动作、轨迹实现自动抓取、搬运的自动化控制装置。随着机械手的应用不断普及,在精度、稳定性、安全性更高的要求下,通过PLC控制伺服电机的操作手,在自动化工业的生产加工方面应用越来越广泛。
一、操作手系统的组成
该系统主要针对具有一定专业知识之后的专业课学习,在系统的设计中有气动机械爪手、双杆气缸、旋转台、单杆气缸、磁性开关、稳压电源、伺服电动机、PLC各模块、按钮板、I/O转换端子、电气网孔板、各种电磁阀组成,可以完成将工件从传输线搬运到加工检测单元待料区工位,待加工检测完成后再搬运至传送线。
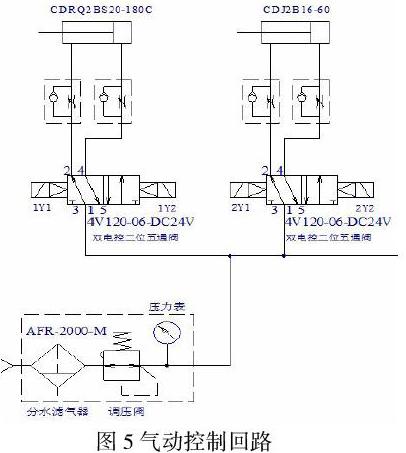
气动机械手:双向电磁阀控制,抓紧到位时,磁性传感器检测到位并把信号输入PLC,完成抓紧工件的动作。
双导杆气缸:双向电磁阀控制,一个信号控制手臂的伸出,一個信号控制手臂缩回。
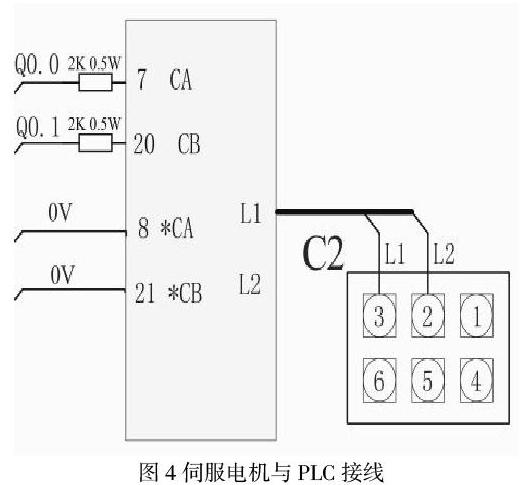
回转台:采用伺服电机和蜗轮蜗杆结构控制,运行稳定。
单杆气缸:单向电磁阀控制,电磁阀得电,气缸杆伸出,失电之后,气缸杆缩回。……
登录APP查看全文
