弹目偏差仿真系统的设计与实现
2020-10-12吴盘龙
兵器装备工程学报 2020年9期
陈 浩,屈 艺,吴盘龙,苏 鼎
(1.南京理工大学 自动化学院, 南京 210094; 2.中国人民解放军66483部队, 北京 100093)
在对来袭目标的拦截过程中,使用实测的目标航路数据和射表或微分方程拟合的弹道轨迹数据提前虚拟闭环[1]校射,可以提高后期对目标的拦截概率。其中弹目偏差的误差大小是制约校射效果的主要因素。
随着我国科技兴军战略的提出,视景仿真技术与军事领域的结合不断紧密,视景仿真技术在军事领域体现出了良好的可控性、安全性、无破坏性、不受空间和场地限制、费用低等优点[2]。采用视景仿真技术,直观地显示偏差数值,逼真地再现虚拟闭环较射过程,具有良好的人机交互性。
本文针对直线线性插值求取迎弹面上的弹着点误差较大问题,采用三次样条曲线插值[3],求取弹着点和弹目偏差,同时基于Vgea Prime的可视化仿真系统使得虚拟闭环校射过程直观逼真,具有沉浸式的打击感。
1 弹目偏差解算
1.1 弹目偏差原理
弹目偏差的定义是目标迎弹面上的有向二维矢量[4]。 目标迎弹面[5]的定义为与高炮到目标向量垂直的平面。通过目标以目标与观测点连线作为法线的平面为观目垂直面,通过目标以目标与火炮所在位置中心作为法线的平面为炮目垂直面,在实际情况中,我们可以把观目垂直面近似看作炮目垂直面,因为目标观测点和火炮位置中心的距离和目标和火炮中心位置的距离比值很小,这样可以大大减少计算量。
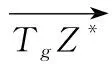
(1)
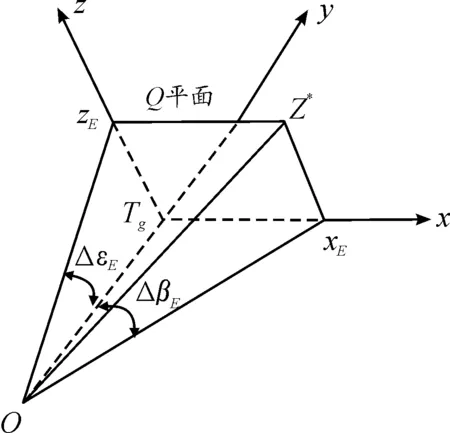
图1 炸目坐标系
1.2 弹道插值
基于弹丸轨迹是离散的数据点,即使弹道解算周期再短也难以保证恰好有数据点落在Q平面上。……
登录APP查看全文
