基于KUKA弧焊机器人的燃料组件上管座焊接工作站
2020-09-10钟建伟盛国福余国严付思特
电焊机 2020年11期
钟建伟 盛国福 余国严 付思特
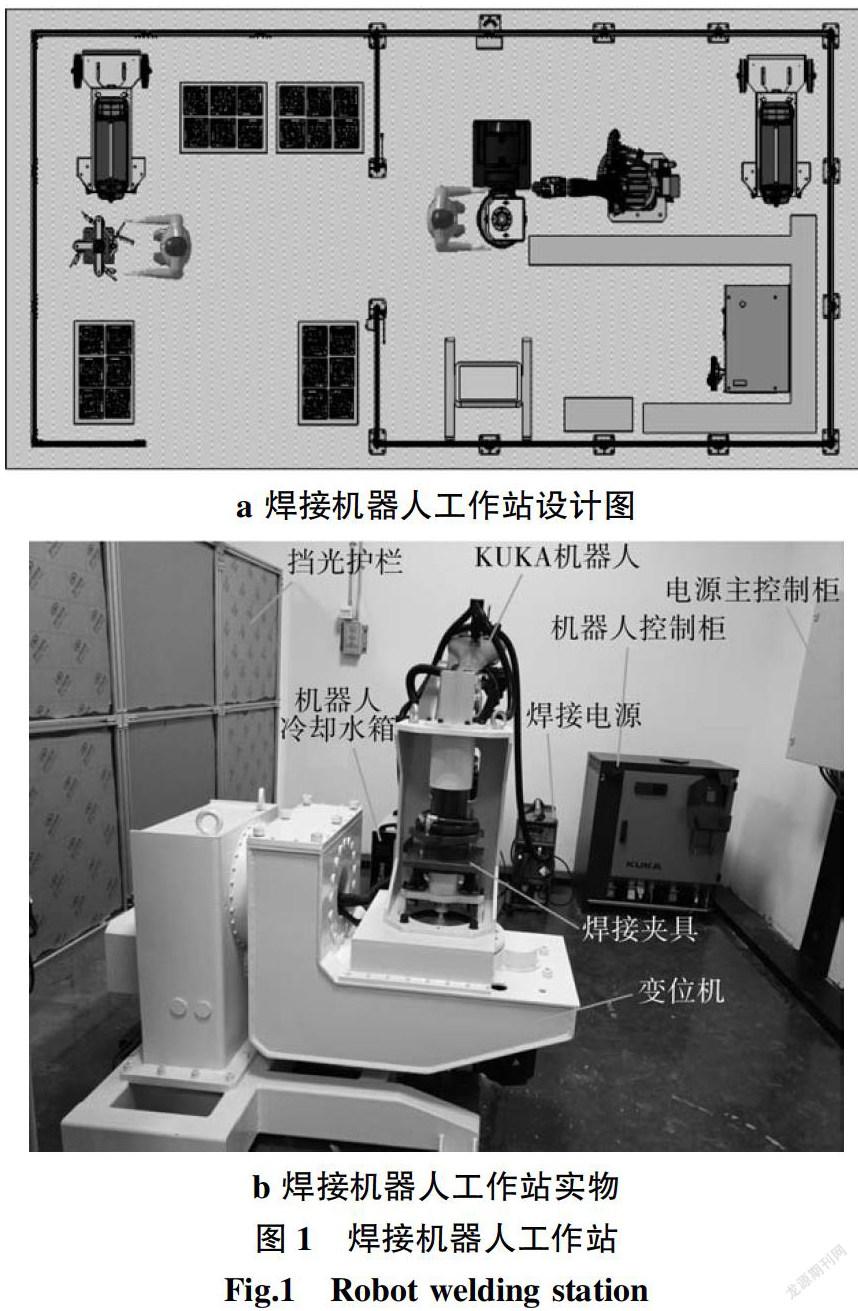
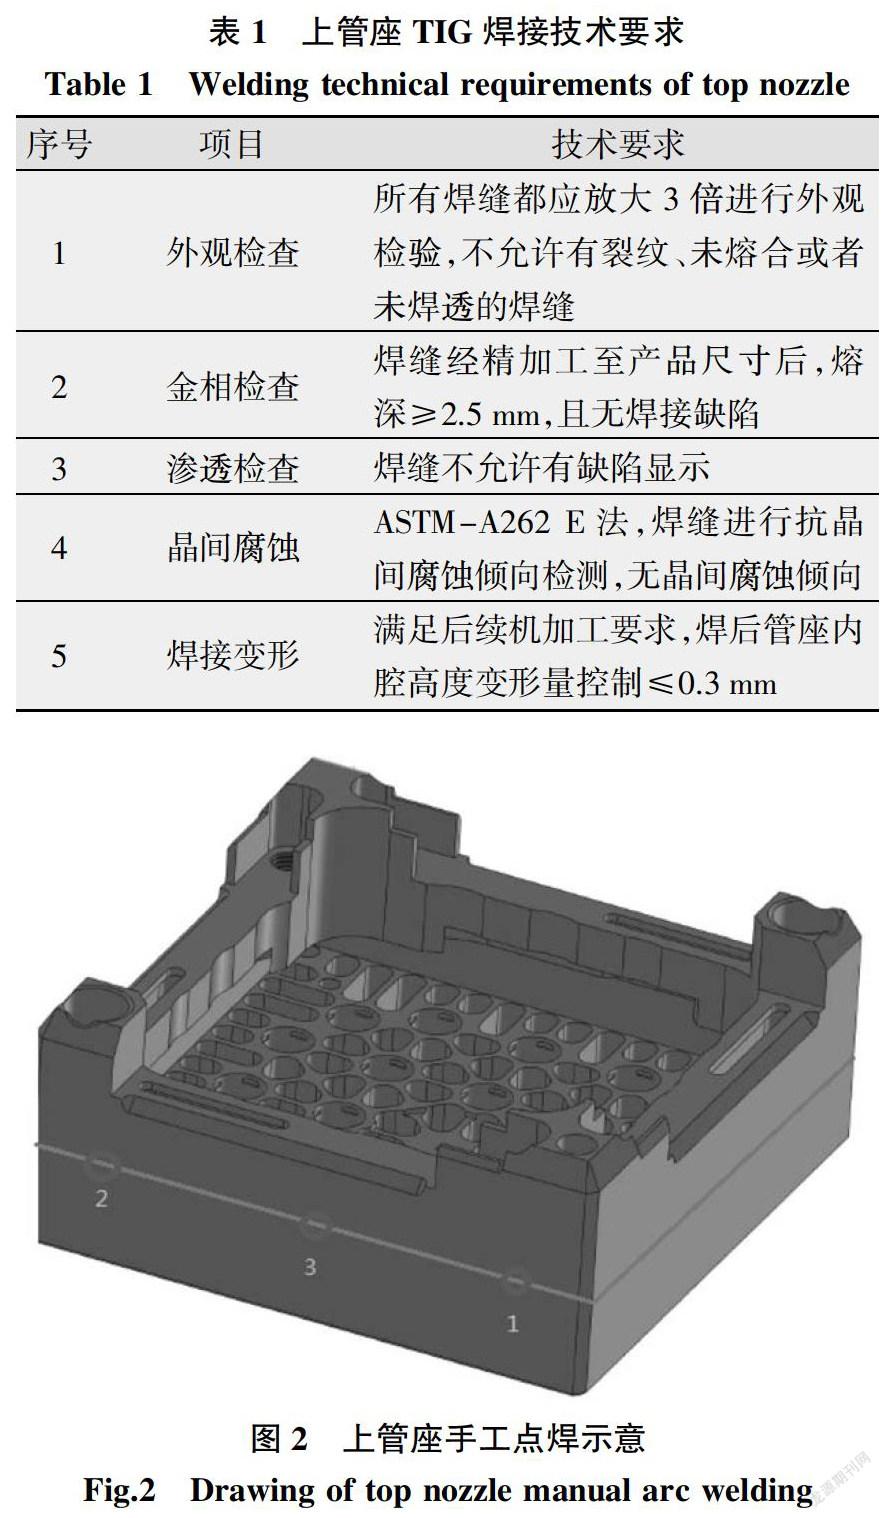
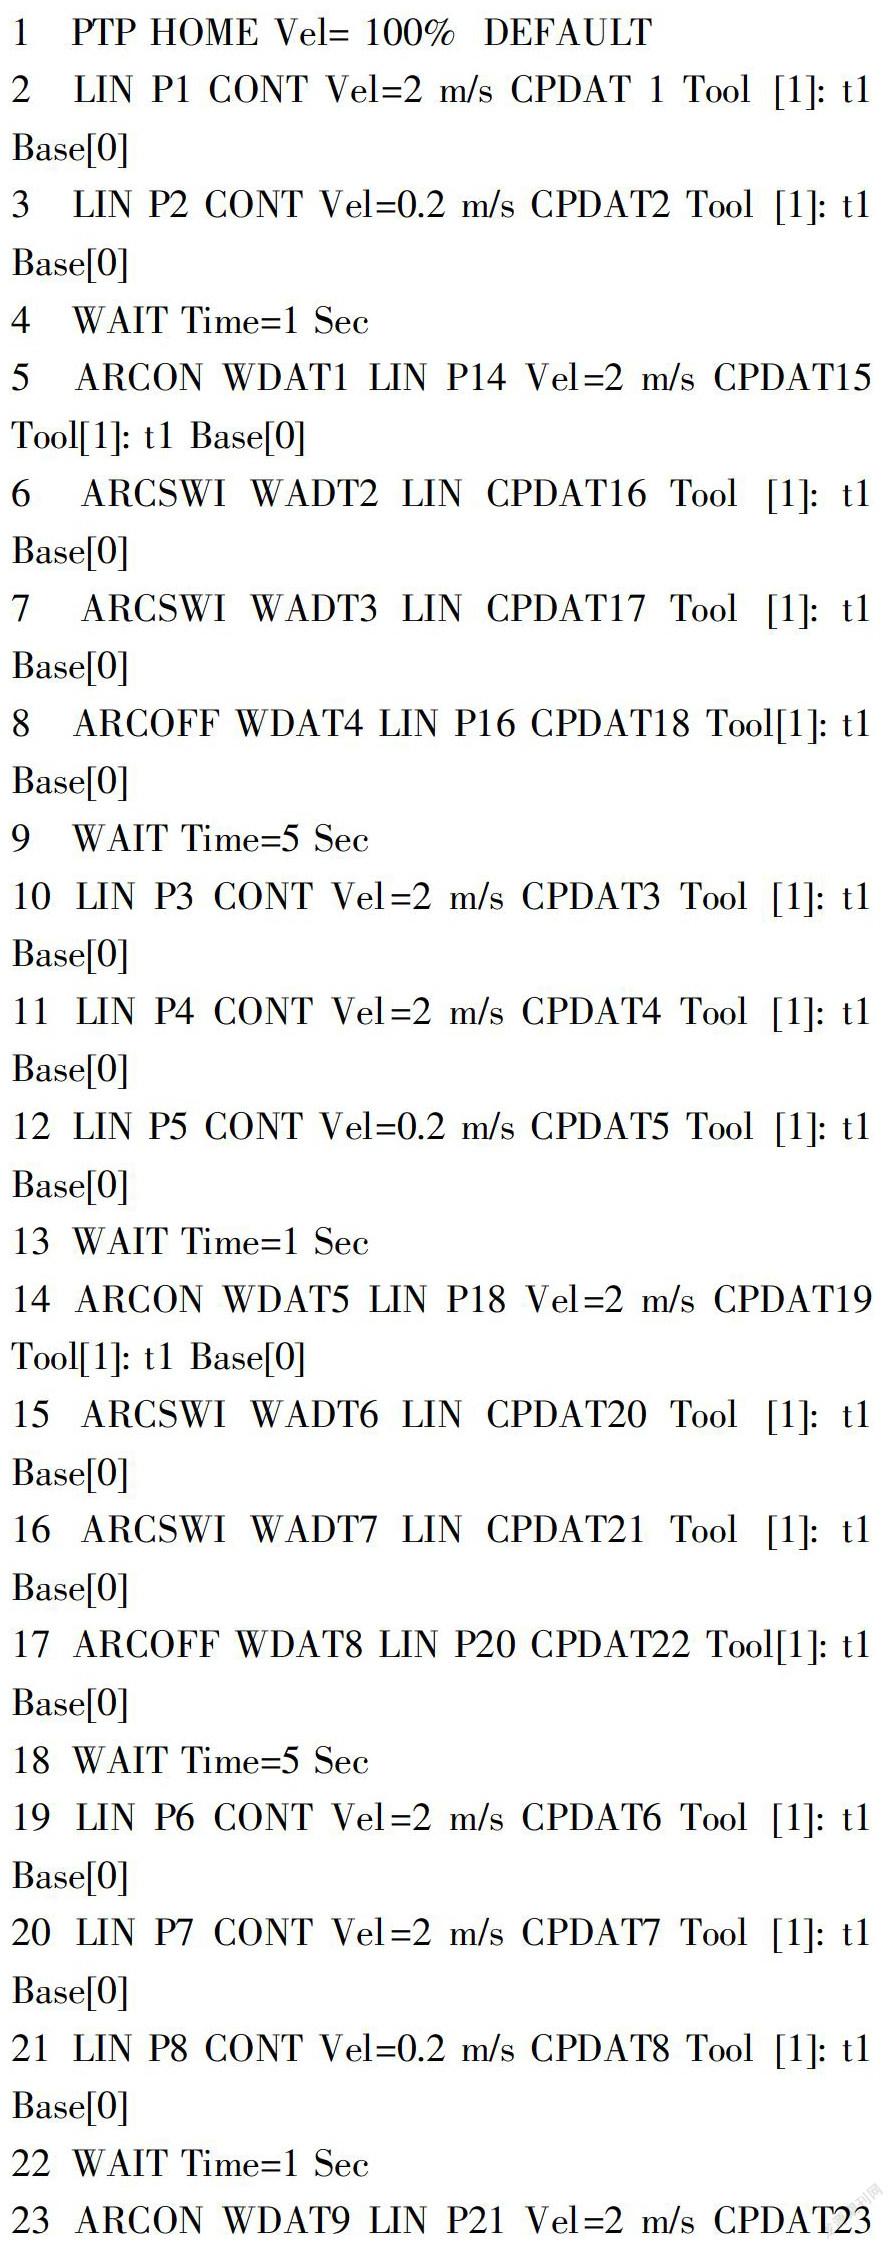
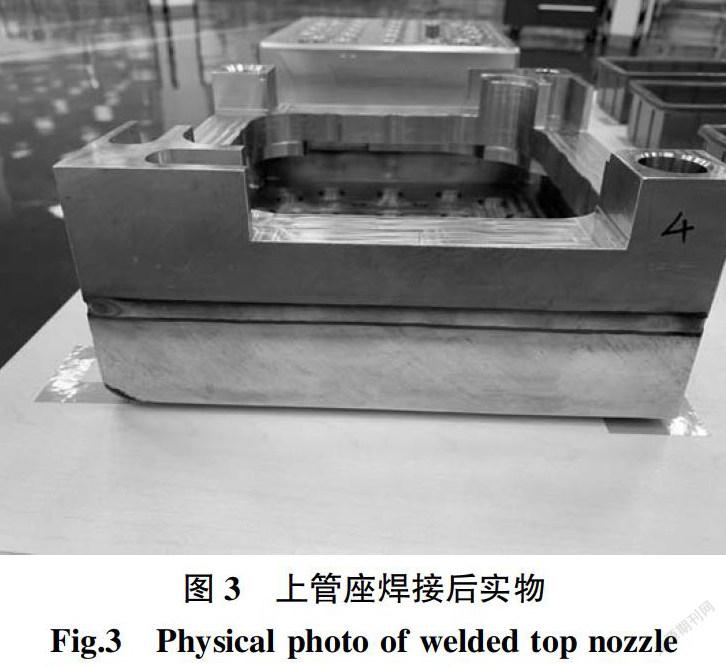
摘要:针对核燃料组件上管座的产品焊接特点,基于KUKA弧焊机器人研制了自动化焊接工作站。利用焊接机器人示教寻位实现上管座一条焊缝多段变速变焊接电流的焊接。试验结果表明,所研制的上管座焊接工作站能够满足核燃料组件制造领域上管座小批量自动化焊接生产。
关键词:KUKA弧焊机器人;燃料组件;上管座
中图分类号:TG409 文献标志码:B 文章编号:1001-2303(2020)11-0115-05
DOI:10.7512/j.issn.1001-2303.2020.11.21
0 前言
压水堆核燃料组件上管座是核燃料组件的重要部件,由框板和带围板的连接板焊接而成[1]。两块板上管座焊接方式有钨极惰性气体保护焊(TIG)和电子束焊接[2-3]。与电子束焊接相比,上管座采用TIG焊接时,虽然存在不锈钢焊接性能差、焊后焊缝熔宽较宽且熔深浅、焊接变形量大的问题,但具有设备构造简单、费用低、维护简易等优点。本研究以KUKA弧焊机器人为基础,开发与之配套的上管座装配变位器、水冷循环系统,以期探索燃料组件上管座TIG焊接制造新模式,提升离散产品制造自动化水平。
1 焊接工作站构成
基于自动化焊接的诸多优势,国内外陆续采用自动或半自动机器人的方式实现相贯线或直线焊缝的焊接,具有焊接质量稳定、劳动条件得以改善、生產效率提高等优点。其中,采用通用弧焊机器人来实现上管座焊缝半自动焊接过程时,机器人运动轨迹是根据示教器人为设定的工艺路线进行焊接,存在以下几个难点:焊接过程中寻找焊缝较为困……
登录APP查看全文