基于S型曲线加减速的机器人圆弧轨迹规划与仿真
2020-08-31丁猛张中辉刘蔚钊
机电信息 2020年18期
丁猛 张中辉 刘蔚钊

摘要:轨迹规划算法在机器人控制中的地位十分重要,其优劣会直接影响机器人的运动速度、精度以及平稳性。结合康尼公司设计的KNT-ESR6B机器人,针对传统加减速算法的运动加速度突变所造成的机器人运动抖动问题,提出了基于S型曲线加减速的空间圆弧轨迹规划算法,并在Matlab平台进行了仿真实验。
关键词:机器人;轨迹规划;S型曲线;圆弧插补
0 引言
从规划空间上可将机器人轨迹规划分为两种,即关节空间轨迹规划和笛卡尔空间轨迹规划。在工业生产中,机器人运动轨迹几乎都是直线和圆弧轨迹的组合[1],特别是在一些对机器人运动轨迹有着严格要求的工业现场,如喷涂、焊接、打磨等,其圆弧轨迹规划的平滑度直接决定了机器人的运动性能,所以轨迹规划算法在机器人控制中的地位十分重要。
本文以南京康尼公司自主研发的KNT-ESR6B型六自由度机器人为研究对象,基于S型曲线加减速对其空间圆弧插补轨迹规划进行了研究,并在Matlab平台对其进行了仿真验证,结果表明,机器人的圆弧运动轨迹平滑,各关节加速度平缓,满足应用要求。
1 KNT-ESR6B机器人
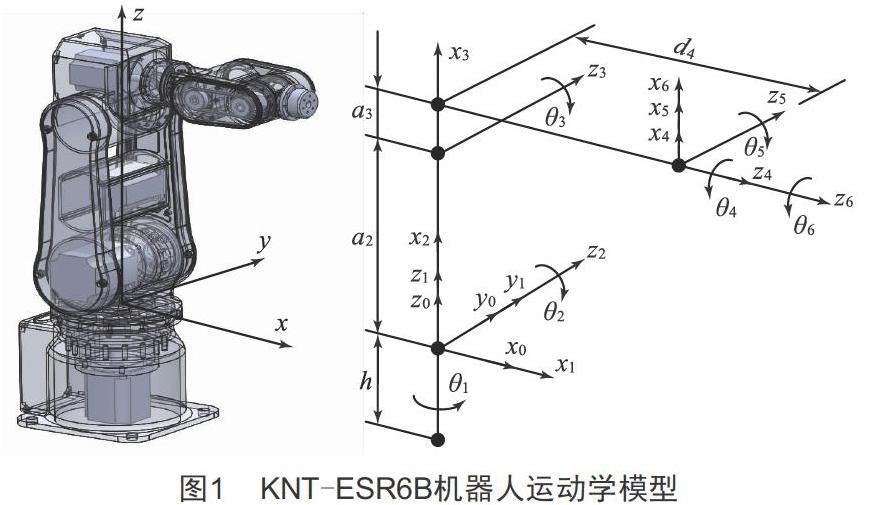
KNT-ESR6B机器人由机械本体和控制系统两部分组成,机器人本体的6个关节由交流伺服电机驱动,从而实现机器人的运动;其控制系统则采用了“PC机+DSP运动控制卡”的开放式控制模式来设计。根据连杆坐标系的规则建立了KNT-ESR6B机器人运动学模型,如图1所示。
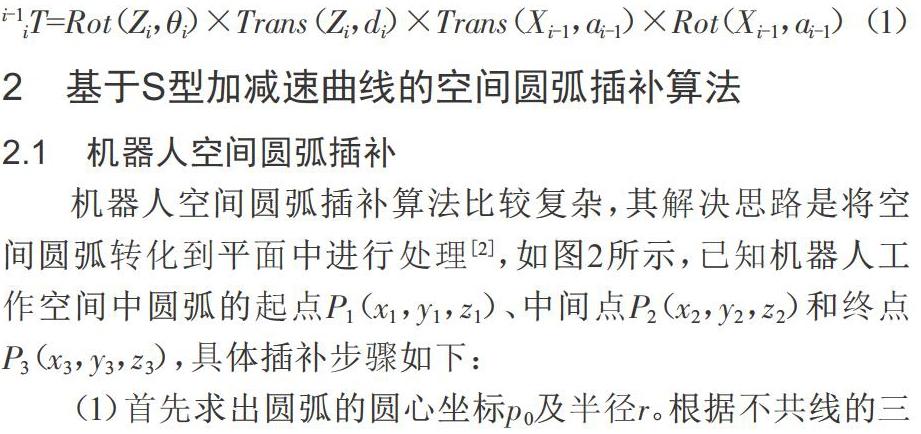
通过相邻连杆坐标系之间的关系变换矩阵,即公式(1),可得KNT-ESR6B机器人各相邻连杆之间的变换矩阵,由此可以推导出机器人正向运动学和逆向运动学公式。……
登录APP查看全文