移动机器人运动过程中的障碍物识别避让
2020-07-04王敬伟
机电信息 2020年9期
关键词:移动机器人
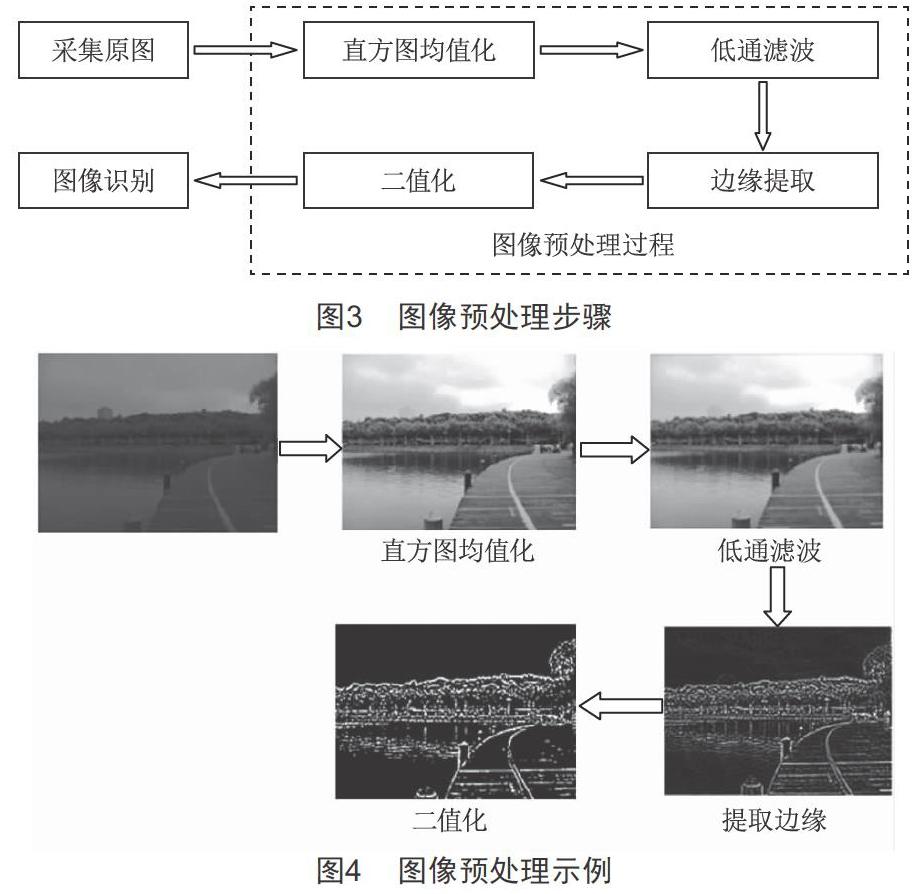
摘要:移动过程中障碍物识别是机器人导航和路径规划的重要基础,也是提升机器人智能化水平的重要体现。现以自行开发的四轮固定式移动机器人作为开发平台,基于图像不变矩和RBF神经网络实现智能移动机器人运动中的障碍物识别避让,并在对障碍物识别之前对其图像进行预处理。设计主旨在于对智能机器人在行进过程中通过摄像设备采集的图像进行预处理,采集障碍物物体边缘,并用神经网络对物体进行识别。对于特殊障碍物使用基于颜色的识别方式,以提高实时性,为机器人的避障以及地图构建等工作打好基础,为场馆移动导览机器人研发提供帮助和支持。
关键词:移动机器人;边缘采集;图像预处理;目标识别;传感器融合
0 引言
第一台工业机器人是美国于1961年推出的,现如今,随着社会的不断发展,机器人技术已涉及很多领域,譬如传感器技术、控制工程、精密机械、动力学、计算机科学技术、人工智能等。机器人也是20世纪以来发展十分迅速的一个重要的高科技领域,它是各个学科前沿技术的交叉应用。机器人的出现与发展使得传统工业生产的方式发生了翻天覆地的变化,让我们的生产方式从手工作业发展到机械化、自动化,直到现在的智能化。
如今,随着我们生活水平的提高和科学技术的快速发展,机器人的用处已经越来越广泛,它可以承担各种工作。机器人以前都是在工厂和车间里工作的,现在已经开始走向室外、大海甚至是太空。……
登录APP查看全文