机器人无标定手眼协调方法研究
2020-06-22盛荣孙首群焦玉格
软件导刊 2020年5期
盛荣 孙首群 焦玉格
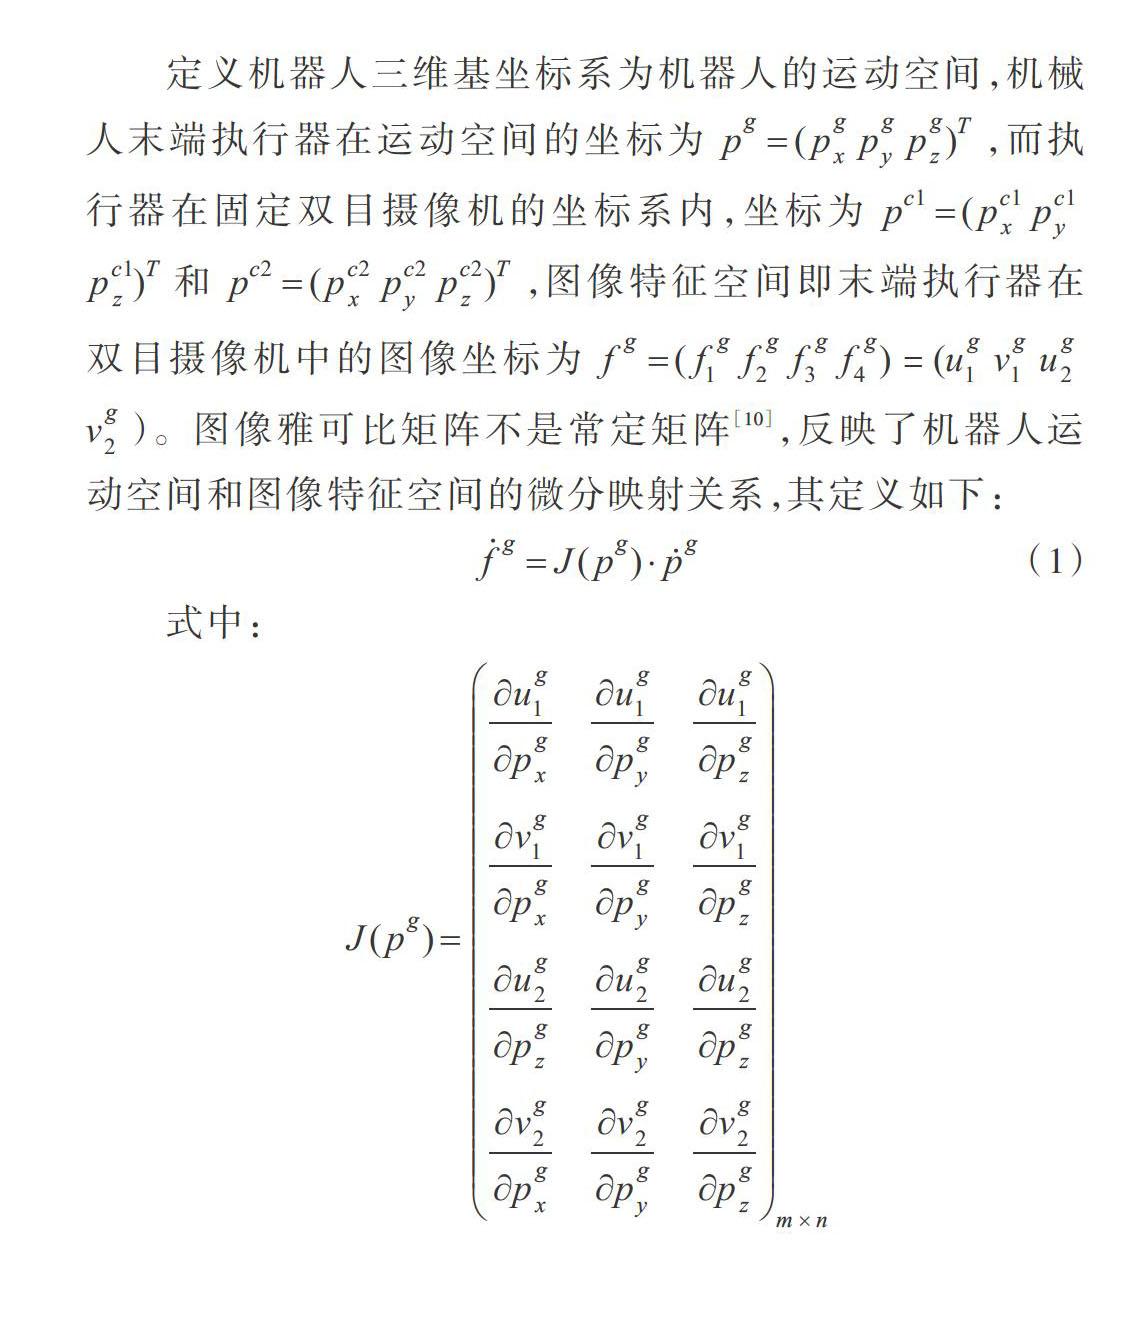
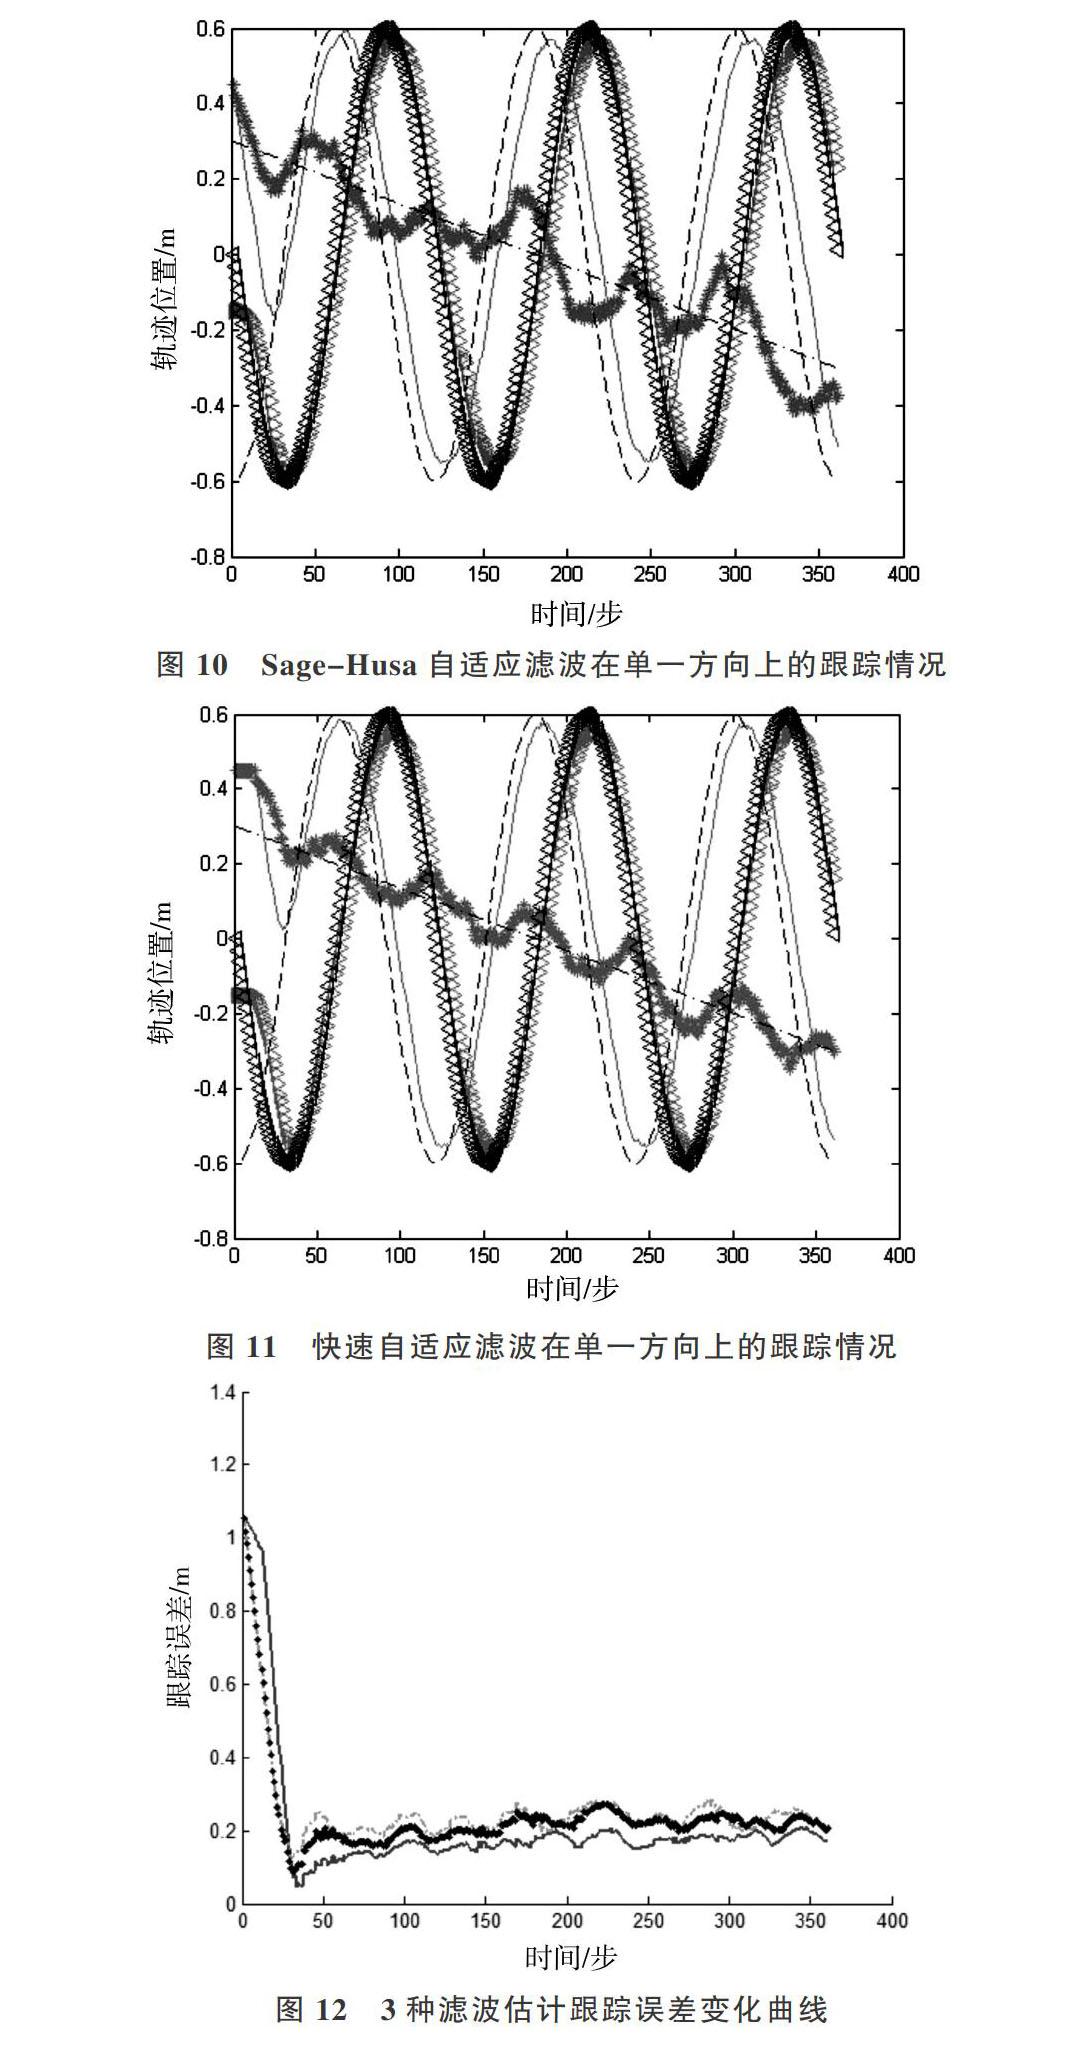
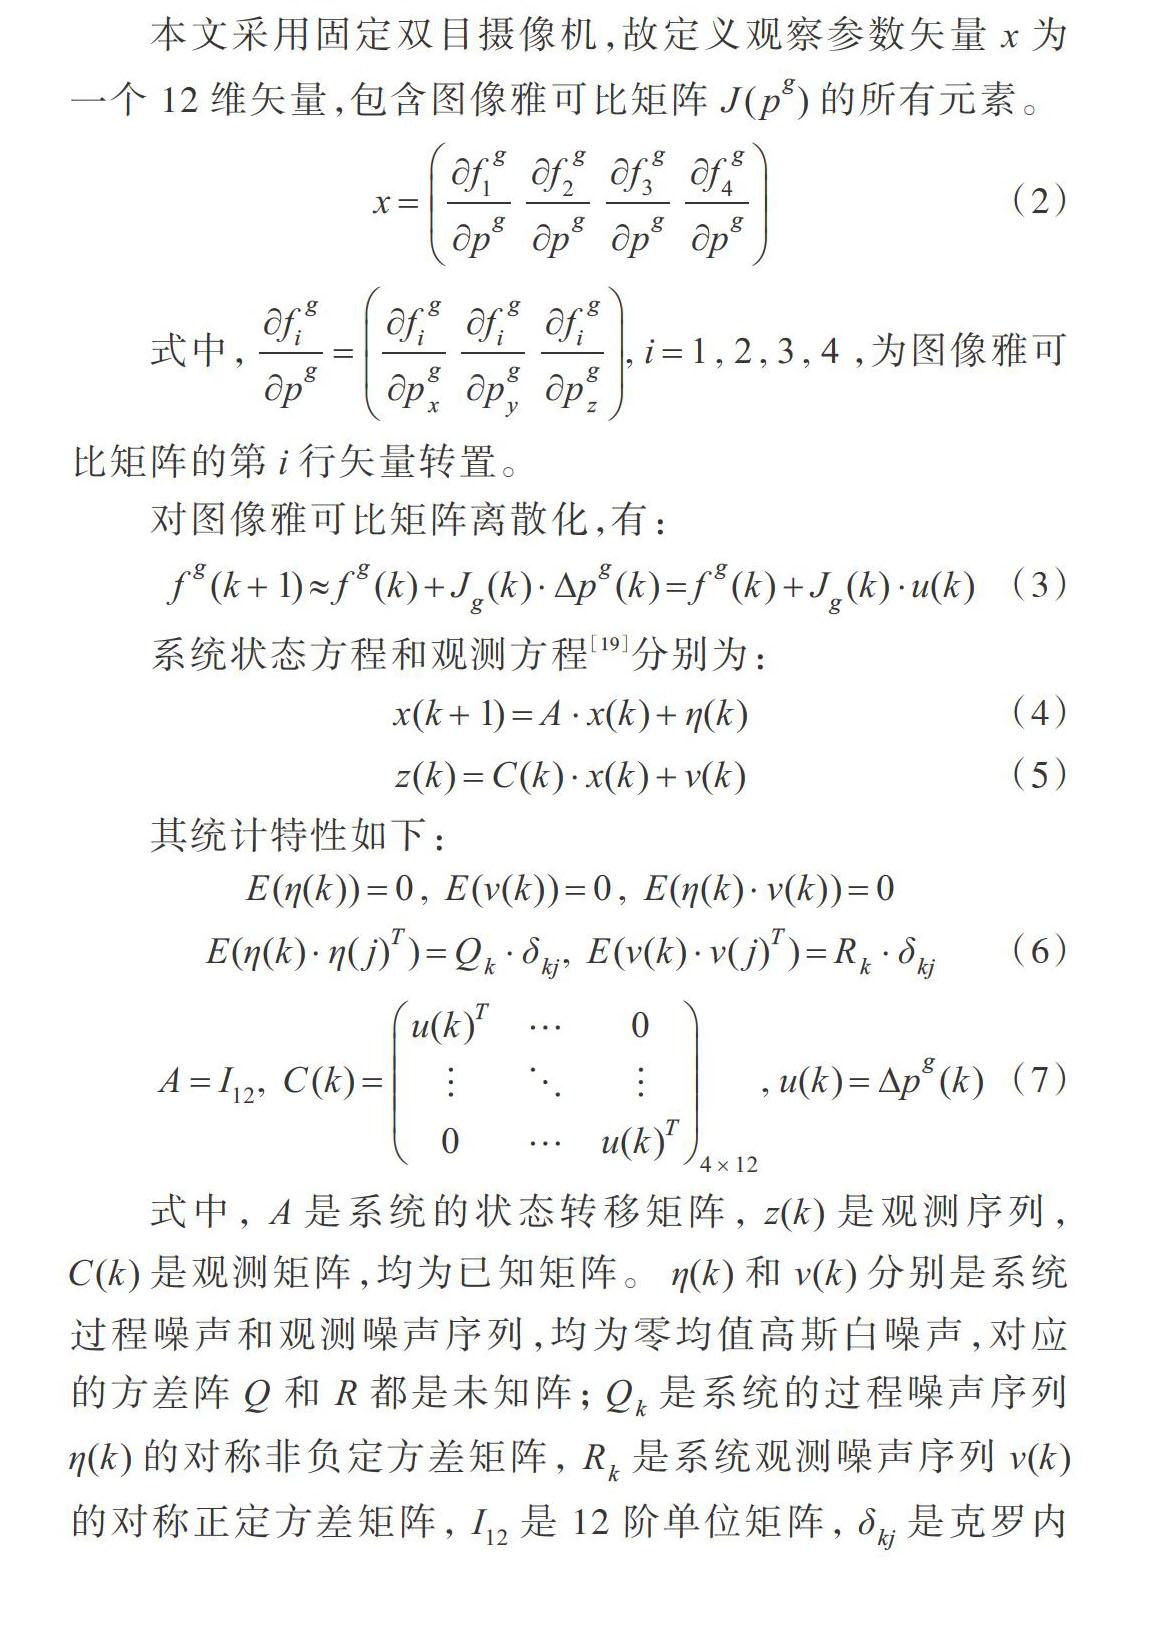
摘 要:无标定情况下的视觉定位是机器人视觉伺服领域的热点和难点。提出一种基于快速自适应滤波的机器人无标定手眼协调方法。首先根据机器人三维基坐标建立运动空间和图像特征空间的微分映射关系,在不预先标定视觉传感器与机器人参数情况下,设计一个直接估计增益矩阵[Kk]的自适应滤波器,在线辨识图像雅可比矩阵。采用最小二乘法获得状态估计的初始值,在此基础上设计视觉控制器和计算运动控制量。在MATLAB环境下建立机器人手眼协调控制系统仿真模型,将该方法用于观测噪声统计特性未知情况下的定位反馈,并对机器人空间螺旋运动的跟踪情况进行分析。实验结果表明,该自适应滤波器能够完成不规则环境下视觉引导的追踪任务,定位效果优于常规卡尔曼滤波和Sage-Husa自适应滤波,具有较强的鲁棒性。
关键词:视觉定位;无标定手眼协调;增益矩阵;在线辨识;自适应滤波器
DOI:10. 11907/rjdk. 191933 开放科学(资源服务)标识码(OSID):
中图分类号:TP301文献标识码:A 文章编号:1672-7800(2020)005-0023-06
0 引言
无标定手眼协调是一个具有未建模动态的非线性系统控制问题,利用图像雅可比矩阵模型描述机器人手眼映射关系是目前最为广泛的一类方法。在机器人运动过程中,由于手眼关系的非线性,图像雅可比矩阵变化十分明显,能否在线获得有效的图像雅可比矩阵估计直接关乎机器人控制性能好坏。钱江等[1]提出了一种基于卡尔曼滤波算法的雅可比矩阵在线辨识策略,将雅可比矩阵的在线估计转化为相应系统的状态观测问题。……
登录APP查看全文