多时滞马尔科夫跳变系统能量峰值控制方法研究*
2020-06-21
(江西理工大学,江西 赣州 341000)
1 引言
马尔科夫跳变系统是一类特殊的跳变系统,该类系统中各个模态之间的随机跳变符合一定的统计规律,即系统中各离散有限状态空间中的不同模态之间的转移服从马尔科夫过程。由于随机马尔科夫跳变系统能很好地描述一些实际系统,因此自从其被提出后,该类系统的稳定性分析与控制器综合问题就成为了控制理论研究与应用的热点之一。本文针对马尔科夫跳变系统中存在的多时滞现象,基于李雅普洛夫稳定理论研究该类系统的能量峰值稳定性分析与控制器设计方法。得到的相关定理均采用线性矩阵不等式描述,可以方便地通过Matlab线性矩阵不等式工具箱进行求解。
2 模型描述
多时滞马尔科夫跳变系统的状态方程描述如下:
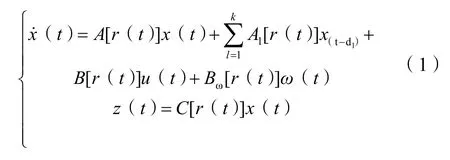
式(1)中:x(t)、u(t)、ω(t)、z(t)分别为系统状态、控制输入、外部干扰信号输入及被控输出;A[r(t)]、Al[r(t)]、B[r(t)]、Bω[r(t)]及C[r(t)]为适当维数的已知矩阵;dl为系统时滞;r(t)为有限集合r(t)≜{1,2,3,…,N}中随机取值的马尔科夫随机过程,跳变转移矩阵为∏={πij}{i,j∈S}。
转移概率为:
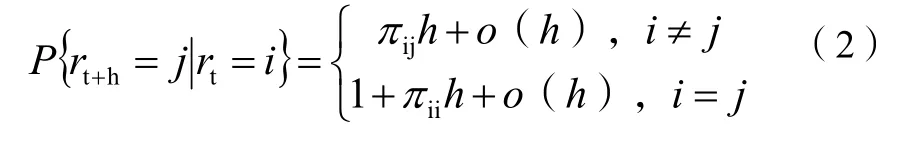
式(2)中:h>0且当j≠i时,表示从时间t的模态i到时间t+h的模态j的状态转移概率且有
定义1:对于ω(t)=0均有则马尔科夫跳变系统被称为均方渐进稳定。
定义2:如果存在一个常数γ>0使得系统在u(t)=0的情况下均方渐进稳定,且在0初始条件x(t)=0,∀t∈[-τ,0]下,对于任意ω(t)∈L2[0,∞),均有则系统为能量峰值稳定。
定义3:如果存在控制器u(t)=K[r(t)]x(t)使得系统闭环状态下能量峰值稳定,则系统为能量峰值可镇定。
3 稳定性分析与控制器设计
定理1:对于给定γ>0,如果存在正定对称矩阵Pi、Q1、U1,非奇异矩阵S,标量βi及γ1i>0使得不等式成立,则系统为能量峰值稳定。……
