欠驱动水面无人艇轨迹跟踪的反步滑模控制
2020-04-21张昕
数字技术与应用 2020年1期
张昕


摘要:针对欠驱动水面无人艇轨迹跟踪控制问题,本文从USV的数学建模入手,建立轨迹跟踪误差模型,将环境干扰作为固定值考虑进模型,结合Backstepping技术,Lyapunov非线性理论,通过引入动态滑模,设计了欠驱动水面无人艇轨迹跟踪控制器,利用Lyapunov稳定性判据证明了该USV中所有的误差变量和虚拟控制变量是收敛的。仿真试验结果表明,在本文所设计的控制率作用下,USV的轨迹跟踪效果显著,达到预定控制目标,这为水面无人艇轨迹控制的实际应用提供了有效基础。
关键词:欠驱动无人艇;轨迹跟踪;反步法;滑模控制;Lyapunov稳定性
中图分类号:U616.3 文献标识码:A 文章编号:1007-9416(2020)01-0170-04
欠驱动无人艇;轨迹跟踪;反步法;滑模控制;Lyapunov稳定性
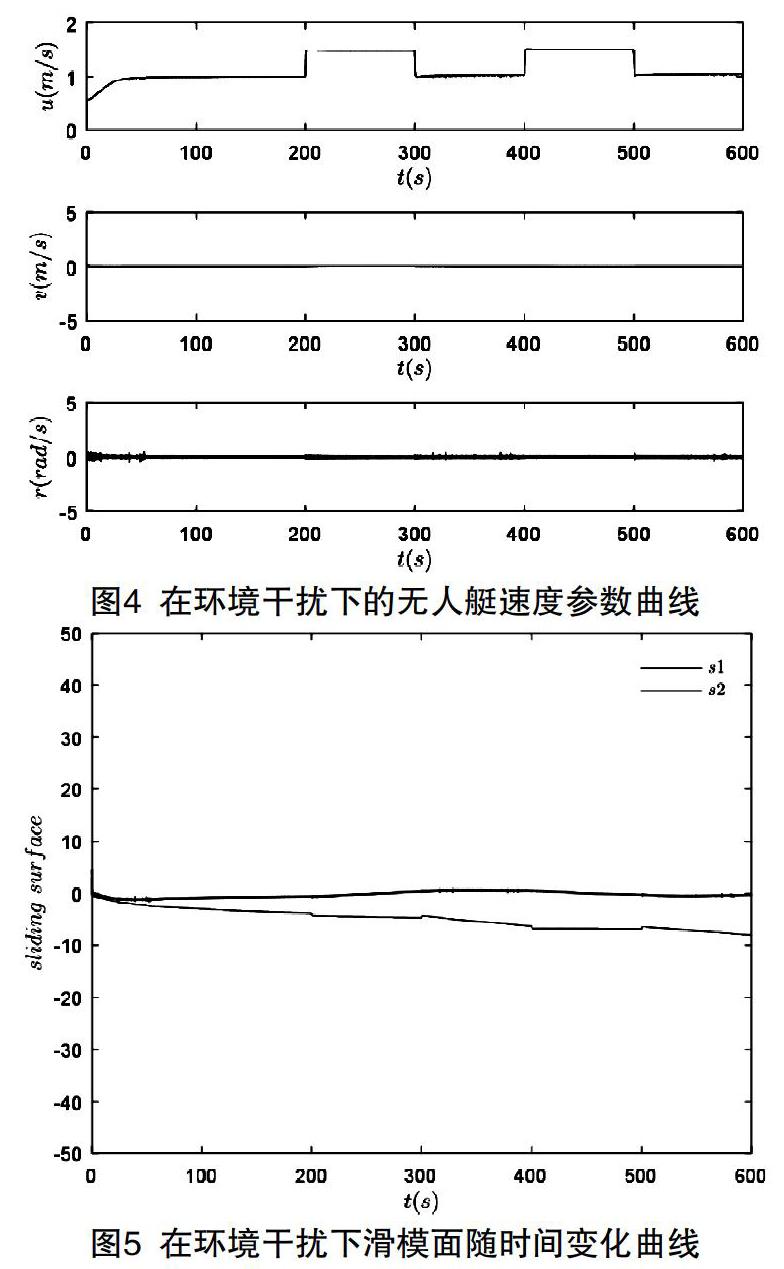
图5为滑模面随时间变化曲线曲线,可以看到随跟踪曲线变化,两个滑模面也相应发生变化,且最终收敛到0点附近,误差较小;
图6为控制输入曲线,可以观察到纵向推进力与转向力矩的变化点均与跟踪路径曲线变化时间点一一對应,符合实际情况,且两个控制变量均收敛到0点附近,抖振较小,满足实际工作要求。
5 结语
本文针对无人艇的轨迹跟踪问题,首先介绍了欠驱动无人艇的非线性数学模型,在考虑了固定的环境干扰情况下,建立了航迹跟踪误差模型,结合Backstepping技术与Lyapunov非线性理论,引入动态滑模控制,设计了无人艇轨迹跟踪的控制器,并证明了其稳定性。仿真结果表明,无人艇的轨迹跟踪效果良好,这为水面无人艇轨迹跟踪的实际应用,提供了有效的参考依据。……
登录APP查看全文