工业机器人路径规划及仿真
2019-10-21岳刚金鑫曹学坤
岳刚 金鑫 曹学坤
摘 要:对于类似笔形的工业机器人执行器,比如吸盘、气爪、焊枪等,在示教编程作业时,经常会出现示教点高度不一致的问题,从而导致工具碰撞、轨迹深浅不一、路径凌乱等问题。但是对于简单任务,若采用离线编程,又浪费时间。在此以机器人写字为例,讨论运用RelTool功能,实现通过示教编程,实现书写较标准文字的机器人编程方式。实践证明,此方法能有效避免由于示教点不准造成的工具碰撞等问题。
关键词:工业机器人;工具碰撞;示教编程
中图分类号:TH122 文献标识码:B
Abstract:For pen-like industrial robot actuators,such as suction cups,gas claws,welding torches,etc,the height of teaching points is often inconsistent during teaching and programming operations,which leads to tool collision,different depth of trajectory and disordered path.But for simple tasks,offline programming is a waste of time.Taking the robot writing as an example,this paper discusses how to use RelTool function to realize the robot programming mode of writing more standard words through teaching programming.Practice has proved that this method can effectively avoid tool collision caused by inaccurate teaching points.
Key words:Industrial Robot;Tool Collision;Teaching Programming
随着自动化和控制技术的发展,工业机器人作为中国制造2025中重点发展领域之一,在经济生产领域应用广泛,尤其是汽车行业,再加上近年来人力成本的上升,工业机器人产业和教育的发展越来越受到重视。
当前的职业院校基本已经完成了工业机器人专业建设,开始招生,有些先进的学校已经有了毕业生,不仅如此,本科院校也在积极参与工业机器人专业建设,但由于缺乏经验,工业机器人专业人才培养的过程中,确实是摸索中前进。
在工业机器人实操与应用课程中,需要通过综合实训提升学生对技能的掌握程度,较常用的综合实训是机器人写字。但在写字时会遇到笔芯碰撞、轨迹深浅不一、字体凌乱等问题,针对此问题,展开了研究,找到了如下解决方案。
1 目標点建立步骤
1.1 RelTool指令
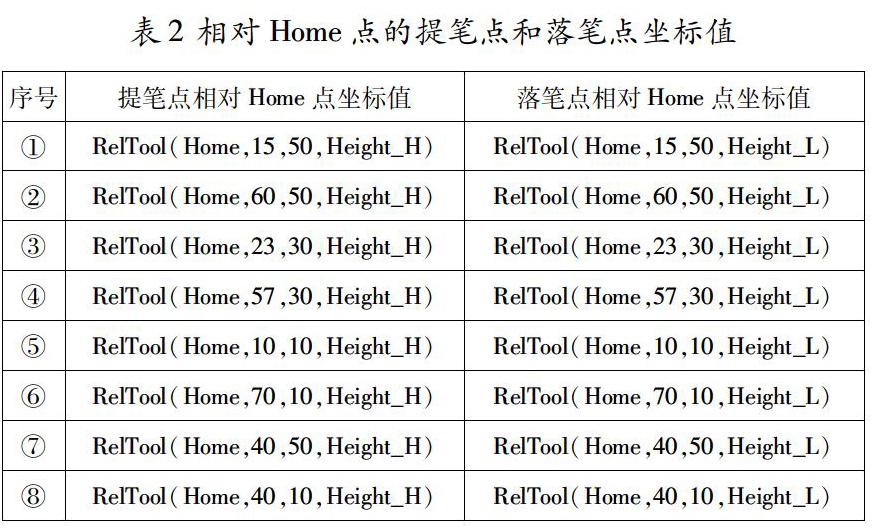
RelTool(Home,15,50,Height_H)
Home代表被偏移点的坐标,Home的数据类型应该为Robtarget,这样才能够依据不同的工件坐标系改变机器人的运动轨迹。……