基于滑模与预测控制算法的船舶直线路径跟踪控制
2019-10-21陈志娟2017级研究生党支部书记大连海事大学航海学院
新生代 2019年9期
陈志娟 2017级研究生党支部书记 大连海事大学航海学院
一、引言
随着海上交通变的越来越便捷,在控制船舶路径跟踪方面的研究中,文献【1】提出了一种基于重定义输出、解析模型预测控制等技术的路径跟踪控制算法,该算法能够使得欠驱动船舶渐进稳定于给定的曲线和直线参考路径。文献【2】提出了一种鲁棒自适应控制算法,该算法能够使不完全驱动船舶跟踪,并在有干扰下,镇定在一条设定的直线航迹上,跟踪速度较慢。本文根据以上文献内容,以文献【3】中的直线路径跟踪模型为基础,加入外界时变干扰。用滑模控制和预测控制算法使船舶跟踪上直线路径,并减小舵角变化,保护舵机,节约能源。最后进行仿真,验证这个算法的有效性。
二、船舶直线路径模型及控制器设计
利用船舶Nomoto模型,加上非线性项,加入外界未知干扰,船舶直线路径模型表示为:

其中ψ和γ分别表示航向角和转首角速度; T、K和α为船舶模型参数;δ为船舶输入舵角,w(t)是外界干扰信号。
本文采用二级控制,第一级,利用一阶滑模控制得到使y跟踪上yd的期望船首向角ψ*,第二级利用模型预测控制得到使ψ跟踪上角ψ*的舵角δ,进而控制船舶路径跟踪。
文献【3】提出了采用路径的横向偏差和航向角的偏差的线性组合,即下式作为被控对象
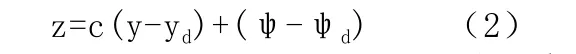
其中c为大于零的系数。令ψ*=-c1tanh(c0(y-yd)),ψ*为镇定航迹时的期望船首向角,控制目标就变成了控制船首向角跟踪期望船首向角的航向控制问题。
本文利用模型预测控制,首先参考文献【4】中的欧拉迭代法进行离散和预测状态:
登录APP查看全文