一种新型的全方位移动机器人运动控制系统的设计
2019-01-09覃嘉恒
时代农机 2018年11期
覃嘉恒
(南通开放大学,江苏 南通 226006)
移动机器人以其广泛的应用性和高技术性而备受关注。全方位机器人较之传统的移动机器人,具有出色的灵活性,即能实现原地转动又能实现侧向运动,特别是应用在自动化工厂、医院、家庭和其它狭窄的环境中。本文研究了一种用FPGA技术实现三轮全方位移动机器人运动控制系统,与双DSP结构,DSP+CPLD结构,以及DSP+专用集成电路结构等相比,该系统具有简单可靠,扩展性强等特点。且FPGA设计简单,使用方便,开发周期短,能够实现真正的SOPC系统。
1 运动模型的建立
设世界坐标系下机器人的速度为 ε=[Vx,Vy,φ],则当Vx=0,Vy≠0,φ=0 时,机器人做前后方向的直线运动,当Vx≠0,Vy=0,φ=0 时,机器人做左右方向的直线运动,当 Vx=0,Vy=0,φ≠0 时,机器人做自转运动。
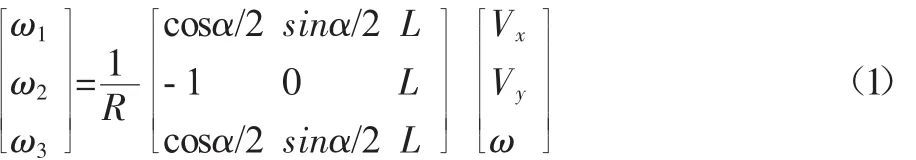
其中,ω1,ω2,ω3为 3 个主动轮的转动角速度,R 为全向轮半径;L1,L2,L3为机器人车体中心到3组全向轮中心的水平距离,设有L1=L2=L3=L。α为前两轮之间的夹角,另外2个夹角均为 180°-α/2。
2 运动控制方案
本系统总体设计思路,首先通过RS 232接口,实现PC机与底层控制芯片FPGA的通信,FPGA在采集到相关的机器人坐标系下的速度信息后,将其值转化成机器人全向轮角速度,根据角速度值计算出占空比,并生成相应的PWM波形,输出到直流伺服电机驱动器,另外,通过采集正交编码盘信号,计算出轮子的角速度实际值,并对每个全向轮分别做PID速度闭环控制。
3 增量式PID控制原理及其FPGA实现
实际机器人的数学模型不可避免地存在一定程度的参数不确定性,且三轮全方位移动机器人的正交全向轮在行走时会与地面交替接触而产生一些不确定摩擦转矩。……
登录APP查看全文