三轴多焊缝变电站接地扁钢自动焊接系统
2018-12-06朱建春胡国飞张高超曹杰勇王冠华
机电工程技术 2018年10期
朱建春,胡国飞,张高超,曹杰勇,王冠华
(江西省送变电工程有限公司,江西南昌 330200)
0 引言
焊接自动化主要表现为焊接过程中控制系统的智能化、焊接生产系统的柔性化及一体化.焊接自动化系统不仅能降低劳动力成本,而且能够提高生产效率、保证焊接质量的稳定性[1-2],自20世纪90年代后,我国焊接界把实现焊接生产机械化、自动化作为战略目标,因此自动焊接逐步取代手工焊接成为制造业发展的必然趋势。

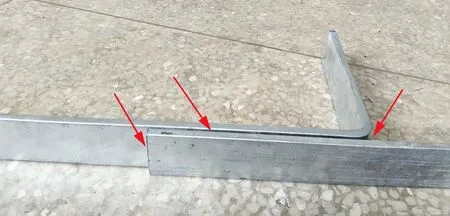
图1 变电站接地扁钢焊接的不同形式
基于位置反馈的伺服系统经常用于焊接系统的设计中[3-5],在这类系统中一般都采用单片机或PLC对焊枪的位置、焊枪运行的速度及倾角进行检测,并将这些检测量和控制量进行实时比较,以确定当前焊枪是否处于期望的位置。如邹焱飚等[6-7]设计了直角坐标焊接机械手,通过伺服电机的旋转编码器对运动量进行检测,实现了机械手对待焊工件的三轴移动焊接,但文中对系统的焊接流程介绍略显单薄;徐鹏[8-10]等在系统中运用视觉位置检测方法,研究了摄像机模型的建立和图像处理技术,但对视觉处理部分的介绍不够详细;叶建雄等[11]采用超声波传感器检测焊缝的形状,利用运动控制卡实现系统的统一控制,对系统功能进行了描述,但对运动控制卡的控制实现方法介绍较少。
由于变电站接地扁钢焊接时,存在着焊缝搭接形式多,同时需要对搭接的多条边进行焊接,如图1所示是其中的二种典型搭接,箭头所指为焊缝所在,很明显,无论是哪种形式,都不可能一次性焊完,中间存在着重新寻找起焊点的问题,此时焊枪必须要提起且移动到新的焊接点。……
登录APP查看全文