基于S函数的异步电机矢量控制仿真研究
2018-11-06余耀威周少武李苏城
中小企业管理与科技 2018年11期
关键词:模型
余耀威,周少武,李苏城
(湖南科技大学信息与电气工程学院,湖南湘潭422201)
1 引言
三相异步电机是一个非线性、强耦合、高阶次的控制对象[1],针对异步电机的多变量数学模型人们已经进行过大量的研究,其建模方法也多种多样,各有优缺点。传统使用Simulink中的各个模块来搭建异步电机模型,它简单、直观。但这种利用静态建模的方法构建的模型,仿真过程中动态性能不佳,连线也比较复杂。因此,本文采取能良好适应动态仿真的S函数建立异步电机仿真模型,它与Simulink通用模块库的兼容性好,仿真精度也得到了提高,经过封装后便可用于异步电机交流调速平台中。
2 异步电机数学模型
在两相静止坐标系下,异步电机的状态空间方程可描述
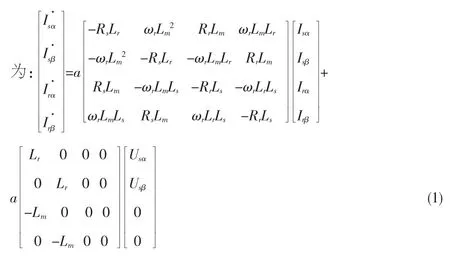
式 (1) 中,Usα、Usβ、Isα、Isβ、Rs、Ls分别为 αβ 坐标系下定子电压、电流瞬时值及电阻、电感值;Irα、Irβ、Rr、Lr分别为 αβ 坐标系下转子电流瞬时值及折算后的电阻、电感值;Lm、ωr分别为互感、转子角速度;其中a=1/(LrLs-Lm2)
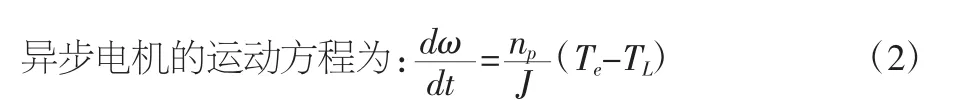
式(2)中,np、J、Te、TL分别为电机极对数、转动惯量、电磁转矩、负载转矩
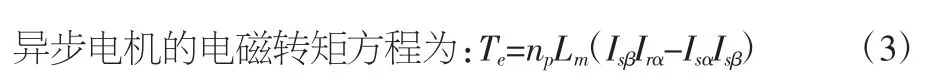
式(1)、式(2)和式(3)构成异步电机在两相静止坐标系下数学模型,可以看出异步电机的数学模型是一个具有多参数、强耦合的复杂系统。若采用Simulink用各个模块搭建,必然复杂,因此有必要用S函数对其进行建模。
3 S函数的编写与建模
MATLAB是一种交互式仿真系统[3],其语言可按照所建立的数学模型方便表述。在Simulink工具中,利用S函数对其进行扩展,可大大减少多模块参与连线的复杂度,方便实现仿真实验。S函数模型用于仿真状态空间形式的连续或离散系统的模块,其基本格式为[4]:Function[sys,x0]=函数名(t,x,u,flag)
登录APP查看全文