蛇形微型探测器探究
2018-09-22章程
机电信息 2018年27期
章 程
(江苏省海安高级中学,江苏南通226600)
0 引言
传统的移动机器人无法适应复杂环境,特别是自然灾害造成的废墟罅隙空间。近年来,有学者研究了蛇形机器人,利用其身体纤细、横截面小的特点,能够进入一般机器人无法到达的地方,甚至是人类不宜工作的某些区域,深入探测,配合外围人员了解灾情,对解救伤员起到积极作用。因此,小巧的结构和灵活的运动方式成为此类机器人研究的重要方向。
国外学者对蛇形机器人的三维步态动力学模型有所研究,G.Chirikjian[1]、R.Hatton[2]分别建立了螺旋侧移运动动力学模型以及躯体与地面接触点与侧移运动椭圆曲线之间的几何关系,H.Yamada[3]提出了弧形连杆结构,使蛇形机器人运动曲线更为平滑。国内学者孙洪建立了攀爬蛇形机器人的数学模型[4]。本文侧重研究蛇形探测器的三维运动方式及其前进与后退原理,使其能适应复杂的工作环境。
1 蛇形探测器结构设计
蛇形探测器采用模块式结构,具有较好的灵活性。每个躯块安装有两个可正反转的驱动电机,实现探测器的三维空间运动。所设计的蛇形探测器结构如图1所示,电机安装方式如图2所示。
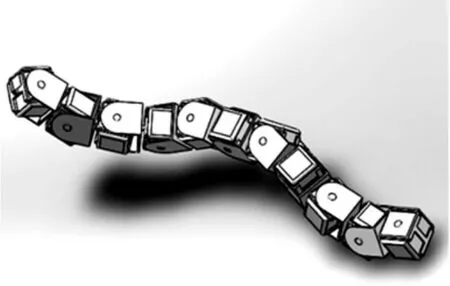
图1 蛇形探测器结构

图2 电机安装图
该探测器具有双向行进的功能,两端都可作为主动力,若一端被卡住,不能正常前进,另一端担负起提供动力的责任,反方向解救出探测器。双向动力设计使探测器运动更加灵活,可以避免其在复杂地形下出现缠绕的情况。
2 蛇形探测器运动分析
蛇形探测器的运动状态主要归结为4种形态:未驱动状态、拱起状态、推进状态和扭动状态。……
登录APP查看全文
