基于AKAZE算法的户外建筑场景识别
2018-09-20石力
无线互联科技 2018年15期
石力

摘要:近些年来,图像识别技术发展迅速,识别精度越来越高,应用领域也越来越广。但是传统算法在大规模复杂场景的识别效率和准确度不高,尤其当场景中有大型建筑物时,由于建筑物复杂的结构以及户外环境如天气、光照、遮挡等因素,特征点多而杂,分布不均匀,难以获取正确的特征信息。文章应用了AKAZE算法来进行户外场景识别,并构建了基于词汇树的海量图像识别框架。实验证明,该识别框架在户外建筑场景中识别准确度和识别效率较高。
关键词:AKAZE;户外建筑场景识别;词汇树算法
1 AKAZE特征提取算法
传统的SIFT,SURF及ORB算法等都是牺牲了局部精度,使用线性高斯金字塔构建图像尺度空间来提取稳定的特征点,造成的精度损失会影响图像的鲁棒性。2012年,Alcantarilla等[1]提出了 KAZE算法,采用非线性尺度分解来提取特征。2013年9月,该作者提出了改进的AKAZE算法[2],该算法使用FED算法代替KAZE的AOS算法求解非线性扩散滤波,并且基于新的M-LDB描述符,相比KAZE算法计算速度有了很大提高。
1.1 非线性扩散滤波
基于线性高斯金字塔进行尺度分解会发生高斯模糊,高斯模糊在过滤图像噪声的同时过滤掉了边缘纹理信息,造成边界模糊和图像细节缺失。相较而言,非线性扩散滤波算法能够在过滤图像噪声的同时,保留相对重要的边界细节信息。而AKAZE算法就是通过非线性扩散滤波算法构建非线性尺度空间,保证了算法的准确性。
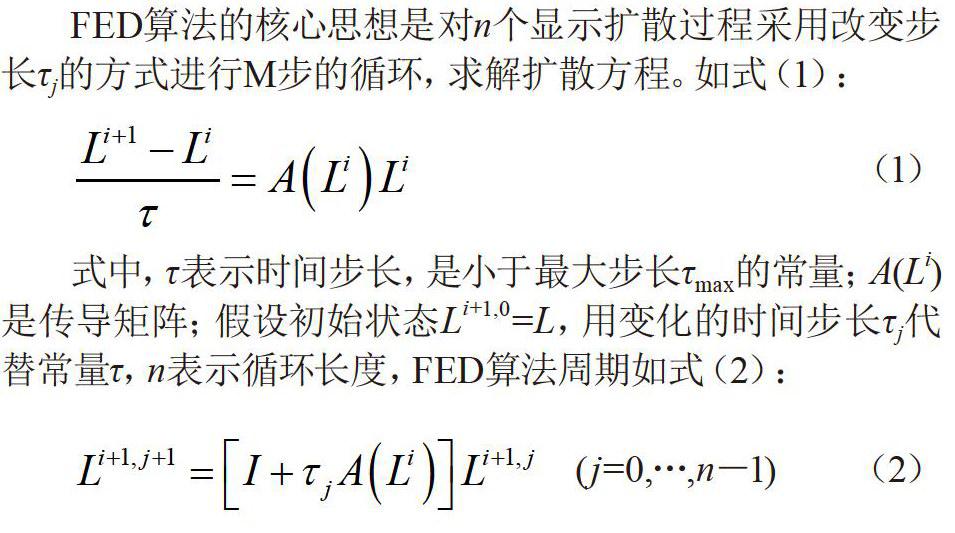
FED算法的核心思想是对n个显示扩散过程采用改变步长τj的方式进行M步的循环,求解扩散方程。……
登录APP查看全文