一类具有Holling III反应的害虫治理的Filippov模型研究
2018-09-20胡亦郑
陆 静,罗 勇,胡亦郑
(温州大学数理与电子信息工程学院,浙江温州 325035)
目前许多学者都关注到了害虫治理问题,并且利用数学模型对害虫和控制问题做了一些研究,其中包括脉冲控制方法[1-2].但是由于化学控制滞后因素的影响,脉冲系统不能将害虫增长过程和实施控制后的过程描述出来,并且杀虫剂的使用有可能造成周围环境的污染以及其他有益昆虫的死亡,因此建立具有阈值策略的 Filippov模型[3-8]更有意义,即当害虫的密度到达经济阈值ET时才实施控制手段.文献[7]讨论了一类具有Holling II反应的害虫治理的Filippov模型,基于文献[7],本文给出并研究了一类具有Holling III反应的害虫治理Filippov模型.
1 建立模型和知识预备
1.1 建立模型
不采用任何害虫治理措施下的模型
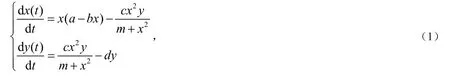
其中x(t)和y(t)表示害虫和天敌在时刻t时的种群数量,a-bx为害虫的增长率,是天敌的Holling III型功能反应函数,d是天敌的死亡率,a,b,c,d均为正数.
当害虫数量x(t)>ET时,采取害虫治理措施模型变为:
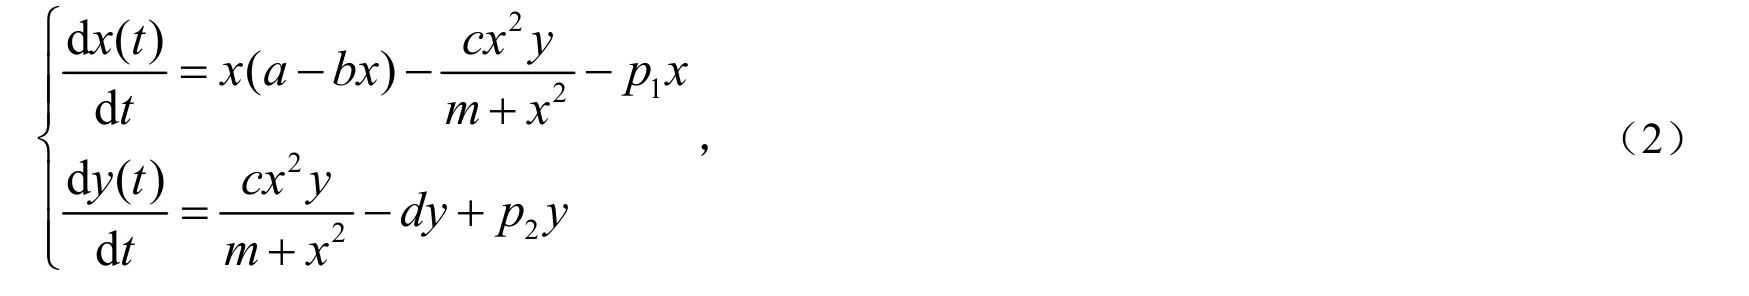
其中 p1∈ ( 0,1), p2∈ ( 0,1)分别表示当 x (t ) > ET时喷洒杀虫剂对害虫的杀死率和天敌的投放率,并且假设 c > d ,d > p2, a > p1.
1.2 Filippov系统的相关定义与知识预备
令
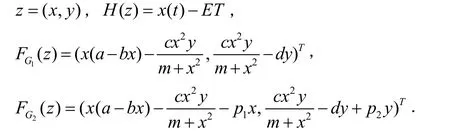
那么模型(1)和(2)可记为

定义 1[7]若则称为系统(3)的滑线区域,其中〈,〉表示H(z)和 FGi的数量积(这里i=1,2).
定义 2[7]1)若 z ∈G1,且 FG1(z) = 0 或 z ∈G2,且 FG2(z) = 0 ,则称z为系统(3)的真平衡点;若则称z为系统(3)的假平衡点.
2)在∑s上局部轨线是通过Filippov系统的凸组合定义的,考虑系统
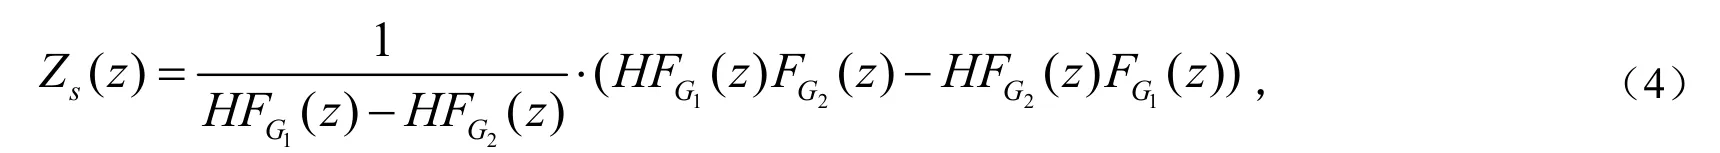
其中有 z ∈∑s, Zs(z)称为系统(3)的滑线系统.若 Zs(z) = 0 ,则z为伪平衡点.
2 模型的动力学性质
2.1 系统(1)的动力学性质
经计算系统G1的平衡点为O(0,0)和当时,系统(1)存在唯一的正平衡点