基于模型参考模糊自适应的转台摩擦力矩补偿研究
2018-08-30姜云翔王春喜马曹雪立
宇航计测技术 2018年4期
姜云翔 王春喜马 玲 曹雪立 王 茂 赵 健
(1.北京航天计量测试技术研究所,北京 100076;2.哈尔滨工业大学,哈尔滨 150001;3.北京航天控制仪器研究所,北京 100039)
1 引 言
伺服转台是一类广泛应用于航天、航空等领域的精密设备,随着航天航空技术的高速发展,伺服转台的控制性能也需要不断提高。摩擦干扰力矩的存在严重制约着伺服转台的控制精度,特别是对于高精度低速伺服转台,其摩擦干扰尤其突出。因此必须设计相应的摩擦补偿方法对摩擦力矩进行补偿。本文以某型双轴伺服转台研制为背景,对其控制系统的设计及摩擦补偿技术展开研究,以实现该转台承载的光学相机对空间飞行器的快速高精度跟踪。对抑制摩擦干扰进而提高伺服转台的动态跟踪精度具有一定的理论意义和实用价值。
2 系统模型建立
目前,在工程中经常采用的摩擦模型有库仑模型、库仑摩擦+粘滞摩擦模型、静摩擦+库仑摩擦+粘滞摩擦模型、Stribeck 摩擦模型、LuGre动态摩擦模型[1]。综合考虑工程实现难易和对摩擦现象描述的准确性,本文选用可以较为准确地反映摩擦力特性的 Stribeck 摩擦模型。该模型可表示为
(1)
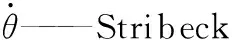
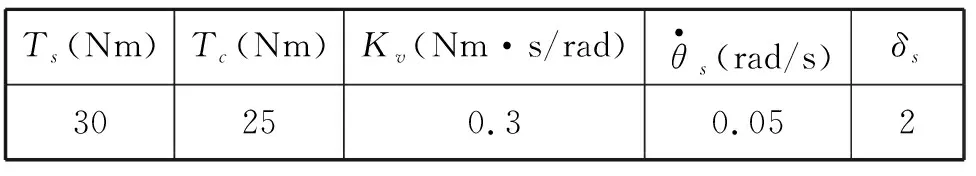
表1 Stribeck模型参数估计
对于直流力矩电机,忽略电枢电感及阻尼系数的影响,建立如图1所示的数学模型框图。
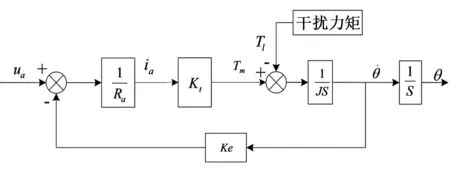
图1 被控对象数学模型框图Fig.1 Block diagram of the mathematical model of the controlled object
对应上图,可以得到实际被控对象的数学模型如式(2)所示。
(2)

不考虑摩擦力矩作用时的系统模型作为标称模型如式(3)所示。
(3)
系统参数确定如表2所示。
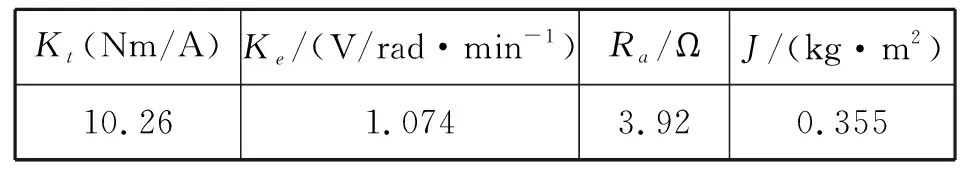
表……
登录APP查看全文
