智能抠苗机器人
2018-06-23山东省肥城市泰西中学高二15杨书翰
发明与创新 2018年30期
文 山东省肥城市泰西中学高二(15)班 杨书翰
在我国,棉花、花生等农作物的种植管理都采用膜下播种、膜上抠膜放苗的形式。目前国内对抠膜机械的研制依然处于空白状态,绝大多数的抠膜任务依然需要人工完成,劳动力成本高、生产效率低。
针对此问题,我研制了一款基于颜色识别智能抠苗机器人的原理机,为抠苗机械的研制提供思路。
一、工作原理
智能抠苗机器人以循迹小车为主体,在循迹小车前端安装绿色传感器和自主设计的定点切割执行机构,由单片机构成的中央处理系统处理各个传感器发来的检测信号,并做出命令反应。
1.循线行走原理
在地膜上喷涂一条黑色标示线,安装在循迹小车前端的一对红外传感器分别处于黑色标示线的两侧,并不断发射红外线。
前进中的小车发生偏移时,相应一侧红外传感器发出的红外线被地膜黑线吸收,单片机检测不到该侧反射回来的红外线,单片机发出控制信号,降低该侧行走电机的转速,将航向调正确,实现自主巡线行走。实验过程如图1所示。
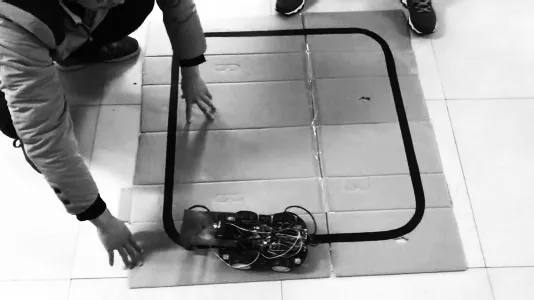
图1 机器人自动循线实验
2.幼苗识别和定点抠膜放苗原理
在机器人前端安装绿色传感器,当绿色传感器移动到幼苗上方时,反射的绿色光线进入传感器,改变传感器的输出信号。此时单片机检测到信号的改变,将发出命令控制机器人停止行驶,并给抠苗执行机构的电磁推拉杆线圈施加电压,使推拉杆下落。推拉杆下端连接的直流电机带动高速旋转的割膜刀片下压,完成膜上开孔放苗作业。……
登录APP查看全文