分数阶二次非线性Sprott混沌系统的滑模同步控制
2018-05-21毛北行程春蕊
数学杂志 2018年3期
关键词:系统
毛北行,程春蕊
(郑州航空工业管理学院理学院,河南郑州450015)
1 引言
控制系统的混沌同步问题近年来备受关注[1],随着分数阶微积分的发展越来越多的学者开始研究关于分数阶混沌系统的控制与同步问题[2−3],文献[4]研究了一类不确定分数阶混沌系统的自适应滑模混沌同步问题,能够使驱动系统与响应系统达到同步;文献[5]基于主动滑模控制方法实现了分数阶混沌系统的同步控制;文献[6]分别采用线性反馈和主动控制法研究了两个不同Sprott混沌系统的控制与同步问题;文献[7]研究了一类简单二次非线性Sprott混沌系统的分析与控制,得到了平衡点的稳定性与Hopf分岔;文献[8]研究了一类不确定混沌系统的自适应滑模终端控制问题.本文研究了分数阶二次非线性Sprott混沌系统的滑模同步控制及滑模终端控制问题,得到了分数阶Sprott系统取得滑模混沌同步的充分条件.
定义1[9]Caputo分数阶导数定义为
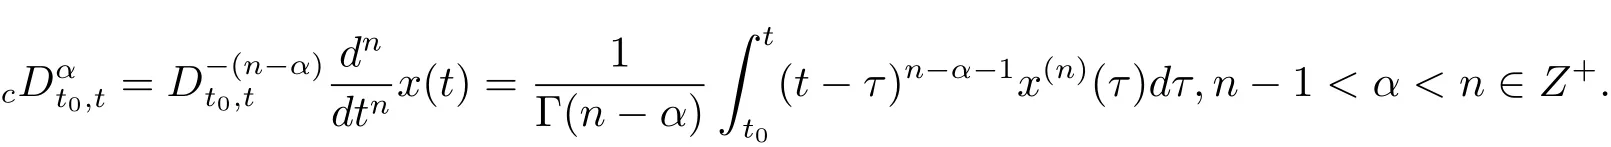
2 分数阶滑模同步控制问题
二次非线性Sprott混沌系统[8]

其中x1,x2,x3∈R3为系统的状态变量,当b=2,c=1时出现混沌吸引子,设计对应的分数阶系统为主系统

当α=0.95,b=2.1,c=1.2时系统呈现混沌态,对应的从系统设计为
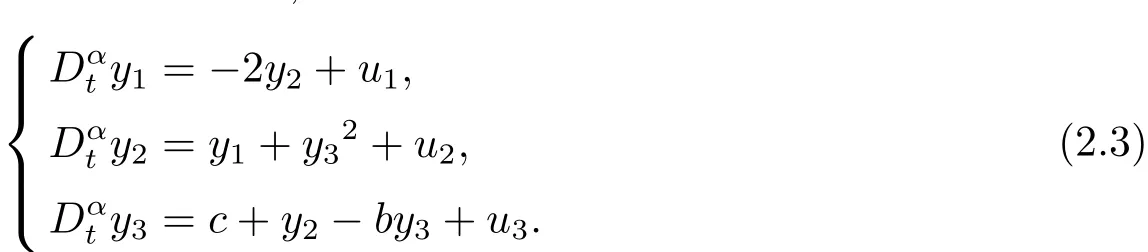
定义系统误差

上述两式相减得到误差系统为

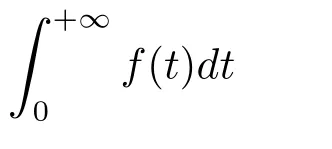
定理1选取滑模面控制器

则分数阶系统(2.2),(2.3)是滑模混沌同步的.
证当状态轨迹位于滑模面上时,s(t)=0,(t)=0.
由由得到从而根据分数阶微积分理论得e1(t)→0.同理,由所以得e2(t)→0.又由滑模面上s(t)=0,所以ηsgn(s(t))=0,又由于


由于积分可以得到

所以s(t)是可积的且有界,根据引理1(Barbalat引理……
登录APP查看全文