单脉冲测量雷达数据滤波算法研究
2018-05-16蒋立民
电子测试 2018年7期
关键词:测量
蒋立民
(91245部队,辽宁葫芦岛,125000)
0 引言
数据处理系统是雷达系统的重要组成部分。数据处理系统在获取雷达信号处理产生的测量数据后,对所收到的测量数据主要进行分析判断、相关处理、滤波与预测、平滑、外推等,最终实现对目标的稳定连续跟踪和对目标状态的精确估计。其处理的关键技术在于测量数据组织、相关和滤波算法的实现。本文只针对其中的滤波处理进行了研究,滤波处理主要用于解决测量数据的不精确性和被测量目标状态的跟踪与预判,目前常用的滤波算法主要包括α-β滤波、Kalman滤波和最小二乘法,通过分析三种算法的原理,并比较其优点有助于实践应用者在选择算法时做出最合理的选择。
1 滤波算法原理
1.1 最小二乘法
最小二乘法的滤波原理是:根据采集到的数据组(xi, yi),其中i等于(1,2···,n),选定近似函数形式,即给定函数类H,求解ϕ(χ)∈ H ,即

使得式(1)为最小,即

通常在单脉冲雷达数据处理中一般选用多项式拟合对给定数组(xi−yi)求一个m(m<n)次多项式,即
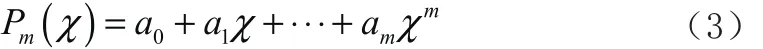
使得

为最小,选取参数 ai(i = 0 ,1,···,m ),使得

式(5)中,H为至多m次多项式的集合。Pm(χ)称为这组数据的最小二乘m次拟合多项式。由多元函数取极值的必要条件,得
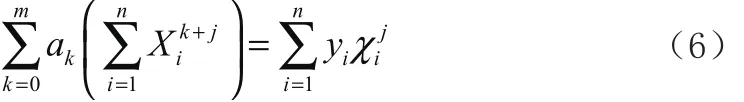
式(6)即是最小二乘拟合多项式的系数 ak( j =k = 0 ,1,···,m)应满足的方程组,由函数组{1 , χ,χ2,· · ·,χm}的线性无关性可以得证式(6)存在唯一解,且解所对应的多项式 Pm(χ)必定是给定数组(xi, yi)的最小二乘拟合多项式。
1.2 Kalman滤波
在单脉冲雷达测量过程中,根据雷达获得的前两次测量值z1和 z2求得Kalman滤波的状态初值,即……
登录APP查看全文