基于改进人工势场法的飞行器轨迹规划
2018-04-02范世鹏刘运鹏
航天控制 2018年1期
关键词:规划
范世鹏 吴 广 王 亮 刘运鹏 李 伶 祁 琪
北京航天自动研究所,北京100854
为解决机器人的路径规划问题,斯坦福大学Khatib教授于1986年提出并首次应用一种虚拟势场的方法——人工势场法(artificial potential field method)[1]。该方法提出了引力场和斥力场的概念,通过为障碍物、目标点等人工构造势场,搜索势函数的负梯度方向,引导运动体规避威胁区,最终到达目标点,使其势能最小化。该方法具有数学描述清晰,计算量小,实时性强,规划速度快等优点。
随后,该方法在机器人、机械臂和无人机等路径规划问题上得到了广泛应用[2-8]。Jurgen将运动体视为点电荷,通过在等效放置点电荷形成斥力电势场,使运动体在电场力的作用下规避禁飞区,并运用滑模控制方法,使其跟踪负梯度方向飞行,最终到达目标点处[2];采用人工势场法规划出的轨迹特性完全取决于势函数的表达形式,因此势函数的选取是该方法的关键。Jing Ren针对任意形状威胁区,介绍了一种显式势场函数的建立方法,通过调整单参数γ即可实现梯度的变化[3];在评估防空威胁方面,人工势场法行之有效,因此往往可得到可行解[7]。然而,在复杂环境下,人工势场法常常出现局部极小问题,可能使该方法产生早熟现象,运动体困于陷阱而无法到达目标,如图1所示。
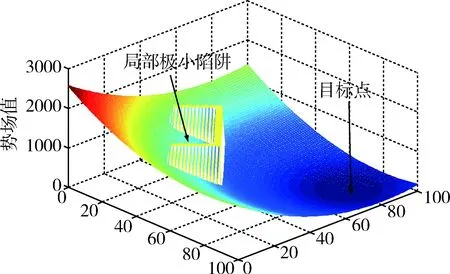
图1 人工势场法的局部极小问题
目前,解决局部极小问题的有效途径主要分为2类: 1)利用某种手段预先消除局部极小点; 2)陷入局部极小区域后以算法“跳出”此区域。第1类方法构造……
登录APP查看全文