下肢外骨骼系统稳定性分析和步态控制研究
2017-06-19徐元杰樊军
中国新技术新产品 2017年11期
关键词:优化
徐元杰+樊军
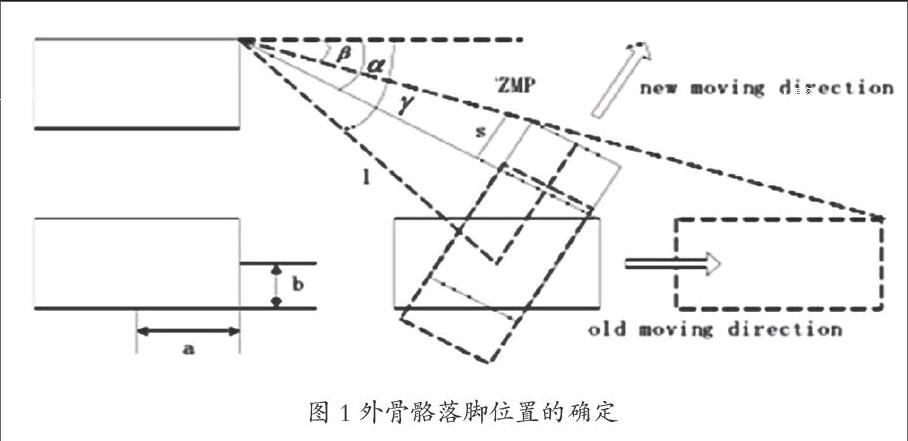
摘 要:本文在传统ZMP稳定性判据的基础上对ZMP稳定性判据进行了改进,建立了人的外界干扰因素对系统稳定性的影响的数学模型,然后对下肢外骨骼人机系统的运动过程稳定性进行研究,按最大稳定裕量原则对步态进行优化。为了在不同情况下保持平衡,提出了步幅、调整新的控制措施。通过仿真实例验证了所提出方法的正确可行性。
关键词:下肢外骨骼;ZMP;稳定性;优化
中图分类号:TH12 文献标识码:A
外骨骼步行稳定的重点在于如何保持支撑脚与地面的相对安稳,维持外骨骼人机系统的平衡,使外骨骼穿戴者步行时不发生倾倒。目前,零力矩点(Zero Moment Point,ZMP)是基于外骨骼人机系统动态步行是否稳定的重要指标。ZMP是人机整体所受的重力、惯性力和地面反作用力三者的合力,在地面上投影应呈限于两脚之间,即支撑脚底与地面接触所构成的最小凸多边形有效撑持区间内,则外骨骼人机系统才能使稳定行走。下肢外骨骼在靜态行走时人机系统均处于平衡稳定状况,对于地面上重心的投影能够一直处于支撑面之内,因此外骨骼人机系统能达到稳定状况。但是,下肢外骨骼在穿在人身上后动态步行时,人体的外界不确定性因素使外骨骼在前向和侧向产生惯性力作用,会使ZMP随着摆动脚的落地变化可能超出支撑区域,这样就造成了人体在稳定与不稳定状态中来回变换。可知ZMP稳定性判据对系统外界的干扰因素的动态稳定性评估具有一定的局限性。……
登录APP查看全文