基于匹配点传播的三维重建及深度估计算法
2017-06-05时连标
电子技术与软件工程 2017年7期
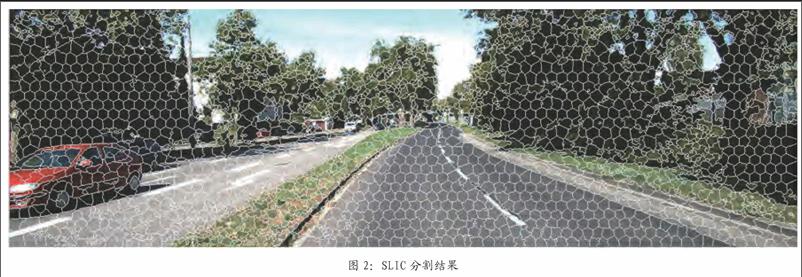
摘 要 在计算机视觉中,从两幅或多幅图像中重建出稠密的深度图是一个相当重要且具有挑战性的问题,深度信息通常作为一个有价值的信息来源,促进诸多应用领域的发展。重建稠密深度信息的关键之处在于找到两幅图像中的对应点匹配,即多视角立体匹配。本文提出的方法中,我们预先提取图像中最初稀疏匹配点对,然后在此基础上进行全局传播。我们假设在图像局部区域中,深度信息的变化是有规律的。本文中,我们运用SLIC对图像进行分割,得到超像素块,然后在超像素块内对粗糙的深度图进行细化,修复。我们的算法,在精度上要优于传统的立体匹配算法,且适应性较强,可以应用于现实生活中拍摄得到的一组序列图像。
【关键词】立体视觉 深度匹配点传播超像素
1 引言
在计算机视觉领域中,图像的深度信息通常可作为一个有价值的信息,促进诸多应用领域的发展,如目标检测、目标识别、路径规划以及场景复原等。而从两幅或多幅图像中重建稠密的深度图是一个相当重要且具有挑战性的问题。
重建稠密的深度图的关键技术,在于如何判断出两幅图像中点与点的密集对应关系,即多视角立体匹配。近几十年来,该领域也一直被广大学者所研究。立体匹配,在计算机视觉领域中是一个重要的问题之一。研究表明,诸多问题导致多视角立体匹配问题是一个不易解决的问题,一个问题就是场景本身的属性导致的,例如无纹理区域、非朗博表面、反射和半透明,以及遮挡等不可避免的问题。……
登录APP查看全文