智能机器人控制HIFU的插补算法研究
2017-03-17陈钢蔺静茹穆卫锋谭嘉文
电子技术与软件工程 2016年16期
陈钢++蔺静茹++穆卫锋++谭嘉文
摘 要
随着现代智能科学技术的发展,现代智能机器人的设计更加趋向现代化,高强度聚焦超声串并联机器人具有的独特结构特点,采用的HIFU插算法及补算法相结合,从而满足智能机器人的电机轴动态性能条件。本文主要分析智能机器人的结构,并分析HIFU的插补算法。
【关键词】智能机器人 HIFU 插补算法控制
智能机器人是通过串联结构和并联结构的相互结合而形成的智能化程序,通过插补算法和传统的运算方式,来控制机器人的行为规范。通过插补算法的方式相对于传统的算法来说,增加了并联部分的在线反解计算,相应的对其串联机构进行协调运动,同时能够加强非线性的精度变化测算。
1 智能机器人的基本运算结构
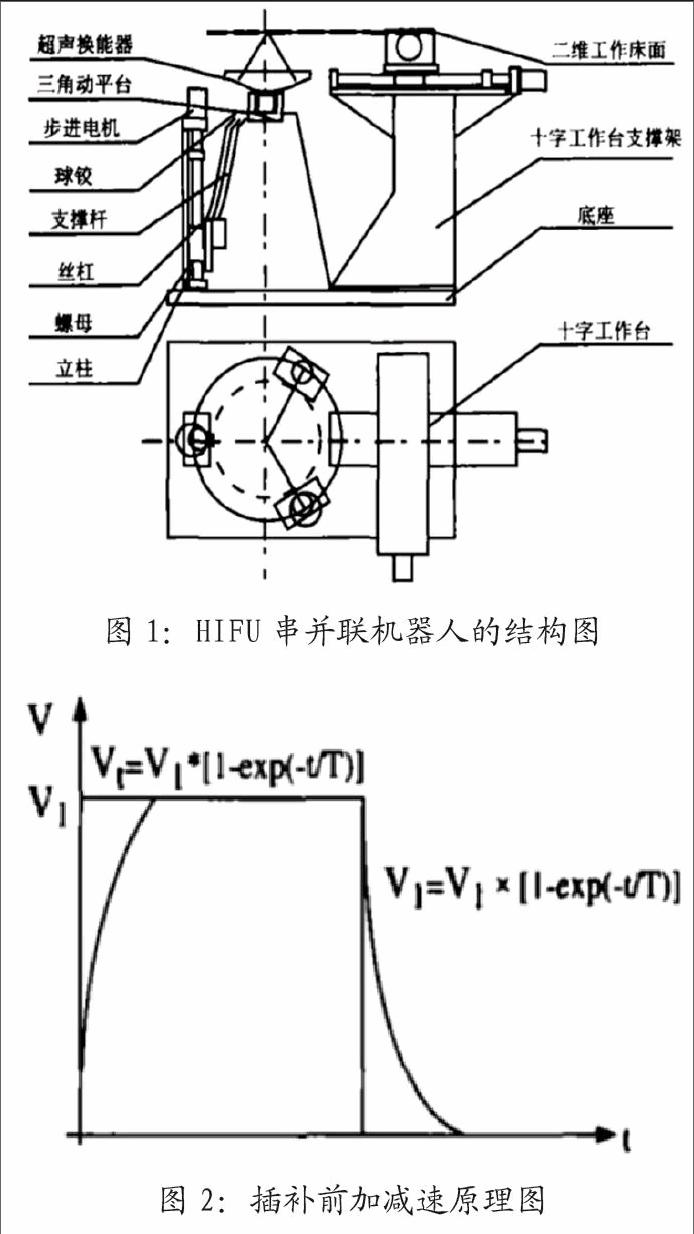
根据图1来看,HIFU控制智能机器人的基本结构分为两个部分,上半部分主要是工作平台,通过安装底座的十字工作台支撑架来固定。在由步进电机和丝杠螺母共同组成的移动装置,来带动工作床面的移动,同时还能够定位病灶。而下半部分则是由动平台、超声换能器以及支撑杆等几个祖坟组成,通过支撑杆将三个球面连接起来,同样的支持干长度,一端连接销轴,一端连接滑台,从而组成三个转东副。在三个支撑杆中,销轴都是垂直于支撑杆的。
在智能机器人的底座上,同样有三根立柱,通过立柱将移动副进行固定安装,丝杆的轴线方向垂直。这样的机器人结构空间较小,摆动的角度小于20度,在十字工作台上,x轴和y轴的行程都相对较小,其静平台外接圆的半径长度不超过162mm,定杆长度不超过300mm,其中HIFU的中心垂直高度在205mm左右。……
登录APP查看全文
