基于可操作性指标的球型腕优化*
2016-12-20张永顺
现代机械 2016年6期
关键词:优化
王 新,张永顺
(大连理工大学精密与特种加工教育部重点实验室,辽宁大连116024)
基于可操作性指标的球型腕优化*
王 新,张永顺
(大连理工大学精密与特种加工教育部重点实验室,辽宁大连116024)
可操作性是机器人结构设计时,需要考虑的一项重要性能指标。在研制的三自由度高集成球型腕的基础上,提出一种基于球型腕全域可操作性的均值和标准差的优化方法。该方法能够得到偏置斜面的最优角度,对机器人优化设计具有重要借鉴意义。
高集成度球型腕 可操作性指标 优化设计
机器人是一个将关节运动转换成末端执行器空间运动的机械系统,其可操作性描述了机器人对力和运动的全局转换能力。机器人雅克比矩阵是末端执行器速度与关节速度之间的映射关系,同时也反映末端受力与关节力矩之间的关系。因此,基于雅克比矩阵的可操作性不仅可以评估其灵活性,也能作为其结构参数优化的依据。本文通过可操作性对球型腕结构进行优化,这种方法对机器人优化设计具有重要借鉴意义。
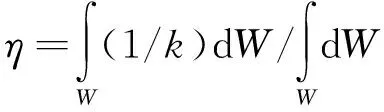
机械手腕是连接末端执行器与机器人前臂的核心部件,承担着改变执行器姿态的任务。手腕的集成度和灵活性直接决定机器人的工作性能。本文在研究一种高集成球型手腕基础上,提出一种基于全域可操作性的均值和标准差的优化方法,并建立球型腕的偏置斜面角度的优化问题,这种方法对机器人优化设计具有重要借鉴意义。……
登录APP查看全文
