PID参数工程整定方法研究
2016-11-16许雪
中国氯碱 2016年9期
许雪
(天津渤天化工有限公司计控部,天津 300480)
PID参数工程整定方法研究
许雪
(天津渤天化工有限公司计控部,天津 300480)
本文分析了PID控制模型中比例积分微分的作用,介绍了传统PID参数整定的方法,并总结了PID参数经验整定方法,应用该方法对碱液降膜蒸发流量液位串级控制系统主调和副调PID参数进行调整,并取得了较稳定的控制效果。
PID控制;串级控制;经验试凑法
PID控制即比例、积分、微分控制,广泛应用于工业生产的仪表控制领域,是一种以消除偏差为目的的线性控制方式,PID控制器结构简单,参数灵活,易于调整,在单元组合仪表控制转变成集散控制系统的今天,仍然发挥着巨大的作用。
1 PID控制器模型
常规PID控制器系统框图见图1,系统主要由PID控制器、执行器和被控对象组成。作为一种线形控制器,根据设定值和输出值构成偏差,按比例、积分和微分通过线性组合构成控制量,对被控对象进行控制。
其中:
e(t)=r(t)-y(t)
PID控制器的控制规律为:
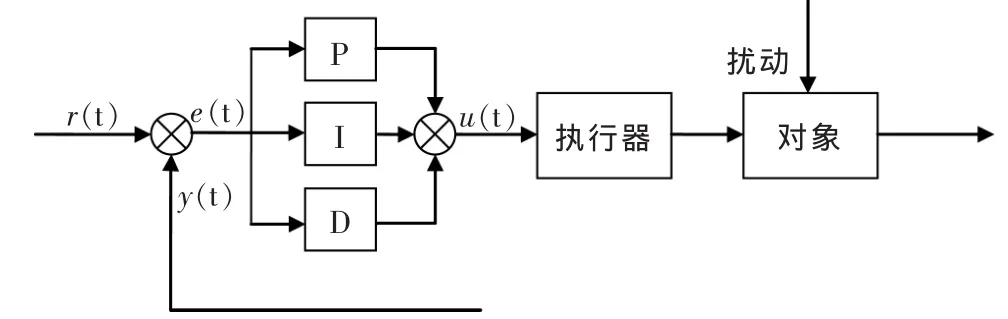
图1 PID原理图

式中:r(t)为给定量;y(t)为被控量;e(t)为给定量与被控量的差值;u(t)为调节器输出;Kp为比例系数;TI为积分时间;TD为微分时间。
比例的作用是减小偏差,P及时成比例的反映控制系统的偏差信号,偏差一旦产生,控制器立即产生控制作用,减少偏差。当比例P增大时,执行机构动作灵敏、速度快。在系统稳定的情况下,增大P值,有利于减小稳态误差,提高系统的控制精度,但不能完全消除稳态误差。随着P的增大,系统响应过程中的振荡次数会增多。……
登录APP查看全文