独轮电动车非载人条件下的平衡加速运行可行性研究
2016-10-21孙宽慰潘翔阮翠霞刘妮
科技创新与应用 2016年7期
孙宽慰 潘翔 阮翠霞 刘妮
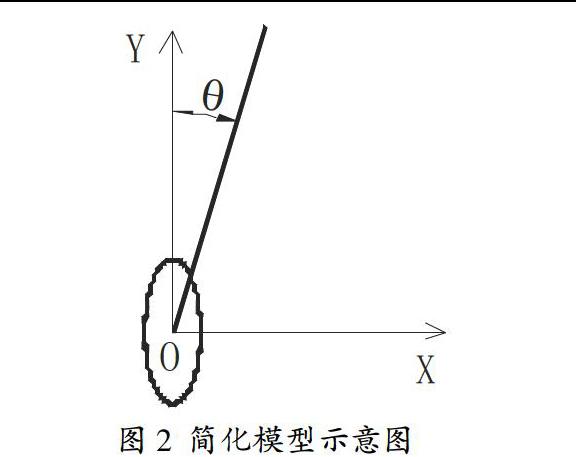
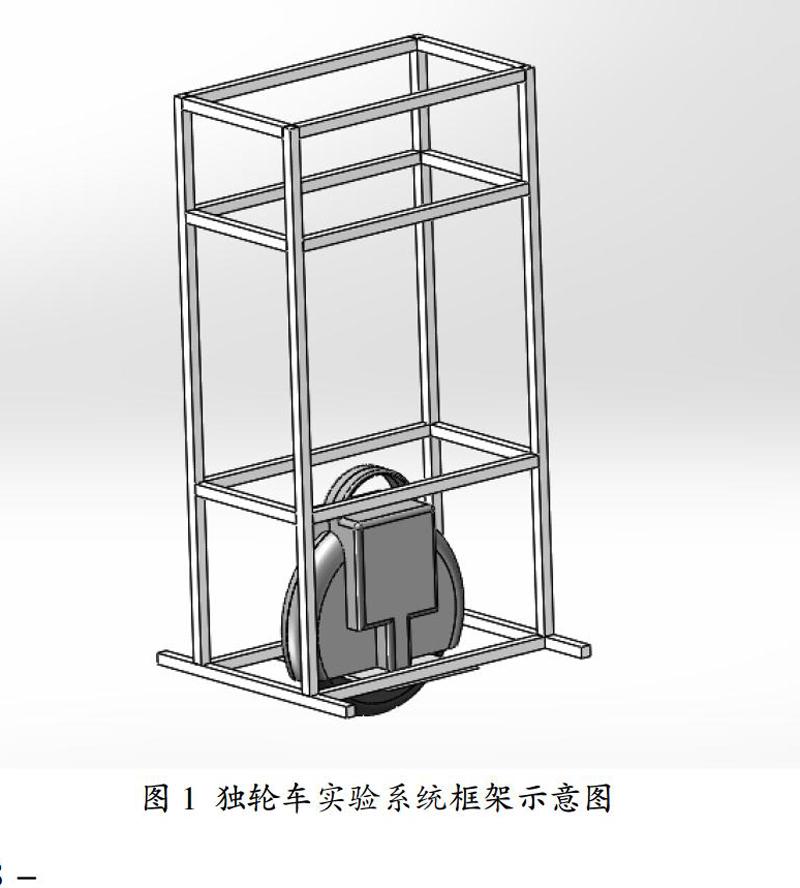
摘 要:独轮自平衡电动车是一种新型、环保、便捷的代步工具。为探讨非载人条件下小车加速减速自平衡运动规律,搭建承载重物而非载人的实验系统,并针对系统结构建立了物体—车一体化系统的动力学模型,通过系统实际运行过程中的加速运动实验获取了相关数据,并结合动力学模型的计算分析了独轮车载物运行中可实现平衡的特点,为实现独轮车无人驾驶提供依据。
关键词:独轮电动车;自平衡;动力学建模;加速运动
引言
自平衡独轮电动车为一种新型、环保、便捷的代步工具,它在运行过程中的纵向平衡问题与两轮自平衡机器人原理相同,通常在载人条件下人—车恰好组成的是一个可以移动的一级倒立摆系统,该系统为高阶次、不稳定、多变量、非线性、强耦合系统,其动力学系统非常复杂,属于欠驱动系统。在车轮转动的方向在静止状态下不能维持平衡,必须通过车轮的运动调节才能实现平衡,这种电动车系统为动态平衡系统。
独轮车系统在俯仰方向上,通过电机驱动力和人的自身平衡调节作用使车体补偿角度,以实现车体的平衡和行进。独轮车前后运动是靠人体重心的前后偏移来控制的。在文献[1]、[2]、[3] 中都有叙述到轮式自平衡技术的控制方法,这些方法都是从系统电路设计,电机驱动控制模式加以分析与论述的。然而,就无人条件下单纯载物来实现自平衡独轮电动车的运行尚无文献报道,当然,仅就技术实现来看可采用遥控方式加以解决,其中的问题是控制对象的选择,若单纯从电路控制实现电机的加、减速驱动仅仅是拒绝了单纯的运动问题,而整个系统的平衡问题无法解决;……
登录APP查看全文