基于免疫遗传模糊神经滑模的地面作战机器人轨迹跟踪控制
2016-09-20李郁峰李魁武潘玉田郭保全
火炮发射与控制学报 2016年2期
李郁峰,李魁武,潘玉田,郭保全
(1.中北大学 计算机与控制工程学院,山西 太原 030051;2.西北机电工程研究所,陕西 咸阳 712099)
基于免疫遗传模糊神经滑模的地面作战机器人轨迹跟踪控制
李郁峰1,李魁武2,潘玉田1,郭保全1
(1.中北大学 计算机与控制工程学院,山西 太原030051;2.西北机电工程研究所,陕西 咸阳712099)
提出了一种基于运动学与动力学模型的免疫遗传模糊神经滑模混合控制器用于地面作战机器人的控制。算法中利用径向基神经网络逼近滑模控制的等效部分,并通过免疫遗传算法对径向基神经网络参数进行了优化,滑模控制的增益通过模糊控制策略进行了调节。利用该算法对圆形轨迹进行了跟踪控制仿真及试验分析,与传统的滑模控制相比,该算法能够有效克服系统的不确定性因素的影响,有效抑制了滑模控制中抖振现象,系统的动态轨迹跟踪性能得到了优化。
滑模控制;神经网络;免疫遗传;模糊控制;轨迹跟踪控制
针对移动机器人的轨迹跟踪控制问题,主要集中在运动学模型,由于不确定性因素的存在,机器人运动参数时刻发生变化,导致速度跟踪无法得到实现。于是引入了机器人的动力学模型,利用智能优化算法设计混合控制器,解决非完整移动机器人系统的不确定性问题[1-3]。
1 地面作战机器人动力学模型
具有n维状态的非完整约束移动机器人Lagrange广义动力学系统模型可表示为[4]
(1)
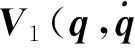
该机器人系统中n=3,l=1,速度控制输入向量uc=[vc,ωc]T,ωc、vc分别为机器人质心的角速度与线速度。……
登录APP查看全文