预估补偿器柔性机械臂振动时滞控制
2016-08-13杜菲马天兵熊能张建君罗智
中国测试 2016年9期
杜菲 马天兵 熊能 张建君 罗智
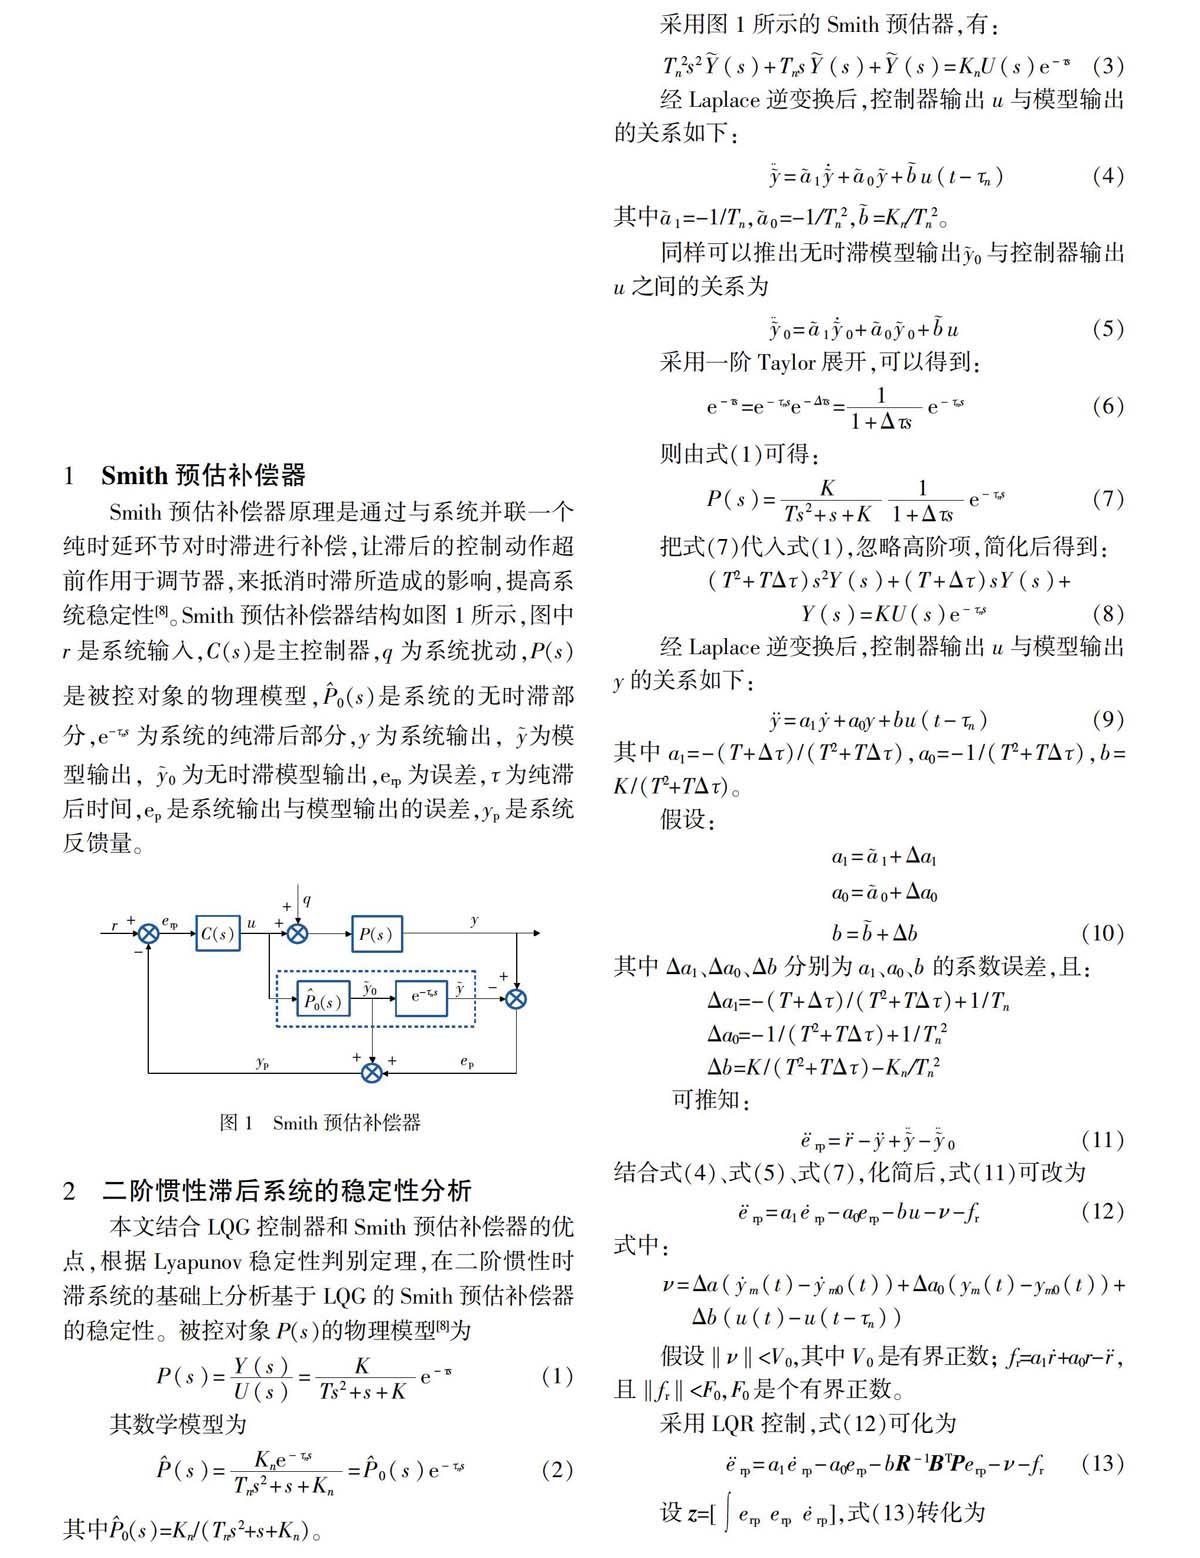


摘 要:为解决影响柔性机械臂振动主动控制系统稳定性和控制效果的时滞问题,在线性二次型高斯(liner quadratic Gauss,LQG)最優控制的基础上,提出应用Smith预估器进行时滞补偿,设计出针对LQG算法控制的时滞问题补偿策略,并根据Lyapunov方法进行新策略的稳定性证明,最后搭建柔性机械臂的振动主动控制系统,通过李沙育图形辨识出时滞常数,分别进行添加时滞补偿前后的LQG控制的对比实验。实验结果表明:时滞补偿后前机械臂前两阶模态振动抑制效果分别达到9.5 dB和8.1 dB,优于时滞补偿前LQG算法的控制效果。
关键词:LQG算法;Smith预估器;时滞补偿;振动控制
文献标志码:A 文章编号:1674-5124(2016)09-0092-04
0 引 言
控制系统会存在不同程度的时间滞后现象[1],时滞蕴含于信号采集、信号传递、控制运算、施加控制作用的各个环节,使被控量不能实时响应系统所承受的扰动,即使执行机构接收测量信号后立即响应,也需经过纯时滞后才使控制效果到达被控量[2],这种现象会产生明显的超调量和较长的调节时间,极大地削弱系统稳定性,致使系统调节的时间和幅度都增大,大大降低系统的动态品质,因此有必要对时滞系统的补偿控制进行研究。
LQG控制算法是基于状态观测器的线性最优输出反馈控制方法[3],在国内外被广泛应用于控制领域。如Pierre Riedinger[4]提出基于动态输出反馈的线性切换系统LQG设计。Labane Chrif等[5]将最优预估卡夫曼滤波设计的LQG算法应用于飞机飞行控制。罗鑫源[6]提出运用层次分析法确定加权矩阵中的加权系数来设计LQG控制器。……
登录APP查看全文