改进最小二乘法双目视觉位姿测量技术研究与测试
2016-08-13徐昌源全燕鸣郭清达
中国测试 2016年9期
徐昌源 全燕鸣 郭清达
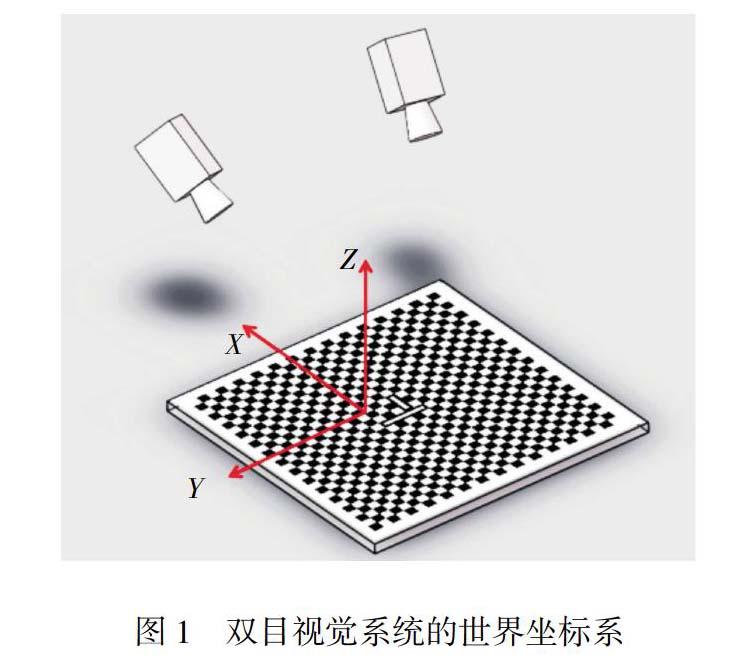
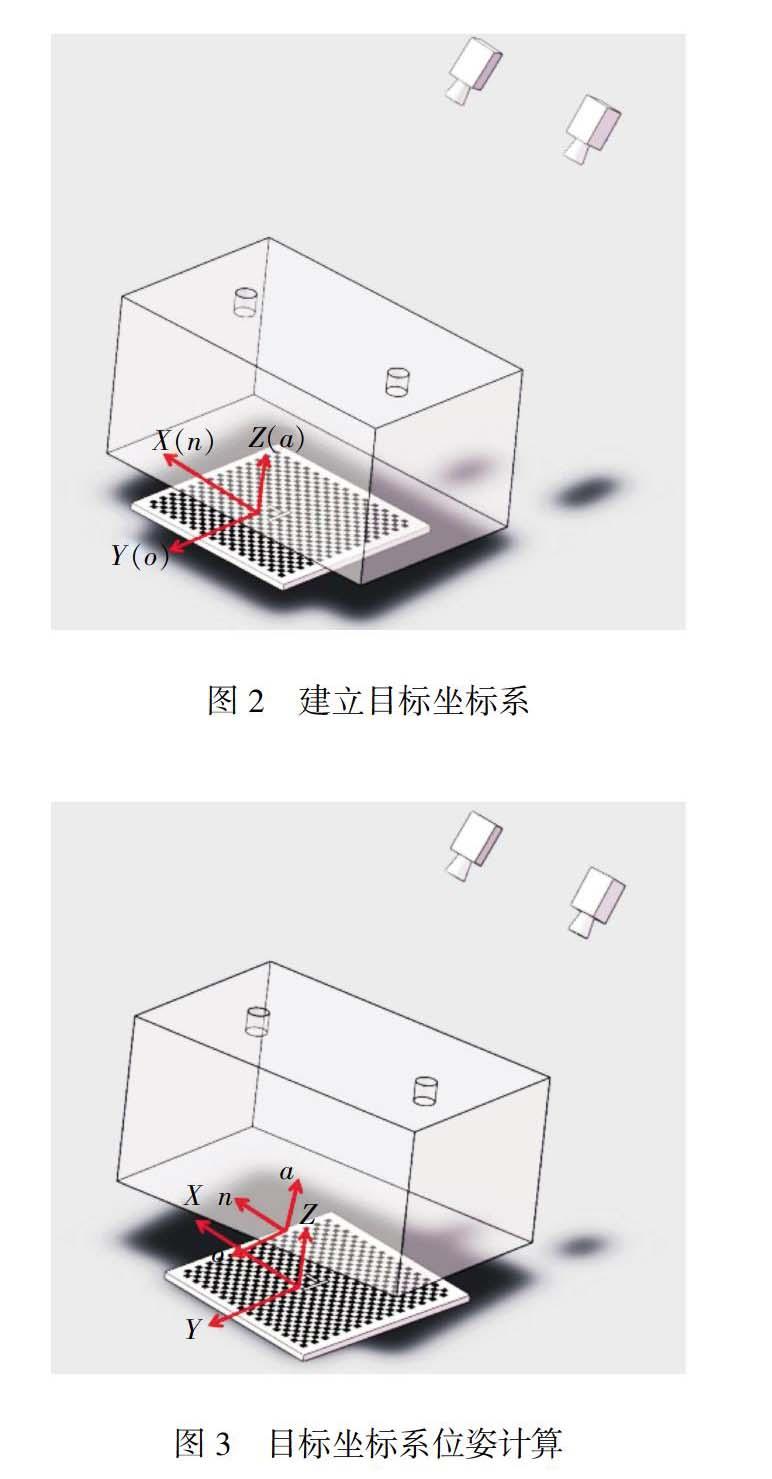
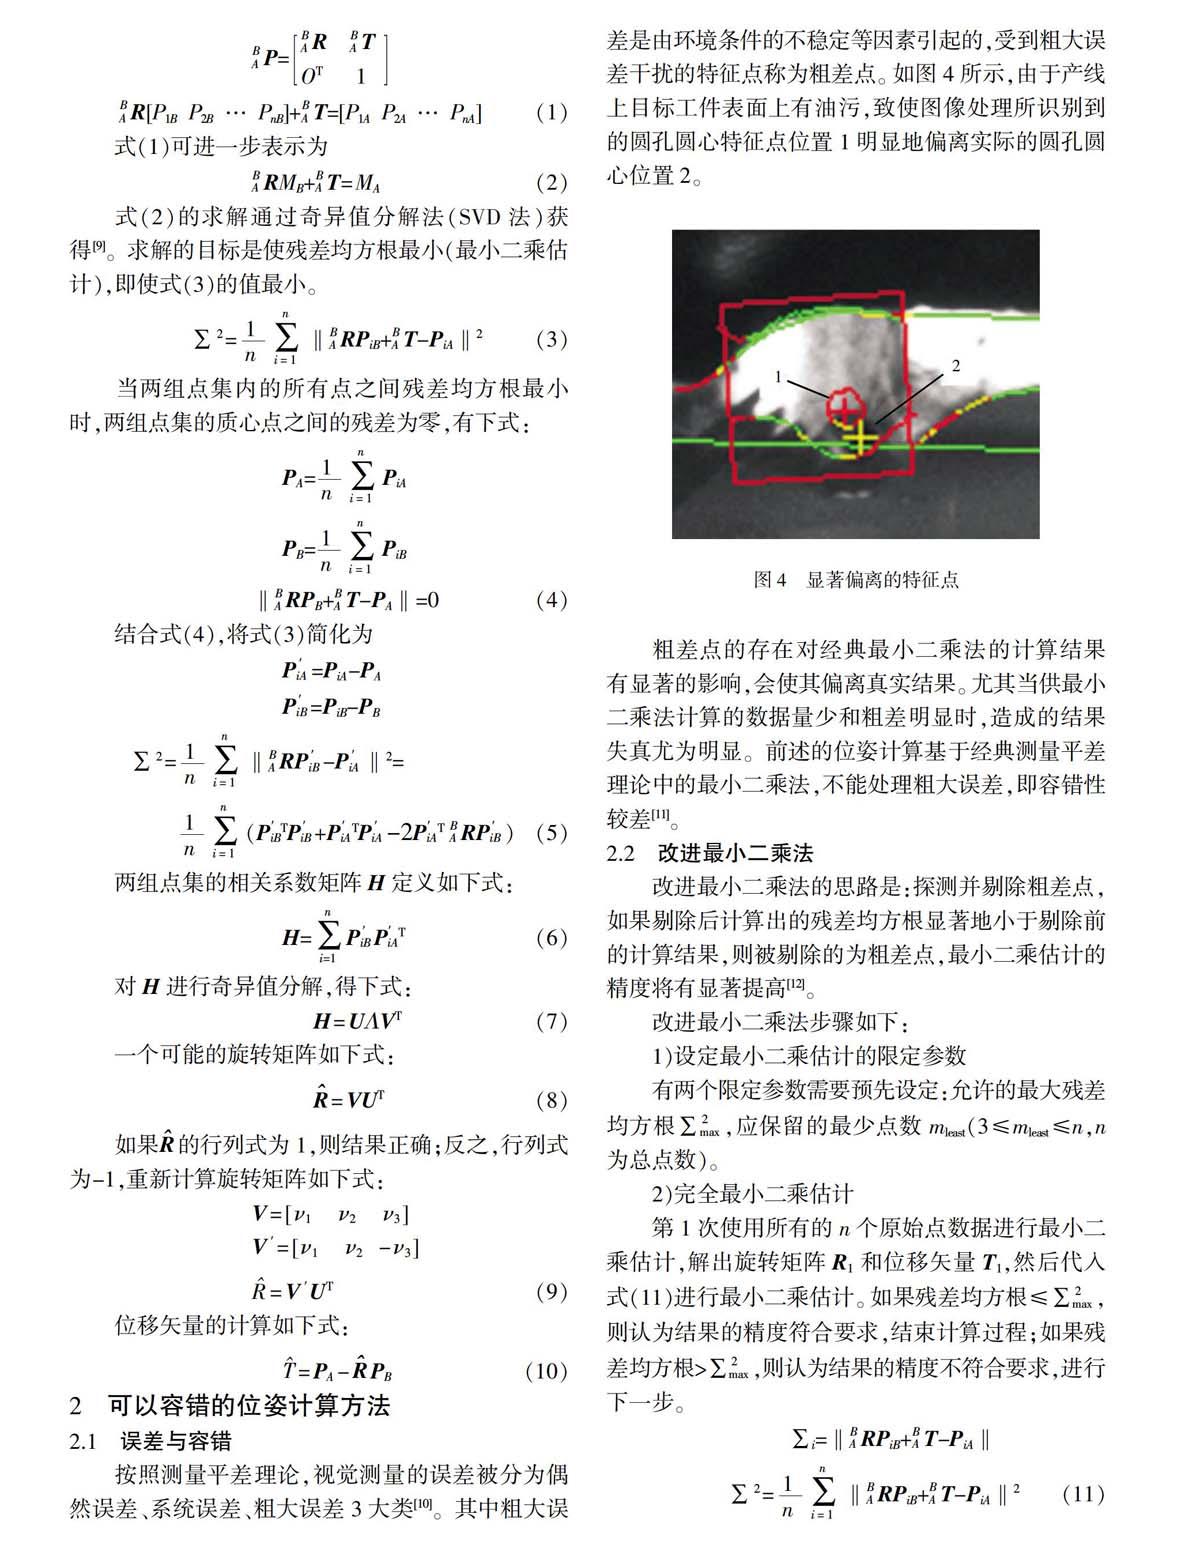
摘 要:由于工件表面油污、光照等因素干扰导致工件图像提取的特征点偏离实际位置,对工业机器人的抓取定位带来较大误差。该文以视觉引导工业机器人抓取气缸盖为应用对象,对双目视觉高准确度位姿测量技术进行分析。首先探讨特定条件下的双目视觉定位引导机器人技术以及粗差点产生原因与解决方法情况;其次介绍视觉系统视觉坐标系和目标坐标系,然后在位姿测量数学模型的基础上提出改进最小二乘法的准确计算方法,并搭建双目视觉引导的工业机器人抓取气缸盖系统进行测试分析。测试表明:改进最小二乘法的位姿计算方法可实现双目视觉对目标物的全自由度位姿测量,满足工业机器人高准确度抓取操作。
关键词:改进最小二乘法;双目视觉;位姿测量;工业机器人;气缸盖抓取
文献标志码:A 文章编号:1674-5124(2016)09-0027-04
0 引 言
目前,特定条件下的工业机器人双目视觉定位引导技术已经得到了一定研究与应用。这些研究与应用往往将作业目标简化成一个点,然后使用双目视觉对点进行定位;或者对于一些特定形状的目标(比如长方体、圆柱体),利用目标的特征点和几何特征获得目标的空间坐标[1-2]。这些应用场合的操作对象比较理想,往往不需要末端执行器高精度定位,或者不需要机器人6个自由度操作[3]。
机器人末端执行器抓取指定工件时,需要工件多个不共线特征点来建立工件坐标系。……
登录APP查看全文