车辆半主动悬挂模型跟踪滑模控制系统仿真
2016-07-21卢权
现代机械 2016年3期
卢 权
(中国中车唐山机车车辆有限公司,河北唐山063030)
车辆半主动悬挂模型跟踪滑模控制系统仿真
卢权
(中国中车唐山机车车辆有限公司,河北唐山063030)
摘要:针对铁路车辆横向振动稳定性控制问题,对安装有磁流变减振器的铁路车辆,设计了一种基于跟踪理论的滑模变结构控制器。运用数值仿真软件,对以天棚阻尼控制器为参考模型的模型跟踪滑模控制器系统进行数学仿真,数学仿真结果表明: 模型跟踪滑模控制器具有良好的振动控制效果。
关键词:半主动悬架天棚阻尼控制模型跟踪变结构控制
0引言
随着我国铁路的不断提速,尤其是近年来高速动车组车辆的普遍运用,车辆的横向平稳性振动控制更加显得尤为重要。
针对铁路车辆横向振动平稳性问题,本文设计了一种基于跟踪理论的滑模控制器,选用天棚阻尼控制器为参考模型,模型与被控系统的约束条件相同,因此具有理想的状态匹配。通过进行数学仿真验证,验证结果表明该控制器有效抑制了车体的横向振动。

图1 车辆模型
1半主动悬挂系统车辆模型
本文研究对象如图1所示,是以铁路车辆横向摆动为对象模型的半主动控制悬挂系统。模型主要有车体横移(x2)、转向架横移(x1)2个方向位移。
磁流变减振器采用修正Bouc-Wen模型,减振器阻尼力为Bouc-Wen滞变阻尼力与粘滞阻尼力之和,减振器阻尼力表达式[1-2]:
(1)
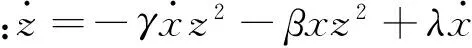
磁流变减振器半主动悬挂车辆系统动力学方程为:
(2)
天棚阻尼控制车辆系统动力学方程为:
登录APP查看全文
