Nachi MZ04机器人在智慧工厂中的运动仿真与轨迹规划
2016-05-30胡丹丹戴花林
胡丹丹 戴花林
摘 要:本文在Matlab环境下,利用机器人运动学原理对Nachi MZ04机器人的参数进行运动分析,并利用Matlab Robotic Toolbox对Nachi MZ04机器人进行三维建模、运动学分析,通过实验证明了其正确性;在智慧工厂应用中进行了轨迹规划,并通过规划运动的动态图、关节曲线图以及机器人末端轨迹得出达到了预期效果的结论。
关键词:Matlab Robotic Toolbox;机器人运动学;Nachi MZ04;智慧工厂
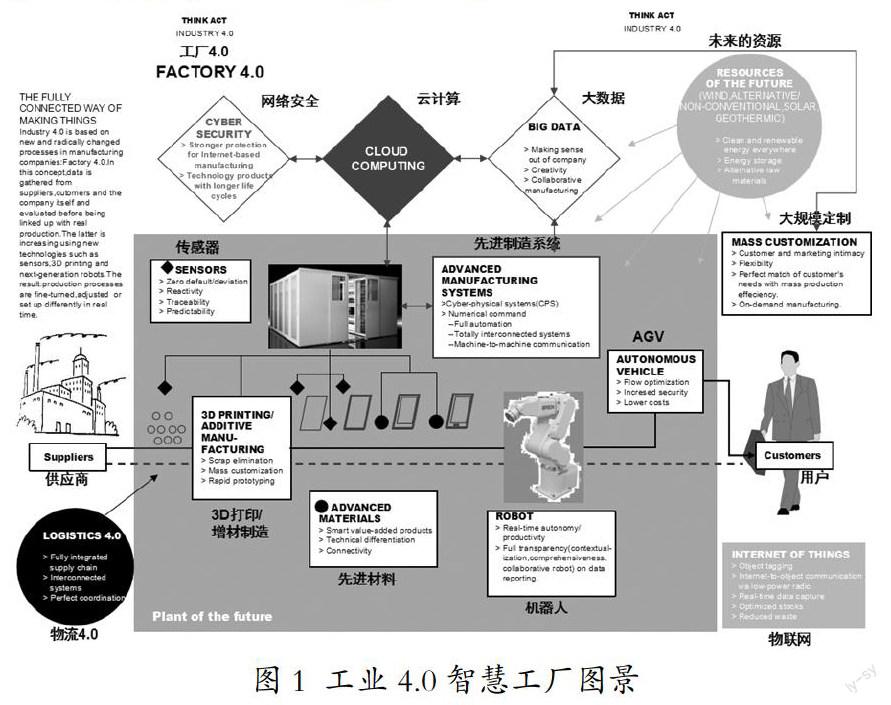
如图1所示为工业4.0智慧工厂图景,智慧工厂指向的是智能联网系统:信息技术(IT)与自动化技术(AT)与传统生产环境相结合,生成一个互联的制造系统网络,它们在本质上是物理的,但又具有联网通讯的功能,目的是通过通讯和智能联网功能使得生产过程更加灵活、高效并具有可持续发展性,从而提高工业竞争力。
从图中可以看出,机器人在智慧工厂中扮演着重要的角色,本文基于Matlab Robotic Toolbox对Nachi MZ04机器人进行运动仿真并在智慧工厂中进行轨迹规划。
1 Nachi MZ04机器人的参数设计
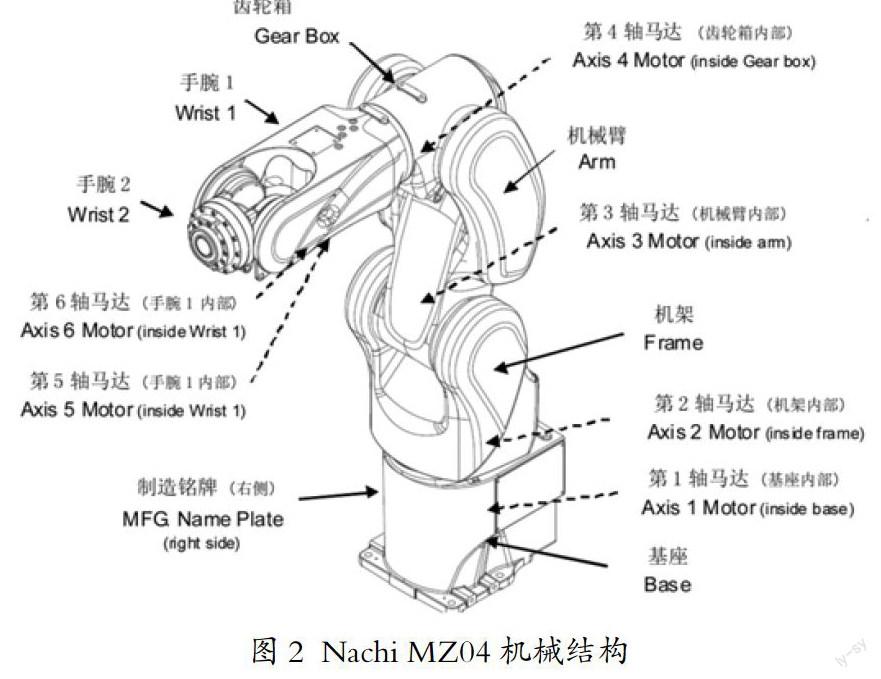
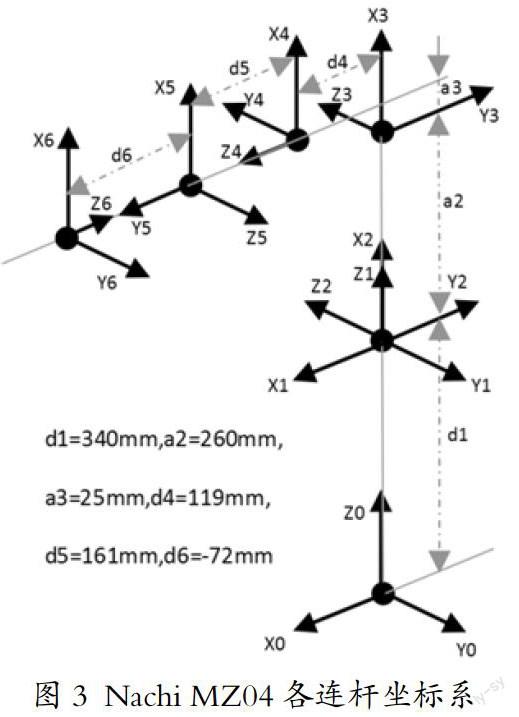
MZ04机器人是由Nachi(那智)公司生产的6自由度串联结构机器人,它由6自由度旋转关节构成,其示意图如图2所示,其中,第1、2、3轴确定手腕参考点位置,第4、5、6轴确定手腕的方位。根据机器人自身参数和Craig参考坐标系建立约定建立各连杆坐标系如图3所示。
当Nachi MZ04机器人处于初始状态时,相应的连杆参数表如表1所示。其中a2=260mm,a3=25mm,d1=340mm,d4=119mm,d5=161mm,d6=-72mm。参数说明:
杆件长度ai-1为从zi-1到zi沿xi-1测量的距离;
扭转角?琢i-1为从zi-1到zi沿xi-1旋转的角度;
横距di为从xi-1到xi沿zi测量的距离;
关节角?兹i为从xi-1到xi沿zi旋转的角度。
2 Nachi MZ04机器人运动分析
机器人学中……