基于Kinect的轴类零件三维重建研究
2016-03-25王亚琪�k陈成军李希彬李全宝
计算技术与自动化 2015年4期
王亚琪�k陈成军++李希彬++李全宝
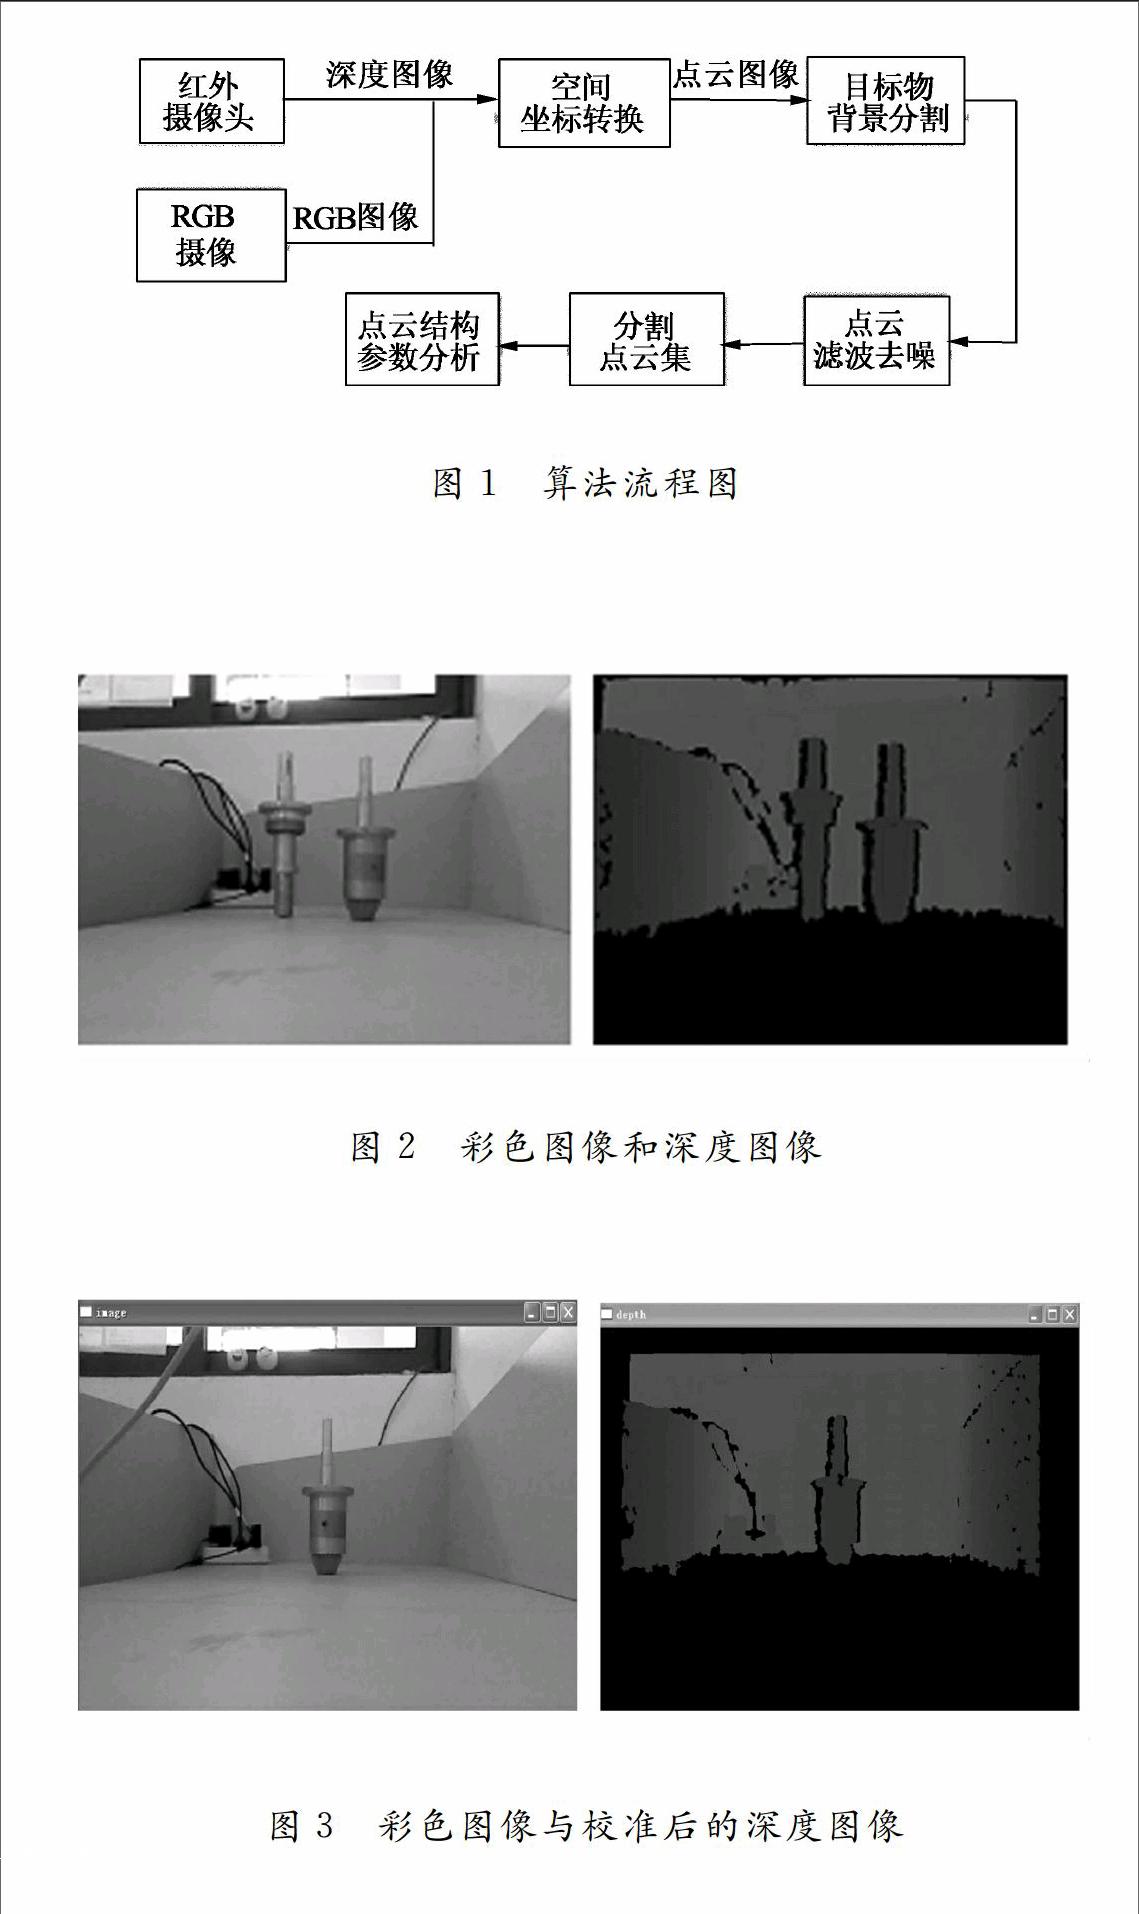
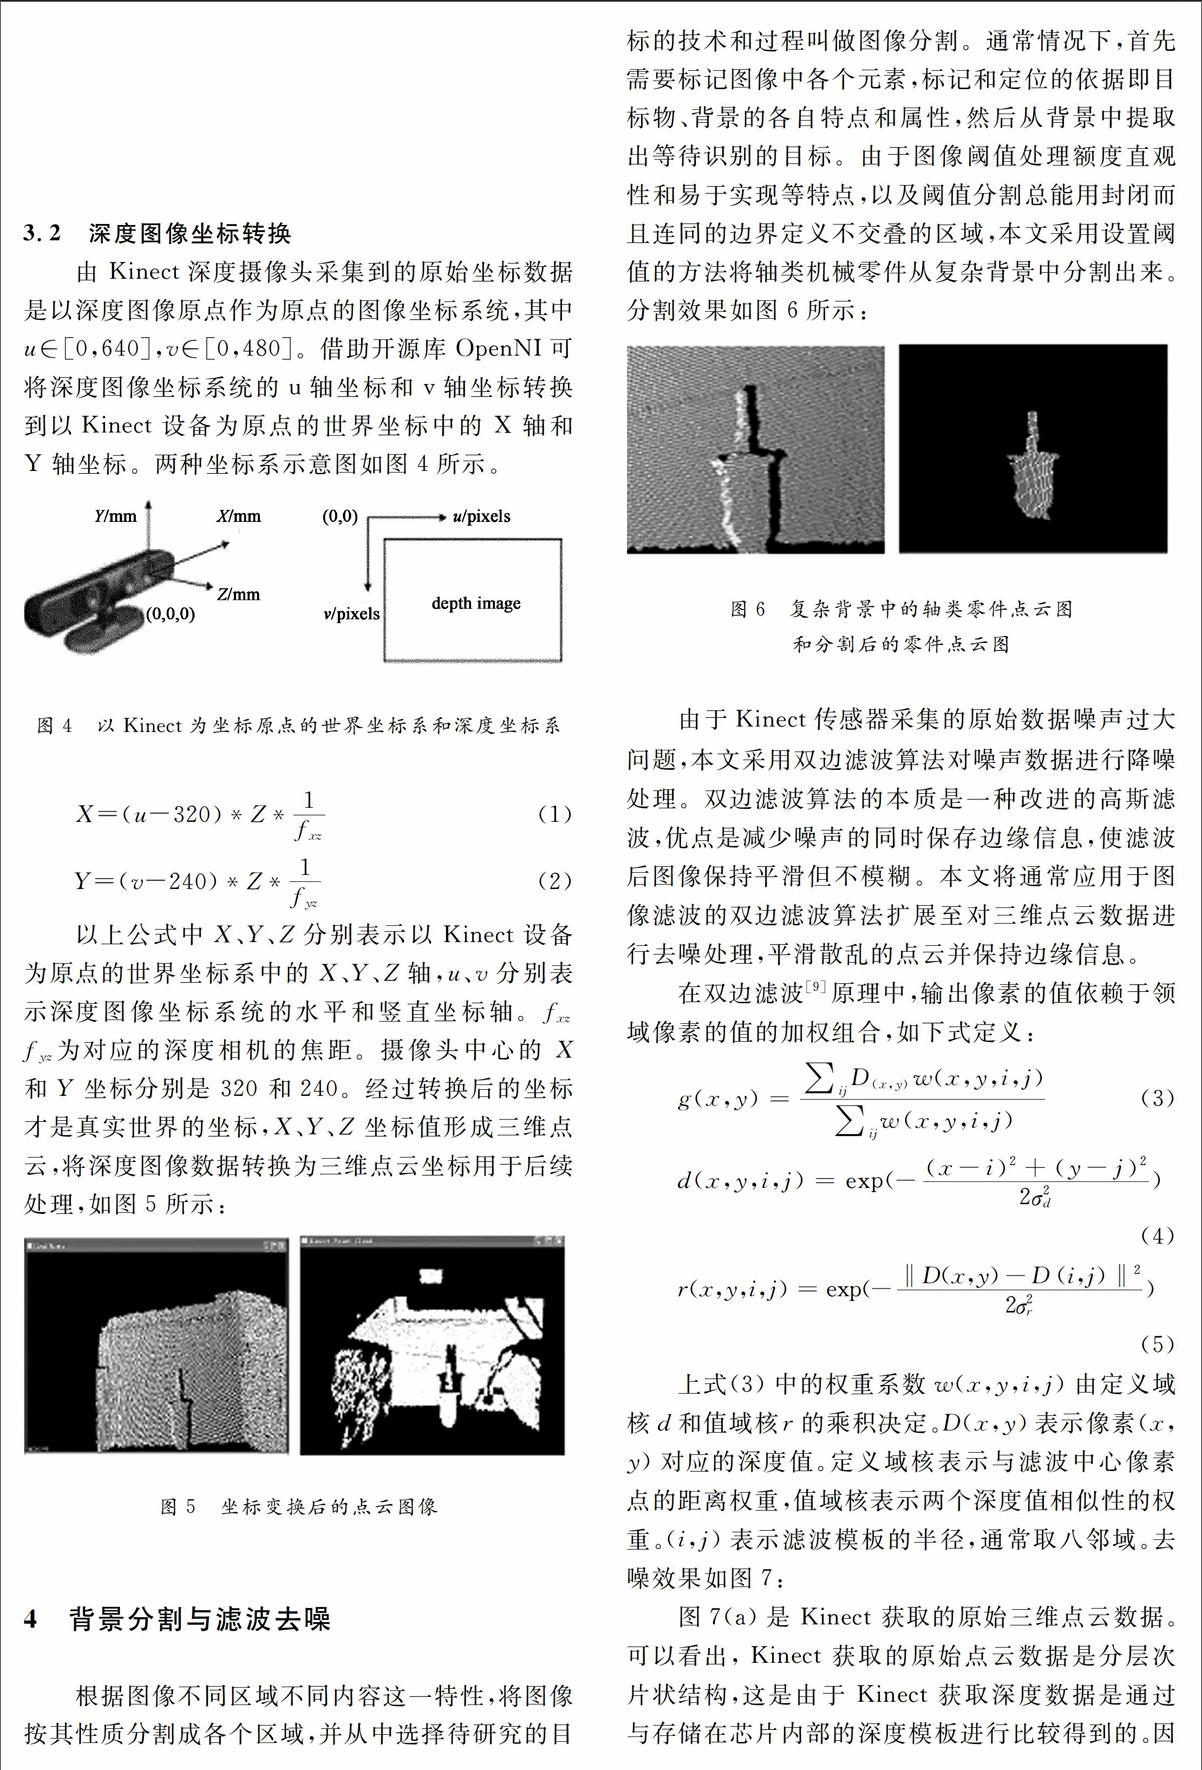

摘要:使用Kinect采集的深度数据,进行了轴类零件三维重建算法的研究。首先借助Kinect获取深度和彩色数据,通过坐标转换将深度信息转换成三维点云数据;其次提取出感兴趣目标的点云数据,根据点云数据的噪声特点,并对其进行滤波降噪处理;然后进行点云分割获得点云集,最后对各点云集进行结构参数化分析。实验结果表明,本文算法能够精确、高效地实现轴类零件的重建。
关键词:Kinect;三维重建;三维点云;点云分割
中图分类号:TP391文献标识码:A
1引言
三维重建技术是指通过计算机数字化手段,对客观世界中的三维实体建立数学模型的过程,它是计算机视觉、人工智能、虚拟现实等前沿领域的热点和难点。随着立体视觉技术的发展,激光雷达和三维扫描仪等设备逐渐出现,常见有手持激光系统和TOF相机,手持激光系统发射激光感测距离值,需多次扫描获取数据,且通常需要搭配额外装置。TOF相机通过时间换算得到深度数据,但价格昂贵、数据计算量过大。
微软推出的Kinect[1]深度传感器采用光编码技术通过红外定位获取物体的RGBD信息,由于其拥有广泛的应用潜力而在近两年备受人们关注,许多学者利用Kinect对三维重建技术展开了深入研究。2011年微软官方驱动Kinect for Windows SDK1.7[2]中引入了Kinect Fusion[3-4]功能,在支持GPU加速的开发环境中,该技术可以对物体进行三维建模,实时性强。通过手持Kinect对物体环绕一周扫描,几秒钟后就能创建足够平滑的重建的静态场景,产生点阵云以及3D表面模型。……
登录APP查看全文