三轴仿真转台控制系统的设计
2016-03-07孙克诚王琪
无线互联科技 2015年18期
孙克诚 王琪
摘要:文章介绍了一种无人机飞行半物理仿真平台的控制系统,本系统是以ARM处理器为核心控制器,采用模块化设计的方法,设计了一个三轴转台控制系统。系统采用PC机与下位机两级控制,使用积分分离式的PID控制算法,对三轴转台进行精确控制。控制系统能控制三轴转台转动并对平台上捷联惯导系统姿态信息进行实时测量,保存和显示。
关键字:三轴转台;PID算法;STM32;姿态控制;捷联惯导系统;
近些年来,随着现代战争的日益发展,无人机也因其无人驾驶的独特性能得到各国的重视与关注。飞行仿真转台能够真实地模拟出无人飞行器的动力学特性,在实验室中就能对飞行器的飞行姿态进行仿真,是检测无人飞控系统性能以及进行半物理仿真实验的重要装置。三轴转台的控制精度直接影响了仿真或调试、检测的结果,因此,三轴转台的控制系统设计往往决定了转台的质量。本文结合实际设计了一种可实时测量平台上传感器数据的飞行仿真转台控制系统。
1系统结构及总体方案设计
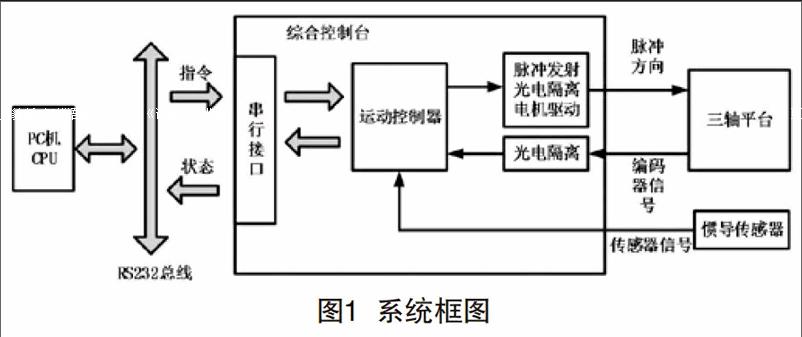
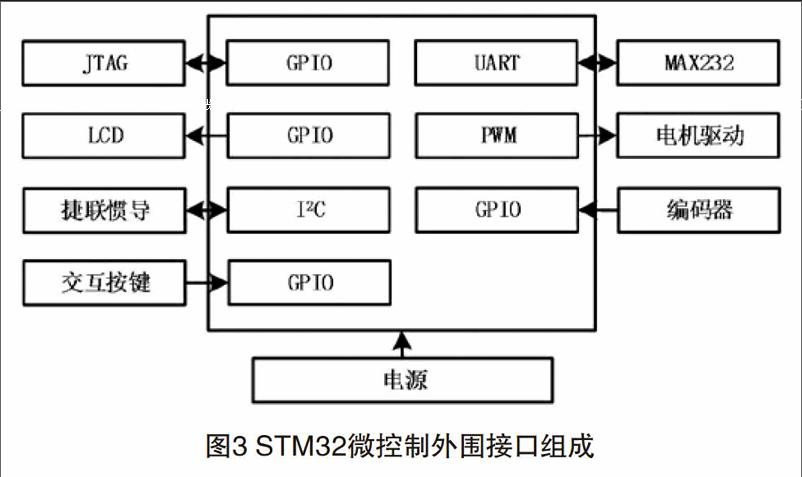
本三轴转台控制系统由惯性传感器模块、STM32微控制电路、OLED显示模块、按键输入模块、步进电机驱动模块、RS 232串口通信模块、编码器数据采集模块等部分组成。系统整体结构框图如图1所示。惯性传感器系统采集到原始信号,通过I2C总线发送给STM32微控制器,STM32控制器运用捷联惯导算法处理惯性传感器获得的数据,解算出转台的实时姿态。在LCD液晶……
登录APP查看全文