基于SIMULINK的单神经元自适应PID控制器研究
2015-11-17杜晓婷方飞
赤峰学院学报·自然科学版 2015年8期
关键词:模型
杜晓婷,方飞
(安徽三联学院电子电气工程学院,安徽合肥 230061)
基于SIMULINK的单神经元自适应PID控制器研究
杜晓婷,方飞
(安徽三联学院电子电气工程学院,安徽合肥 230061)
本文分析了单神经元自适应PID控制器结构,给出了基于有监督的Hebb学习规则的算法模型,在此基础上做出改进,建立了神经元自适应控制器SIMULINK仿真模型,并对被控对象进行仿真研究.
PID控制器;单神经元;SIMULINK
1 引言
神经元指的是神经网络中最小的处理单元,单个的神经元处理信息功能较为单一,一般只应用于一些简单的信息处理.而传统的PID控制器虽然结构简单,控制直观,使用方便,但需要建立在具有非常精确的数学模型的确定系统之上.如果将单个的神经元与传统的PID控制器相结合,便可实现复杂系统控制以及时变系统控制,称为单神经元自适应PID控制器.其控制效果较传统的PID控制器优越.
2 单神经元自适应PID控制器结构图
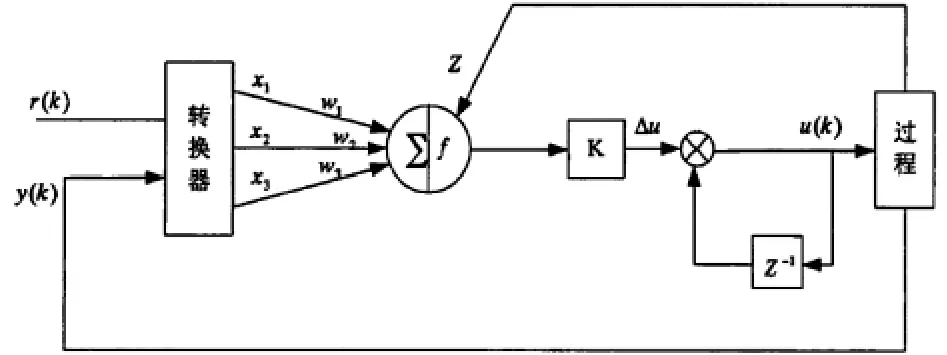
图1 单神经元自适应PID控制器结构图
单神经元自适应PID控制器结构图如图1所示[2-3],图中,r(k),y(k)分别为转换器的输入量和控制器的输出量,神经元学习中需要的状态量,从转换器的输出端输出,分别用x1、x2、x3表示,也称为单神经元的输入,K表示神经元的比例系数[1].
神经元自适应控制器的输出为:

式中,ωi(k)是与xi(k)相对应的权系数,
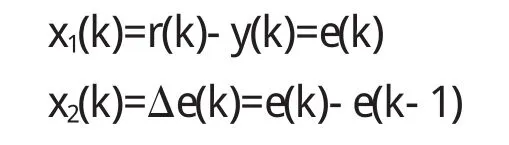
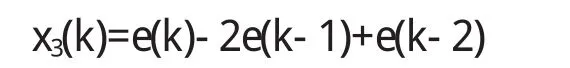
与增量式算法相比较,神经元自适应控制器中的加权系数ωi(k)与增量控制算法中预先设定好的系数不同,通过自学习功能,ωi(k)的值可以进行自适应调整.