基于模糊神经网络的AUV航迹规划❋
2015-08-07刘洲洲
微处理机 2015年3期
刘洲洲
(西安航空学院,西安710077)
基于模糊神经网络的AUV航迹规划❋
刘洲洲
(西安航空学院,西安710077)
自主式水下机器人Autonomous Underwater Vehicles(AUV)是对深水环境进行开发和探测的重要工具。将模糊逻辑和人工神经网络相结合,形成模糊神经网络系统,并增加了神经网络辨识器,使其具有先进的知识学习能力和并行数据处理能力,提高了AUV航迹规划时的自适应性,然后通过仿真实验证明了其优越性。
航迹规划;模糊逻辑;人工神经网络;模糊神经网络
1 引 言
自主式水下机器人AUV(Autonomous Underwater Vehicles)是对深水环境进行开发和探测的重要工具。如何对AUV进行航迹规划已经成为学术界的研究热点。
神经网络具有优秀的自适应学习和并行计算能力,模糊集则具有近似人的If-then模式的思维和推理规则。模糊集最早是由S.C,Lee和E.T.Lee于1974年引入神经网络的,YamaKawa于1993年提出了模糊神经元的概念,并开启了研究模糊神经网络的时代[1]。
这里将模糊逻辑和人工神经网络相结合,形成模糊神经网络控制器(FNNC),增加了神经网络辨识器,使其具有先进的知识学习能力和并行数据处理能力,提高了AUV航迹规划时的自适应性,并通过仿真实验证明了其优越性。
2 模糊神经网络
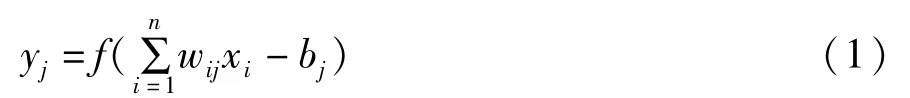
神经元的基本模型如图1所示,为非线性的多输入单输出模块[2],可用式(1)表示。
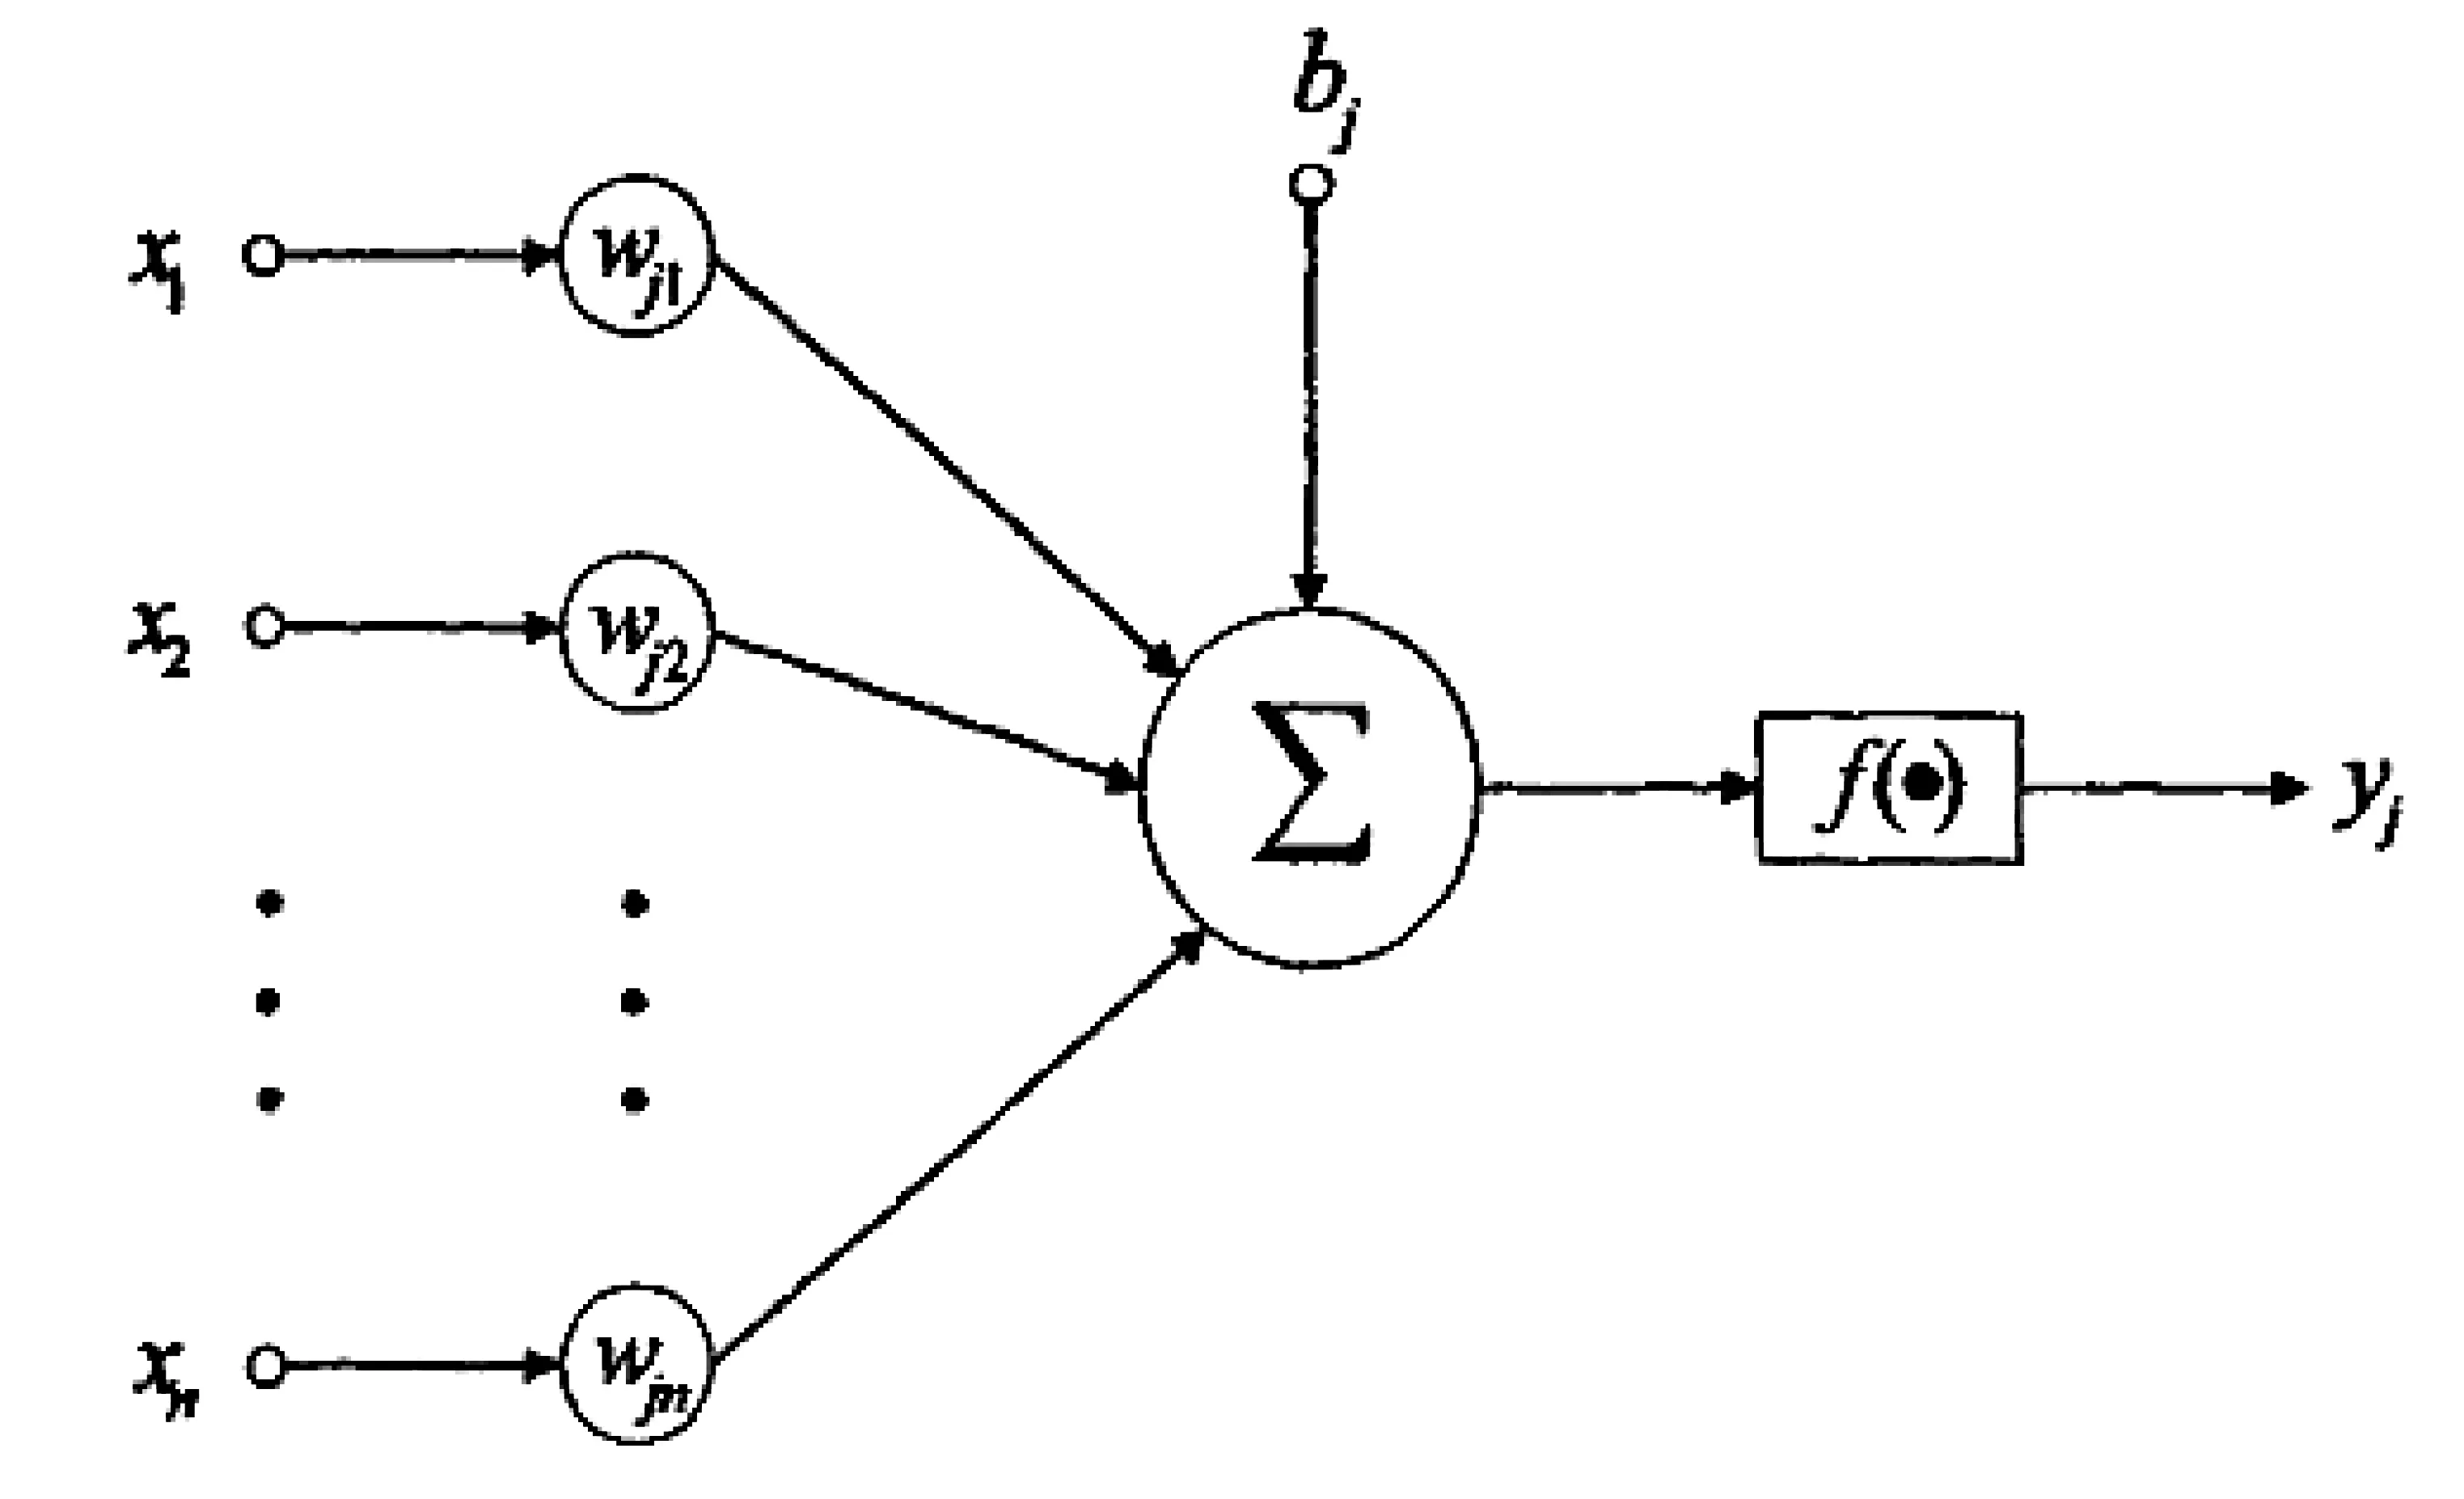
图1 神经元的基本模型
2.1 模糊神经网络结构
网络采用多层前向网络结构,共有五层,如图2所示。
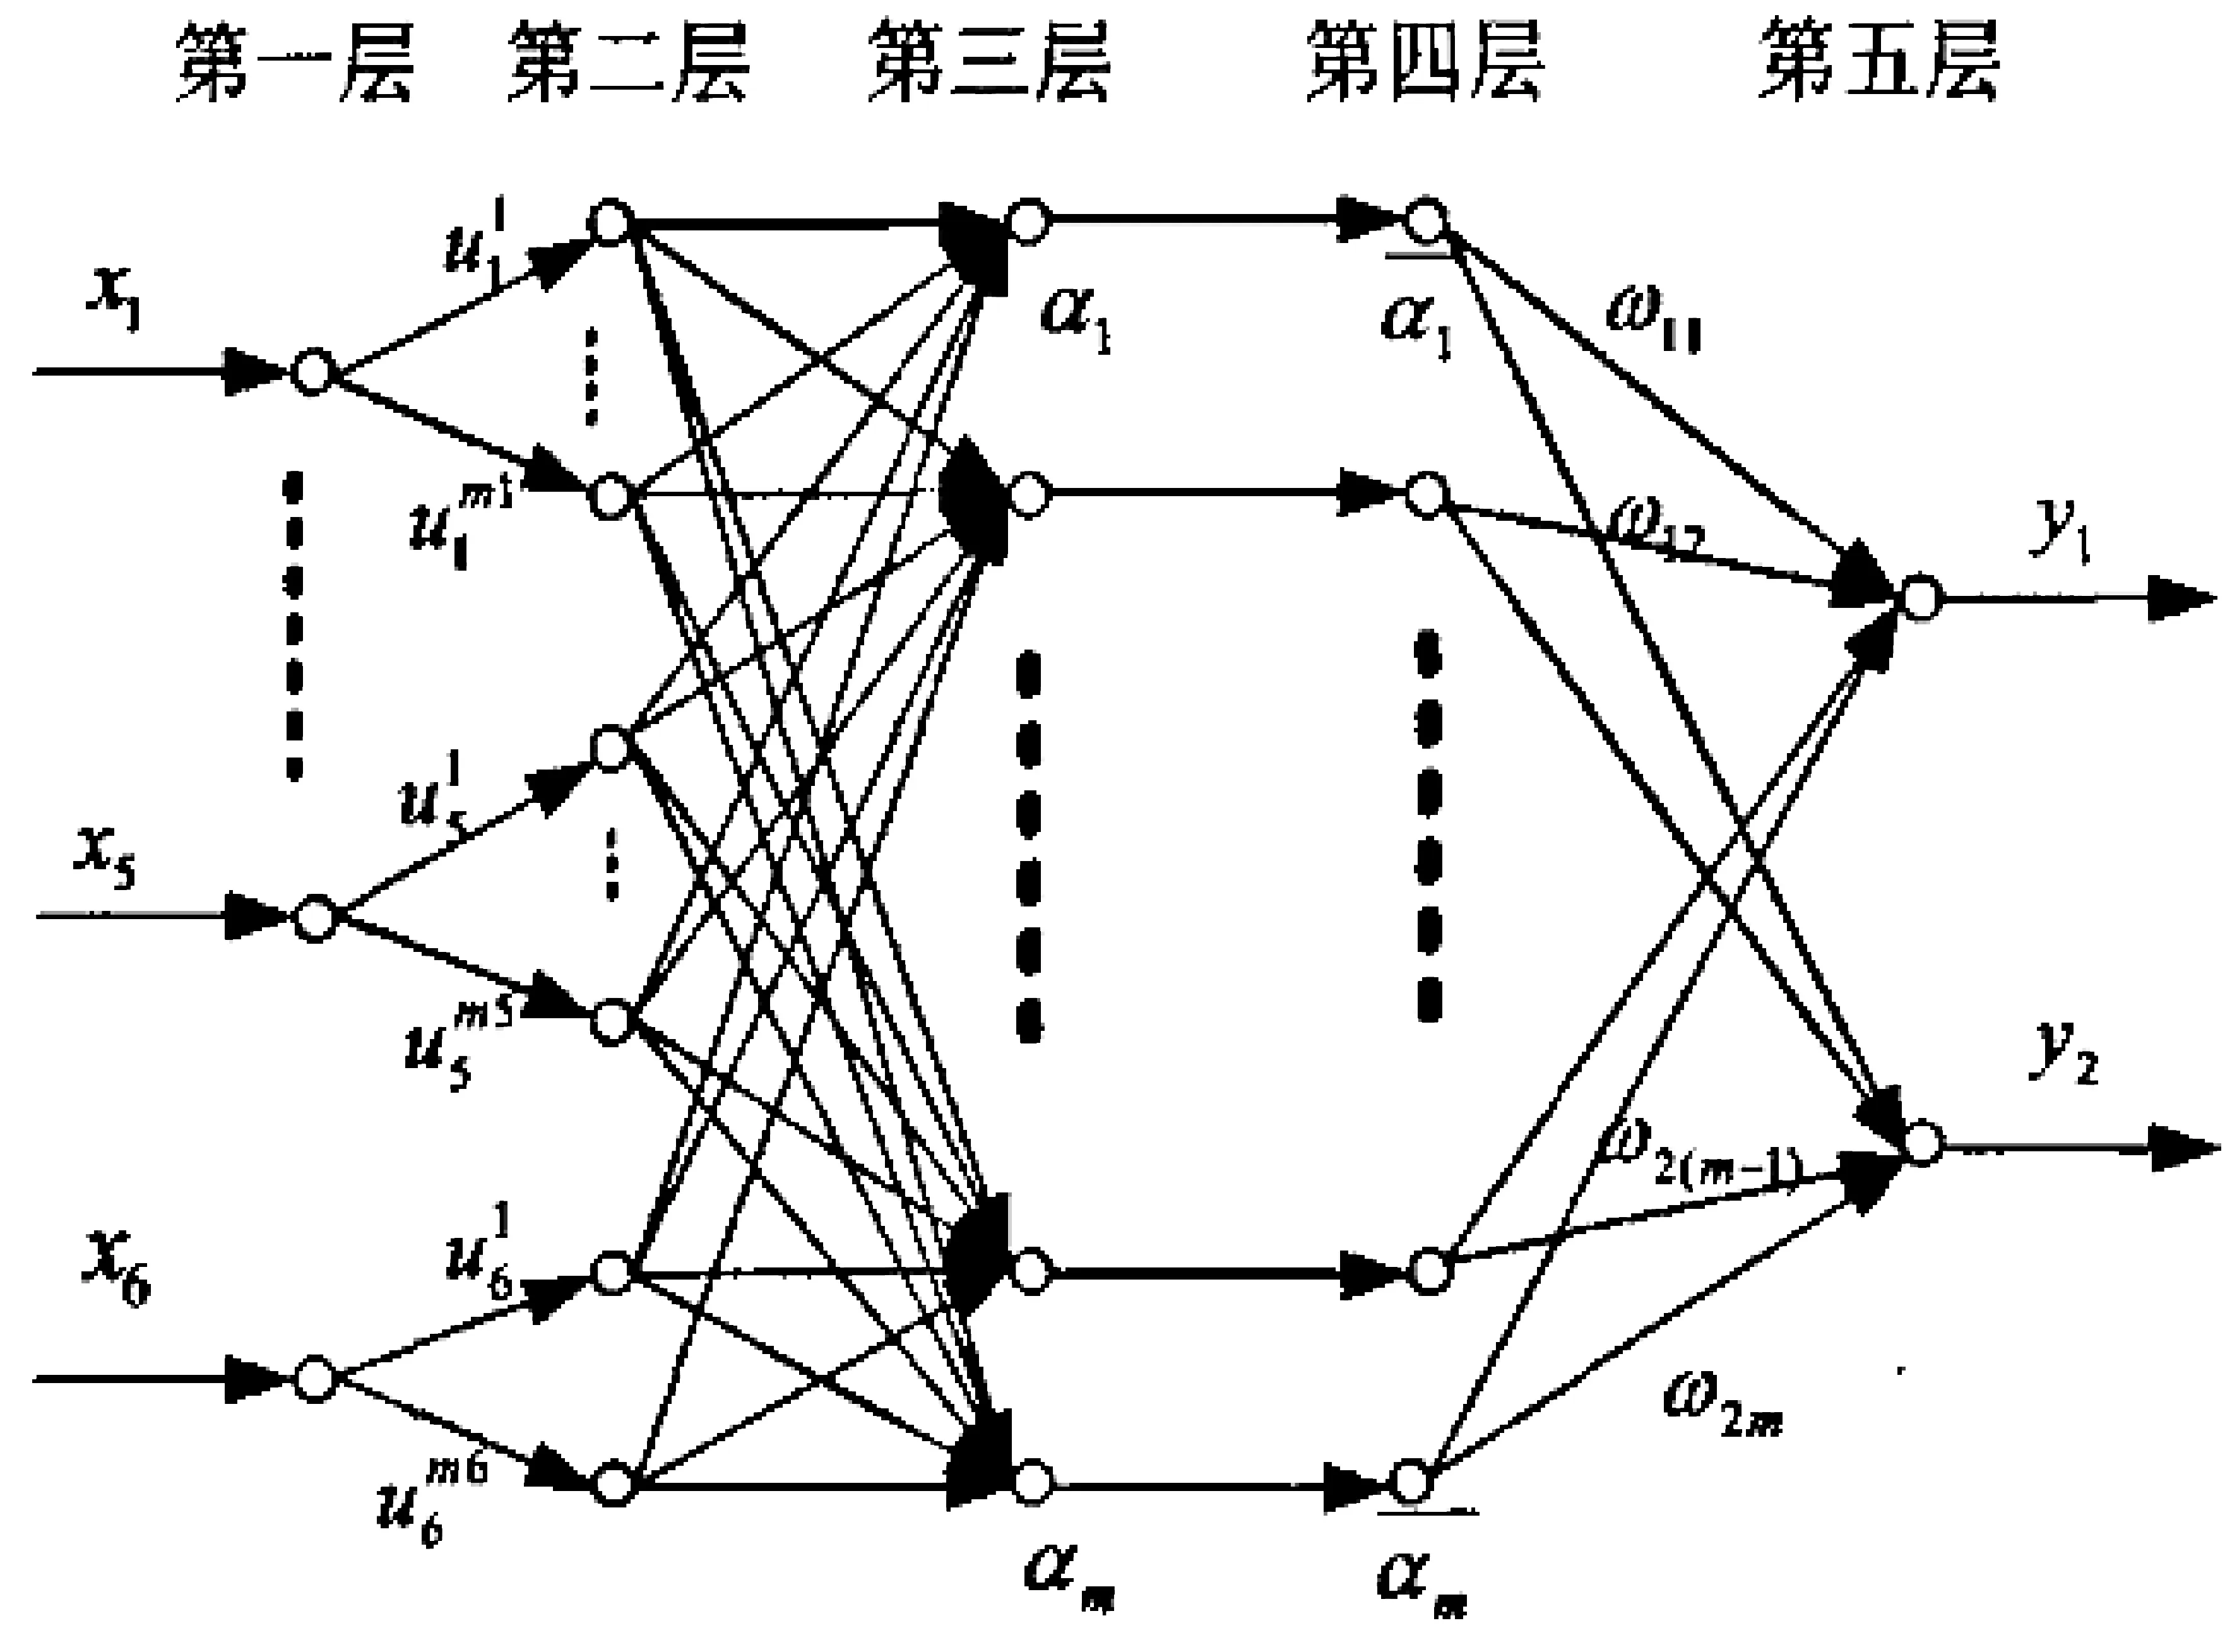
图2 模糊神经网络结构图
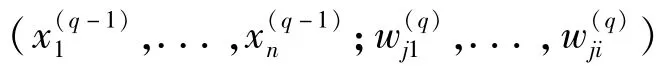
第一层:输入层。作用是将输入变量传递到下一层,这里共有6个输入语言变量,即=xi,且连接权是1。……
登录APP查看全文