线激光路面车辙仪测量不确定度评定*
2015-06-09荆根强王义旭郭鸿博
计量技术 2015年7期
荆根强 王义旭 郭鸿博
(交通运输部公路科学研究所,北京 100088)
线激光路面车辙仪测量不确定度评定*
荆根强 王义旭 郭鸿博
(交通运输部公路科学研究所,北京 100088)
线激光路面车辙仪的横断面测量具有连续性,通过算法分析总能得到车辙断面关键点处的高程。因此,其测量不确定度主要来源于高程测量模型建立时的线性拟合过程。本文从测量原理入手,阐述了高程计算模型的推导过程,并采用实例说明了线激光路面车辙仪测量不确定的评定方法。
计量学;道路检测;线激光车辙仪;不确定度
0 引言
线激光路面车辙仪是目前我国普遍使用的一种快速路面车辙测量仪。它采用连续线结构激光及数字成像装置,通过图像分析及三角测量技术获取车辙横断面信息[1],用于检测道路车辙深度,实现公路技术状况的科学评定。此类仪器于90年代末引入中国,并得到广泛应用,于2007年被正式写入交通运输部行业标准[2]。线激光路面车辙仪由线结构激光光源、数字图像采集装置、纵向测距传感器和计算机数字图像处理系统等部分组成。因车辙输出结果需经过仪器的多重处理和转换,量值影响因素复杂,故测量不确定度的分析与评定成为评价仪器计量性能和实施技术改进的关键。
1 测量原理
线激光路面车辙仪以道路横断面测点的高程测量为基础,通过规定的计算模型获得车辙深度值。测点高程基于三角测量原理实现,如图1所示。
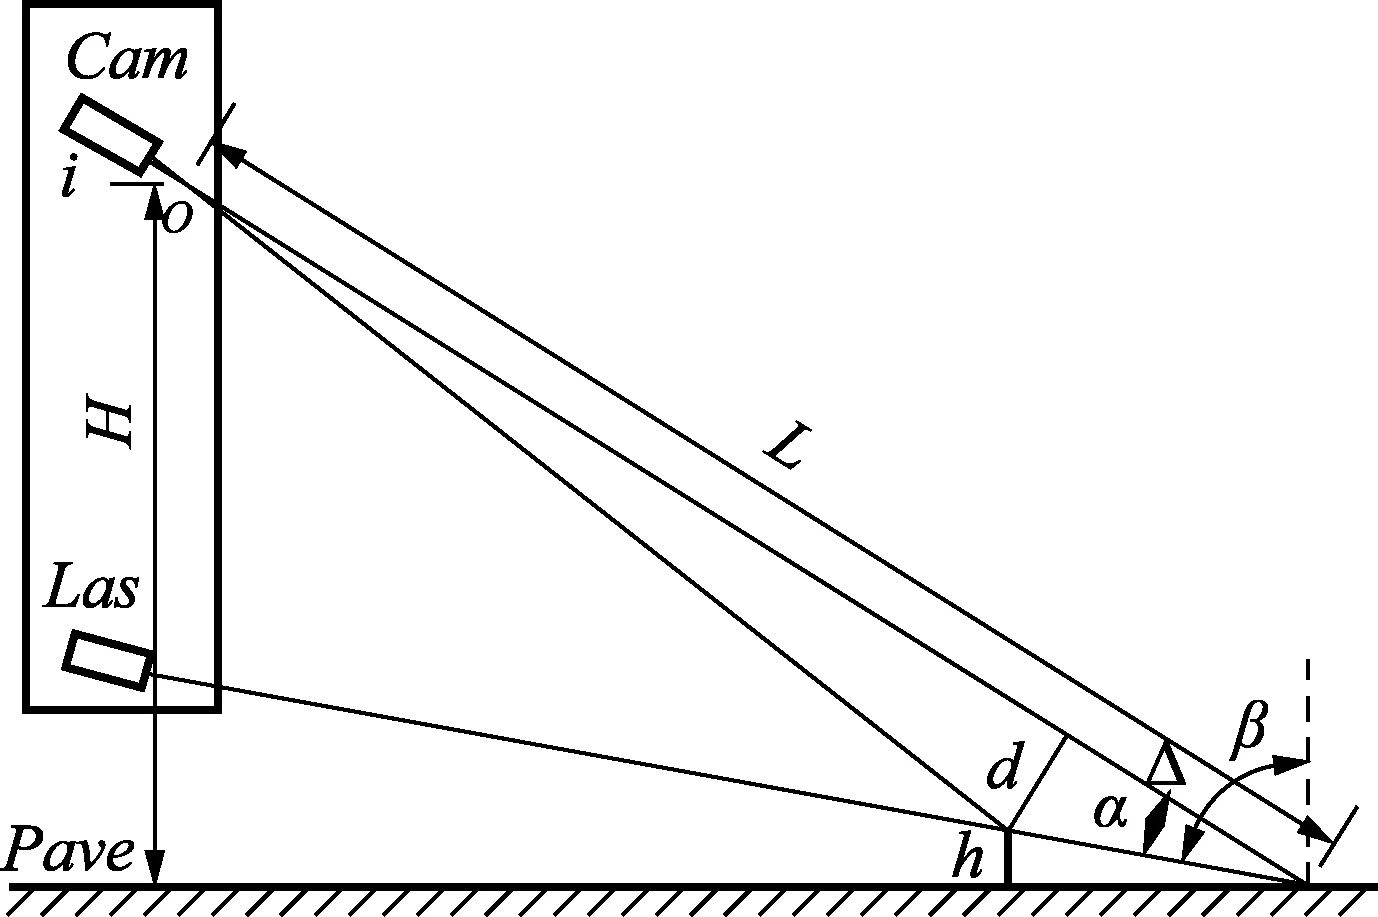
图1 高程测量原理
登录APP查看全文