自主式水下航行器试验平台的设计
2015-05-29张东昆侯建钊高菲
现代电子技术 2015年10期
张东昆++侯建钊++高菲


摘 要: 为水下探测提供试验平台,设计了一台自主式水下航行器(AUV)。该航行器可被应用于海洋资源调查、港口安防、水产养殖、地貌观测等诸多方面。它可利用自身搭载的声呐、AHRS等传感器,实现水下自主航行、避障;并通过导航算法,实时地规划最优路径,完成水下地貌观测、资源探测。同时它也具备在水下未知环境,构建地图能力。
关键字: 水下航行器; 自主式; 水下试验平台; 地貌观测
中图分类号: TN911?34 文献标识码: A 文章编号: 1004?373X(2015)10?115?03
随着对资源的消耗量和需求量的与日俱增,人们开始加快对海洋的开发进程。自主式水下航行器(AUV)作为水下探测的工具引起了世界各国的重视。它具有水下机动性好、续航力强、安全可靠等优势,在海底地形地貌勘察、水文参数测量、深海资源调查、海洋救助与打捞等诸多领域有着巨大的应用价值[1?2]。
为配合海洋的相关开发,设计了一款自主式水下航行器(AUV)作为试验平台。介绍了水下航行器整体的系统结构设计,包括机械机构设计、硬件系统设计和软件系统设计。
1 自主式水下航行器机械结构设计
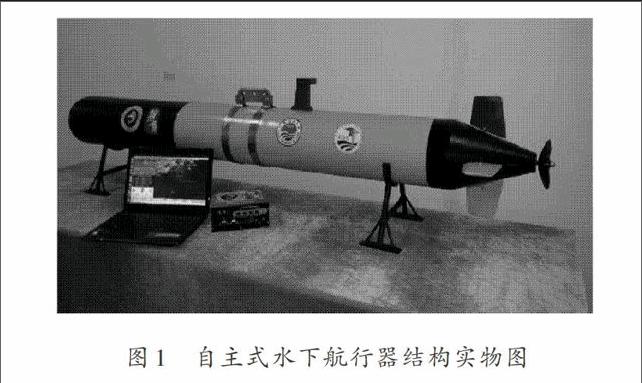
水下航行器在外形上仿照鱼雷的结构。整个的舱体设计采用流线型,减少它在水中运动时,水流对它产生的阻力[3];尾部采用圆锥体形,椎体的底部安装螺旋桨式推进器,为航行器提供动力,椎体的四个方向安装方向舵,控制它的运动方向,实现航行器的转弯,俯仰,航行器的结构实物见图1。航行器舱体上部安装无线天线,当航行器浮上水面时,可通过天线与岸基控制平台通信,进行数据交换或是接收新任务。……
登录APP查看全文