永磁同步电动机的自抗扰控制研究
2015-05-28段小丽张永平任一峰
电气技术 2015年5期
段小丽 张永平 任一峰
(1.晋中学院机械学院,山西 晋中 030600;2.中北大学计算机与控制工程学院,太原 030051)
永磁同步电动机具有效率高、转矩惯量小、易于控制等优点,在高性能伺服系统中得到了很广的应用。DTC 是直接对转矩和磁链进行的控制,它省去了矢量控制繁杂的坐标变化。20 世纪90年代,L.Zhong 等人改造了异步电动机的直接转矩控制方法,并成功用于PMSM 中,现在已有了相关的研究和仿真,但是直接转矩控制的低速性能差,转速超调大、转矩脉动大、电流畸变严重等[1]。
20 世纪70年代,中科院研究员韩京清提出了一种新的非线性控制器—自抗扰控制器。自抗扰控制器吸收了PI 控制的优点和现代控制理论的优势,它直接观测并补偿控制系统的总扰动(内扰和外扰),不需要精确的被控模型,目前已经在各个领域得到了非常广泛的使用[2]。本文将PMSM 的直接转矩控制系统中的PI 用ADRC 代替,解决低速性能差的问题。通过仿真表明,和PI-DTC 的PMSM 控制系统相比较,基于ADRC-DTC 的系统有更为优越的动态性能。
1 永磁同步电动机的直接转矩控制
1.1 PMSM 的数学模型
PMSM 直接转矩控制采用的是定子磁场定向控制方式,对PMSM 的磁链和转矩进行直接控制,根据d-q 坐标系下PMSM 的数学模型,可得到PMSM
的直接转矩方程[3]:
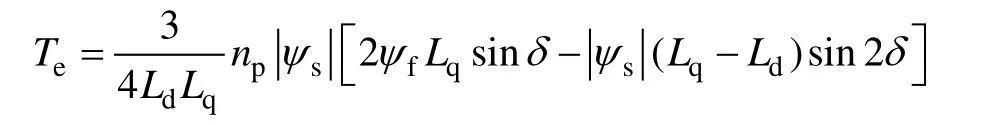
采用隐极式永磁同步电动机,Ld=Lq。
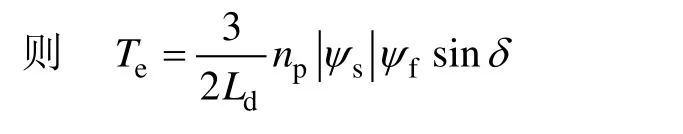
式中,Ld、Lq分别为定子d、q 轴定子绕组电感;np为极对数;ψs为定子磁链;ψf为永磁体基波磁场在定子绕组中生的磁链;δ为转矩角。
1.2 PMSM 的直接转矩控制
直接转矩控制方法是磁链和转矩的双闭环控制。……
登录APP查看全文