基于单片机控制的图书馆机器人的开发
2015-05-07王滨韩丹李思远夏建邦关心同殷彤白家振王立新郑元松
机械工程师 2015年2期
王滨, 韩丹, 李思远, 夏建邦, 关心同, 殷彤, 白家振, 王立新, 郑元松
(1.大连豪森瑞德设备制造有限公司,辽宁 大连 116036;2.大连工业大学机械工程与自动化学院,辽宁 大连 116034)
0 引言
目前,找书难、上架难、移架难等问题是图书馆管理面临的主要问题。主要的解决途径是图书馆自动存取技术。就目前的发展水平来看,图书馆自动存取技术可分为3 类[2]:1)自动化的系统被实现在单个书架中;2)图书馆整体实现自动化的立体化仓储系统;3)“移动机器人+机械手”的组合系统[3]。前两种方案,图书馆需要更换全部设备,成本很高,并且日常管理较为复杂。第三种方案制造成本低,灵活性好。
本文采用“移动机器人+机械手”的设计思路,研发了以单片机为核心的图书馆移动机器人系统,这款机器人具有成本低廉,扩展简单,具有较高的灵活性及稳定性等特点,可以在书架间灵活行走,发生故障时,能够停止行走,等待修复,而图书馆仍然能正常开放[4]。
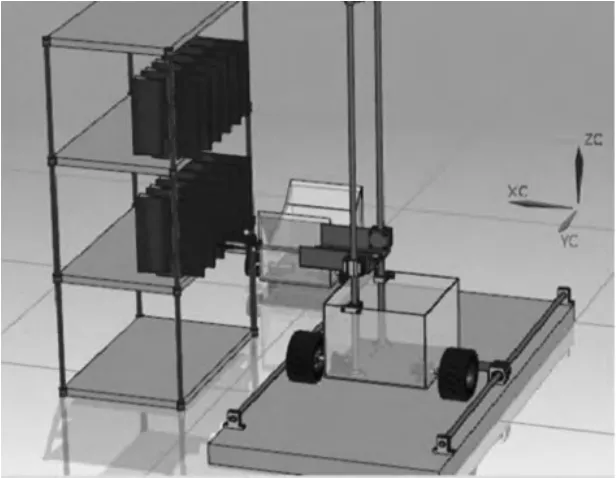
图1 图书馆移动机器人
1 工作原理
移动机器人系统如图1所示,包括机械结构主体、运输车及控制系统,能够完成 3个方向(x、y、z)的运动:横向运动(x)由小车及实心滑轨组成,小车由伺服电机提供动力,单片机控制行进和停止,能够定位货物x轴坐标位置;纵向运动(z)由滑轨、机械臂整体、线轴部分组成,电机提供动力,单片机控制机械臂升降,能确定货物在z轴的位置;前后运动(y)部分由机械臂和气动手指组成,单片机控制电磁阀换向,实现手臂运动及手指夹紧。……
登录APP查看全文