基于模糊自适应PID控制器的空气悬架控制策略研究*
2015-04-18詹长书孙世磊
武汉理工大学学报(交通科学与工程版) 2015年5期
关键词:模型
詹长书 程 崇 孙世磊
(东北林业大学交通学院 哈尔滨 150040)
0 引 言
随着汽车行业快速发展,空气悬架在高档轿车上已经逐步开始应用.空气悬架是车辆的重要组成部分,空气悬架对汽车的安全性、稳定性、舒适性有重要影响.空气悬架可以通过控制器控制算法的改变而改变悬架的控制力,从而控制车辆的车身加速度、悬架动行程、轮胎动载荷,因此空气悬架的控制策略对空气悬架有重要意义.
模糊控制是现代智能控制重要分支之一,控制过程中包含了以往的控制经验,具有适应能力强,抗干扰能力强的特点,特别适用于时变性、非线性的控制系统中[1].传统的PID参数经过确定就不能再调节,所以在一些控制系统中不能取得满意的效果[2].针对2种控制器不同的控制特点,把2种控制器结合为模糊自适应PID控制器对空气悬架进行仿真分析.
1 空气悬架模型的建立
1.1 空气弹簧模型
以主副气室一体式空气弹簧为研究对象,主气室和副气室内的气体状态方程为

式中:p为气体的压强,Pa;V 为气体的容积,m3;m为气体的质量,kg;R为气体常数,对空气R=287N·m/(kg·K);T为气体的温度,K.
主副气室的气体通过节流口进行流动,主副气室中压强较小气室的压强除以压强较大气室的压强≥b时,气流的质量流量不变且稳定;当<b时,气流质量流量与主气室和副气室压力比近似于1/4椭圆关系.b取0.528.
节流口气体质量流量表达式为[3]
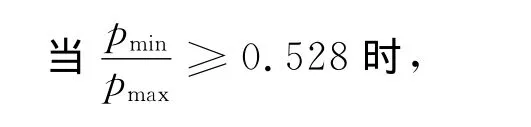
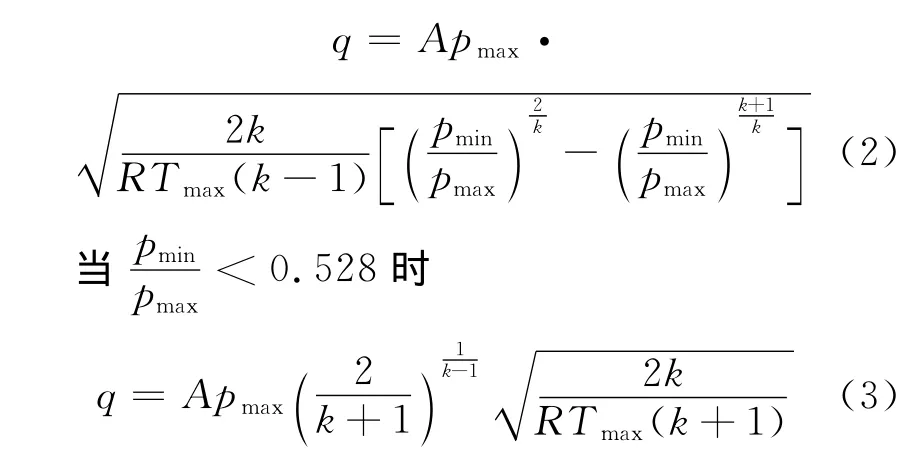
式中:q为气体质量流量;Tmax为气体温度(压力较大的气室);k为绝热系数,k=1.4;pmax=max{p1,p2};pmin=min{p1,p2};p1为主气室压强,p2为副气室压强;……
登录APP查看全文