基于Smith预估与仿人智能的反应釜温度控制设计与仿真
2015-01-13邹志云刘兴红郭宇晴
化工自动化及仪表 2015年6期
关键词:系统
孟 磊 邹志云 刘兴红 郭宇晴
(防化研究院,北京 102205)
反应釜在精细化工及生物制药等过程工程领域应用广泛。反应釜控制系统中最重要的参数是反应温度,对反应温度的控制品质直接影响产品质量和产量[1]。由于反应过程的物料传输及化学反应等存在滞后性,使温度控制受到滞后性的影响;同时由内外温差引起的热交换使得温度变化呈现一定的非线性[2]。
针对这类非线性、大滞后控制对象,传统PID算法无法通过反馈回路及时反馈当前时刻对象的温度,难以达到理想的控制效果,Smith算法在PID控制器之上并接一个补偿环节,有效解决了这个问题[3]。仿人智能算法模拟人的控制行为无需精确的数学模型,可以充分利用控制系统特征信息,根据当前误差大小、方向和变化趋势及时调整控制模式。笔者将仿人智能与Smith预估器结合,利用Smith预估器对时滞对象进行补偿,并利用仿人智能算法对当前系统状态进行识别与决策,在反应釜温度模型上对算法进行了仿真验证。
未引入Smith预估器时,由于延迟环节e-τs的存在,被控量不能及时反映系统所承受的扰动,而比实际被控量延迟了时间τ,这会增大超调量、延长调节时间,甚至使系统不稳定。
引入Smith预估器后的控制系统方框图如图1所示。图1中虚线框内为Smith预估器,其传递函数为:
Gs(s)=Gp(s)(1-e-τs)
(1)
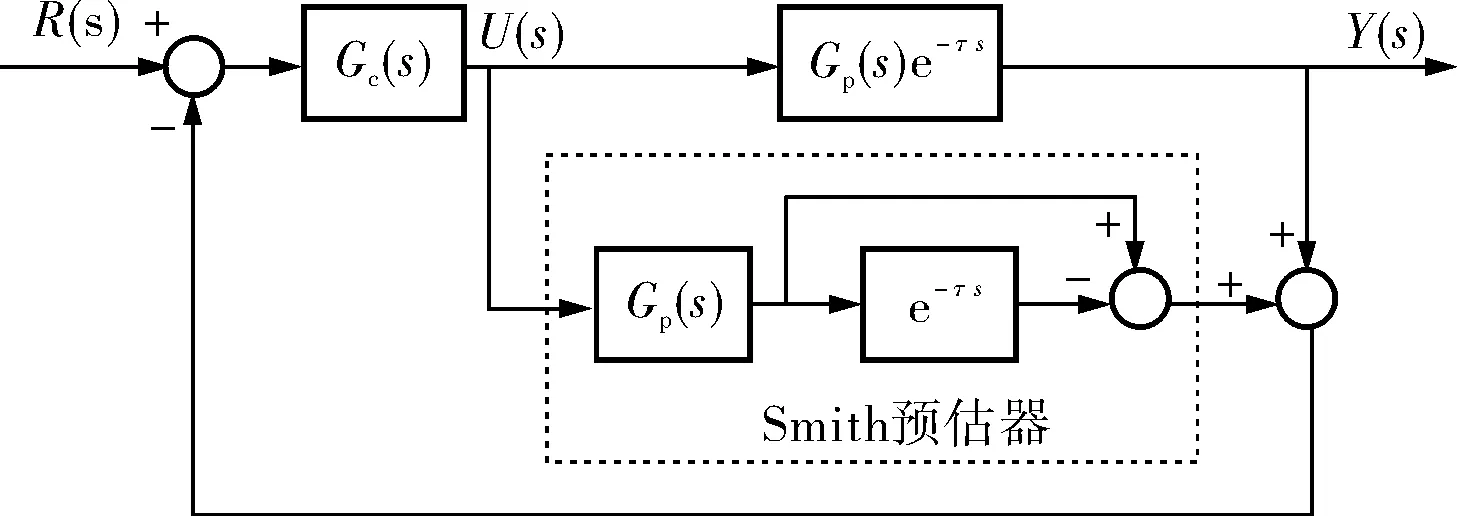
图1 Smith预估控制系统
原被控对象并联Smith预估器后,整个被控对象的传递函数可表示为:

(2)
式(2)不含滞后环节,则系统的闭环传递函数也不含滞后环节。……
登录APP查看全文