一种自动捡垃圾机器人的虚拟设计及运动分析❋
2014-12-31刘萍萍徐国耕
机械工程与自动化 2014年2期
祁 振,刘萍萍,徐国耕
(1.南京化工职业技术学院机械技术系,江苏 南京 210048;2.徐工集团工程机械股份有限公司建设机械分公司,江苏 徐州 221001)
0 引言
随着人们生活水平的提高,排放的垃圾越来越多,很多城市都实行了垃圾分类投放,政府为此耗费的资金也颇为可观,但施行多年,垃圾分类投放效果并不显著,究其原因,很大程度上是因为人们不知道如何分类垃圾。本文基于SolidWorks进行了自动捡垃圾机器人的虚拟设计,旨在解决生活中垃圾分类和处理问题。
1 机器人主要零件的设计与装配
机器人外形机械结构以科幻电影《机器人瓦力》中的机器人为基础,共91个零部件,包括头部、身体架构、垃圾捡拾机构、垃圾压缩机构和行走机构。主要采用SolidWorks软件中特征建模和参数化建模方法进行各零部件的设计建模,采用自下而上和自上而下混合装配方式装配。机器人总装结构如图1所示。
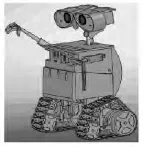
图1 机器人总装图
2 机器人工作原理与运动分析
2.1 行走机构运动分析
考虑到工作环境,机器人需要适应多种路况。将机器人的行走机构设计成履带式,可以在家庭平地上走动,也可以在山路、工地上走动。行走机构由连杆、诱导轮、履刺、主动轮和从动轮组成,主动轮和从动轮各两对,安装宽度等于履刺宽度,其动力经连杆传到诱导轮,由诱导轮带动与之配合的主动轮,主动轮驱动履刺将运动传给从动轮,实现履带行走,如图2所示。

图2 行走机构
2.2 垃圾捡拾机构运动分析
垃圾捡拾机构主要是机器人手臂,包括伸缩手臂和夹持手指,如图3所示。……
登录APP查看全文