机器视觉控制在汽车制造业上的应用
2014-12-19张文群程松贵
制造业自动化 2014年18期
张文群,程松贵
ZHANG Wen-qun1, CHENG Song-gui2
(1.合肥通用职业技术学院,合肥 230001;2.安徽江淮汽车股份有限公司,合肥 230601)
0 引言
随着汽车制造装备业的发展,机器视觉测量与控制技术逐步得到应用。机器视觉控制涉及的研究内容比较广泛,主要包括摄像机标定、图像处理、特征提取、视觉测量及视觉控制算法等。根据摄像机与机器人的相互位置、使用摄像机数目、是否自然测量及控制模型的不同,机器人的视觉系统可分为多种类型[1~4]。文章所述的机器人视觉控制系统为单目二维平面视觉测控系统,其手眼系统为摄像机固定型(Eye to Hand),控制模型为基于图像控制的。在安徽江淮汽车制造有限公司某冲压自动化线,该技术得以应用,并且效果很好。
1 机器视觉测量原理
1.1 摄像机模型建立[5]
摄像机的内参数模型描述的是景物点与图像点之间的关系。一般地,景物点在摄像机坐标系下的坐标用(xc,yc,zc)表示,图像点坐标为(u,v),图像光轴中心点坐标为(u0,v0),kx及ky为放大系数,其摄像机的四参数模型如式(1)所示。
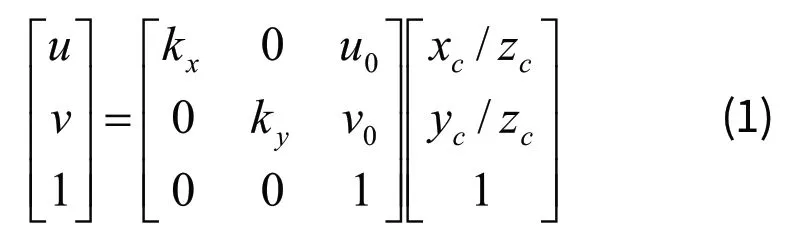
摄像机的外参数模型是景物坐标系在摄像机坐标系中的描述。模型中,(xc,yc,zc)是景物点在摄像机坐标系OcXcYcZc下的坐标;(xw,yw,zw)是景物点在坐标系OwXwYwZw下的坐标;矢量n、o、a分别为Xw、Yw、Zw轴在摄像机坐标系OcXcYcZc下的方向向量;矢量p为OwXwYwZw的坐标原点在摄像机坐标系OcXcYcZc中的位置。该模型的外参数矩阵如式(2)所示:

1.2 单目二维视觉标定测量
对于单目二维视觉测量系统,如图1所示,摄像机垂直于工作台表面安装,并与工作台表面保持一合适的距离d,以减小图像畸变。……
登录APP查看全文