一种步态爬杆机器人的运动分析
2014-12-02孙招阳安卓杜伟明尹建成赵冉
机械工程师 2014年8期
孙招阳,安卓,杜伟明,尹建成,赵冉
(上海电机学院 机械学院,上海 200245)
0 引言
目前,机器人已经应用于工业、国防、农业、办公自动化、医疗卫生、家庭服务及社会服务等各个方面,而工业机器人技术是我国高新前沿重要技术之一,在我国城镇化建设高速发展的背景下,各种不同尺寸大小的杆状结构和建筑得到了广泛的应用,诸如电线杆、路灯杆、大桥斜拉钢索、广告立柱、风力发电杆等,需要攀爬此类杆件进行的高空作业有刷油漆,喷涂料,检查、维护电力系统,架设电缆等,欲完成这些工作主要由人工和大型设备配合,所以危险系数较高。
1 现有技术发展
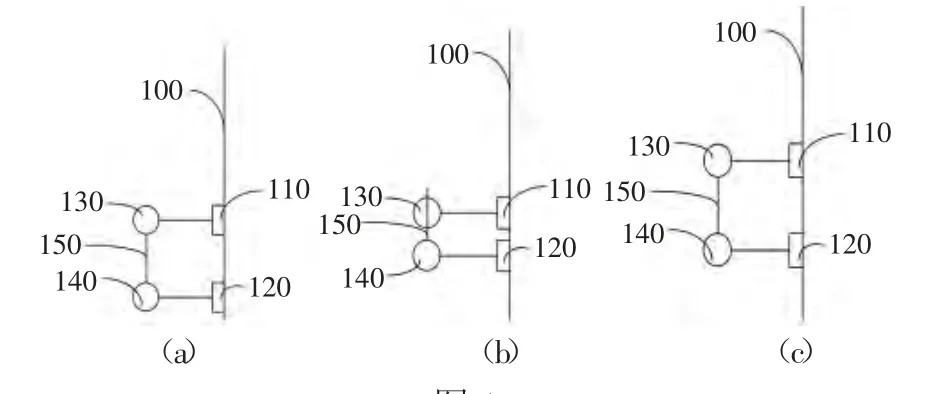
图1
市场上已拥有多种设计成型的攀爬机器人,这些机器人多数采用尺蠖蠕动的形式来实现爬杆动作,如图1(a)至1(c)所示,首先,前爪110 固定,第二关节140 推动后爪120 沿杆100 向上滑动,同时滑竿150 在第二关节140 的带动下穿过第一关节130;然后,第一关节130 推动前爪110 沿杆100 向上滑动,直至前爪110 和后爪120 之间的相对位置恢复初始状态,完成一步行走,以此类推,完成攀爬动作。受这种攀爬动作原理的限制,这种机器人只能够低速攀爬竖直的杆且无法攀爬有一定弧度的杆,此外,仿尺蠖蠕动式攀爬机器人只能在光滑的杆体上进行攀爬,无法跨越障碍物,在实际应用中存在不便。当然,在很多精密仪器领域中,也出现了仿人形的机器人,但其结构非常复杂,而且它们都集中表现出效率低、劳动强度大、耗能高、二次污染严重等的问题。……
登录APP查看全文